Mise à jour (11 / 09 / 2026): Nous avons beaucoup de stock sur tous nos produits, retrouvez-nous aussi dans et    Comment obtenir un devis

Comment envoyer les corrections de la station de base RTK à ArduPilot avec Mission Planner, QGroundControl et MAVProxy

Envoyer les corrections de la station de base RTK à la couverture ArduPilot

Table des matières

Ce tutoriel explique comment configurer MissionPlanner et QGroundControl envoyer RTK corrections à la pilote automatique d'un base stationLes instructions ont été testées avec simpleRTK2B Budget, simpleRTK2B Lite et simpleRTK3B Pro récepteurs.

Si vous préférez utiliser un NTRIP service au lieu de votre propre station de base, veuillez suivre le Comment envoyer NTRIP Corrections apportées au tutoriel ArduPilot avec Mission Planner, QGroundControl et MAVProxy.

Matériel requis

Logiciel requis

Comment envoyer des corrections de station de base RTK à ArduPilot en utilisant Mission Planner ou QGroundControl

Configurer et connecter le récepteur de la station de base

Pour configurer un récepteur GNSS en tant que station de base, veuillez suivre les instructions ci-dessous. ArduSimple tutoriel Comment configurer simpleRTK2B comme station de base statique. Sinon, si vous exécutez le simpleRTK3B récepteur suivre le tutoriel Comment configurer simpleRTK3B Pro comme station de base statique.

Configurer et connecter le rover récepteur

  1. Pour configurer votre récepteur en tant que rover Veuillez suivre ceci ArduSimple tutorielSinon, si vous exécutez le simpleRTK3B Heading Le récepteur suit ceci tutoriel à la place. 
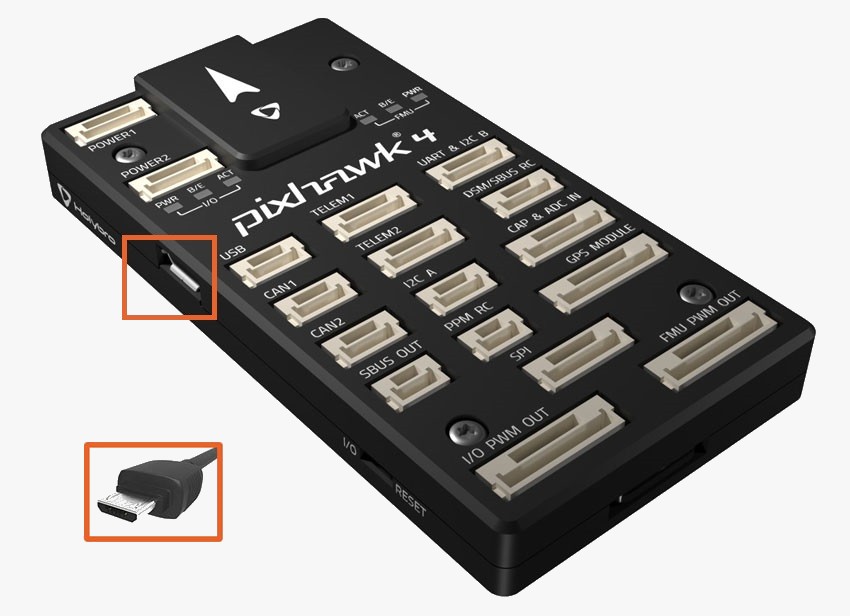
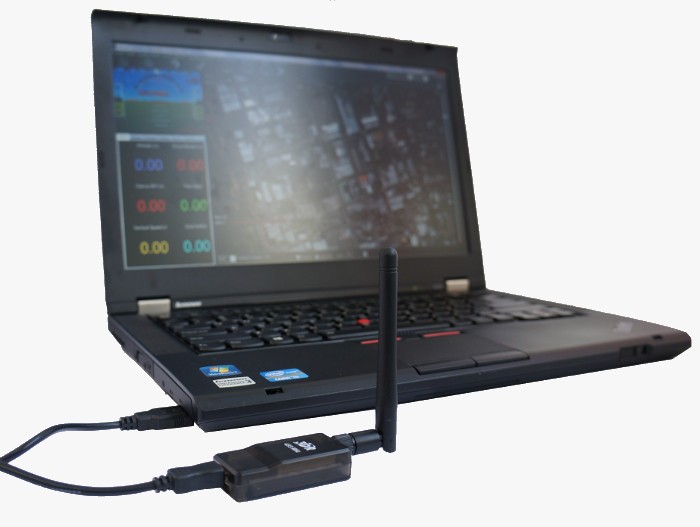
  2. Branchez le autopilot sur votre PC à l'aide d'un USB-C cable radio telemetry lien.
  1. Vissez l'antenne SMA connectors Connectez les antennes aux récepteurs à la main et assurez-vous de les placer dans un endroit offrant une vue dégagée du ciel.
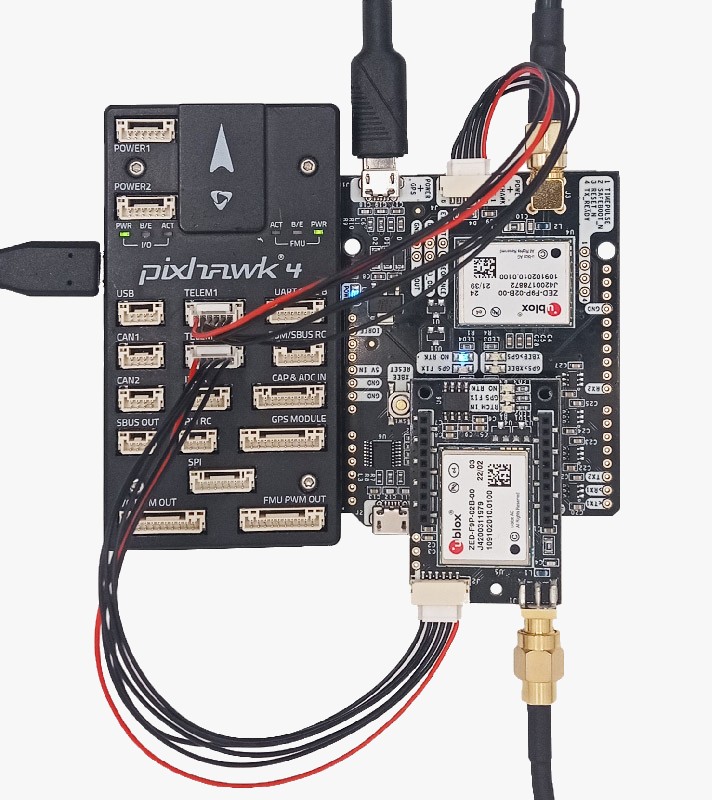
  2. Connectez le récepteur au pilote automatique et vérifiez que vous disposez d'un GPS lock.

Envoyer des corrections RTK depuis une station au sol à l'aide d'un récepteur de station de base

Avec Mission Planner le processus est extrêmement simple, les instructions sont les mêmes pour simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) et simpleRTK3B Pro (Septentrio mosaic-X5) récepteurs.

  1. Ouvrez Mission Planner et connectez-vous à votre rover autopilot la vie COM port.
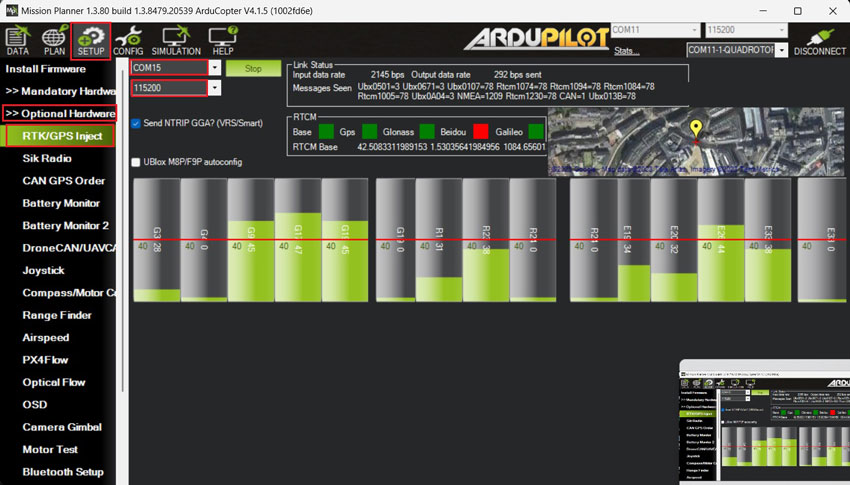
  2. Allez dans SETUP -> Optional Hardware -> RTK/GPS Inject.
  3. Sélectionnez le COM port La station de base GNSS est utilisée pour se connecter à l'ordinateur et configurer les paramètres appropriés. baudrate (normalement 115200). Appuyez sur Connect.
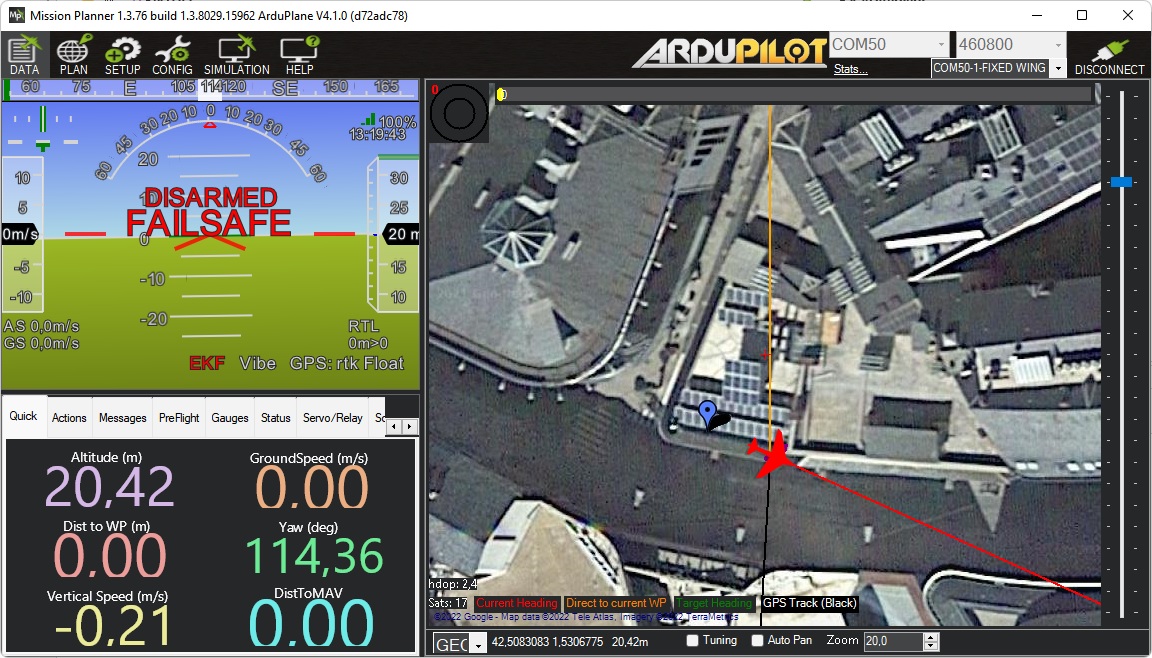
  1. Retournez à l'écran principal de Mission PlannerVous trouverez à la fois la station de base et le pilote automatique. rover postes.
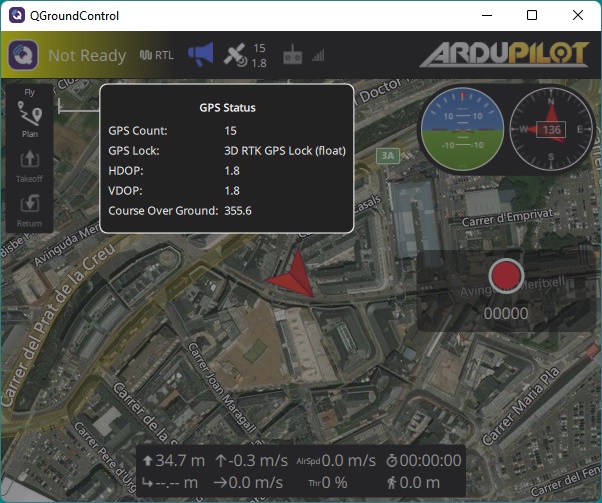
  2. Le rover reçoit correctement les corrections RTCM provenant de la station de base si le Mission Planner GPS est en RTK Float/Fixed mode.

QGroundControl détecte automatiquement les deux simpleRTK2B Budget
et simpleRTK3B Pro planches (mais pas les simpleRTK2B Lite), connecté via USB à l'ordinateur qui l'exécute.

Il configure automatiquement le récepteur et commence à transmettre les corrections au récepteur GNSS monté sur le pilote automatique.

Nous avons testé la configuration automatique et son comportement n'est pas toujours celui attendu. C'est pourquoi, dans ce tutoriel, nous allons vous présenter une méthode alternative qui prend en charge… simpleRTK2B Lite Les récepteurs servent de stations de base et fonctionnent à 100%.

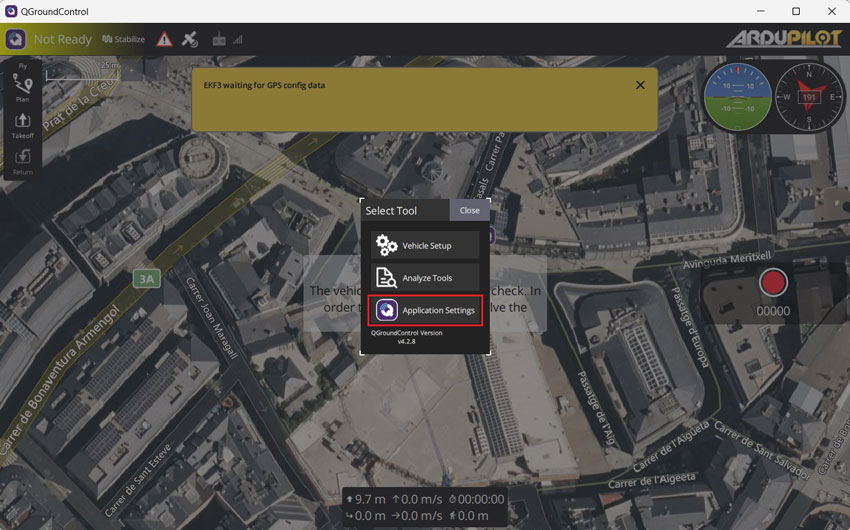
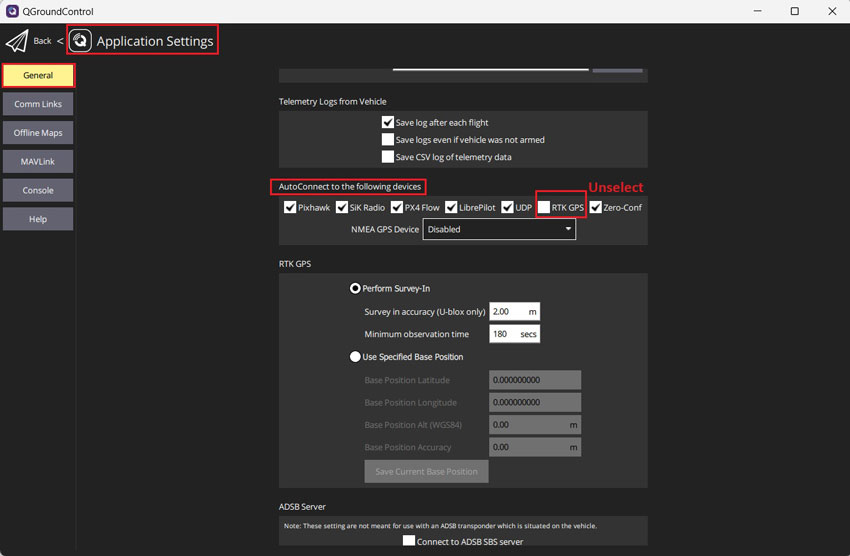
  1. Ouvrez QGroundControl et appuyez sur Application Settings dans le menu principal.
  1. Allez dans General –> AutoConnect to the following devices –> Unselect RTK GPS.
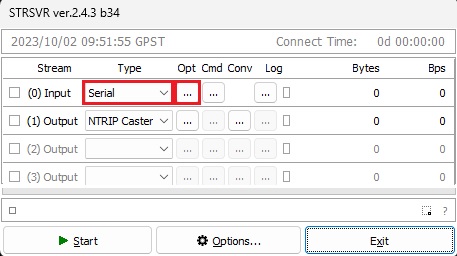
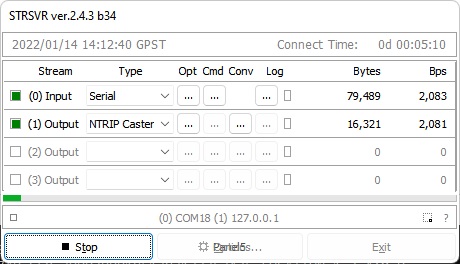
  1. Courir STRSVR application. Sélectionner le (0) Saisissez le signal comme port série, cliquez sur le bouton Opt….
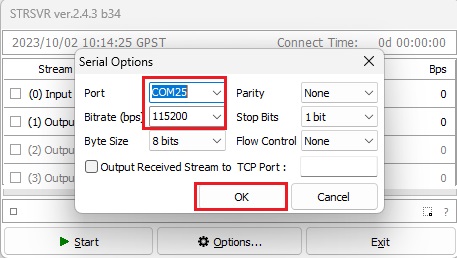
  1. complet » Port à la COM port de votre GNSS receiver station de base. Set Bitrate (bps) à ta GNSS receiver baudratecliquez OK.
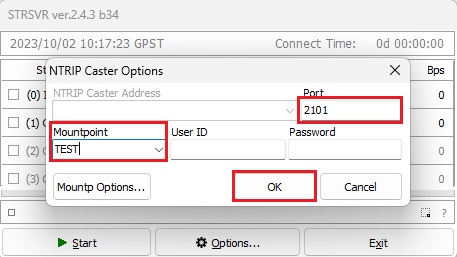
  1. Sélectionner (1) Output as NTRIP Caster, click Opt… button.
  1. complet » Port, Par exemple 2101. Ensemble Mountpoint, Par exemple TESTVous pouvez partir UserID et Password vider et cliquer OK.
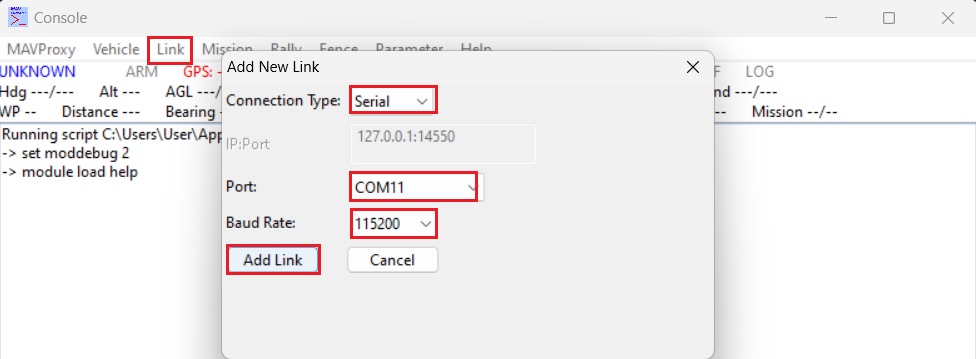
  1. Courir MAVProxy et aller à Link –> Add –> Serial. Sélectionnez le telemetry link ou pilote automatique COM port Et définir Baud Rate. Cliquez sur Add Link.
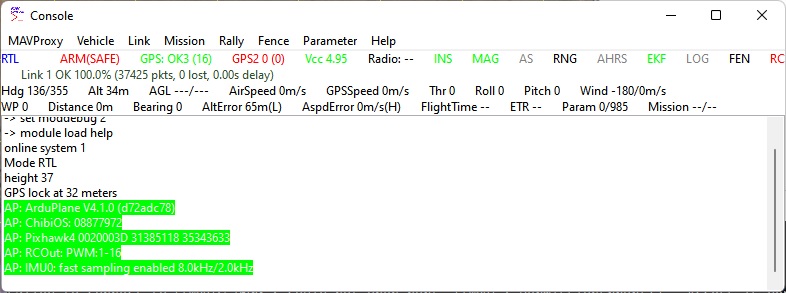
  1. Si la connexion est bonne, votre MAVProxy L'écran devrait ressembler à ceci.
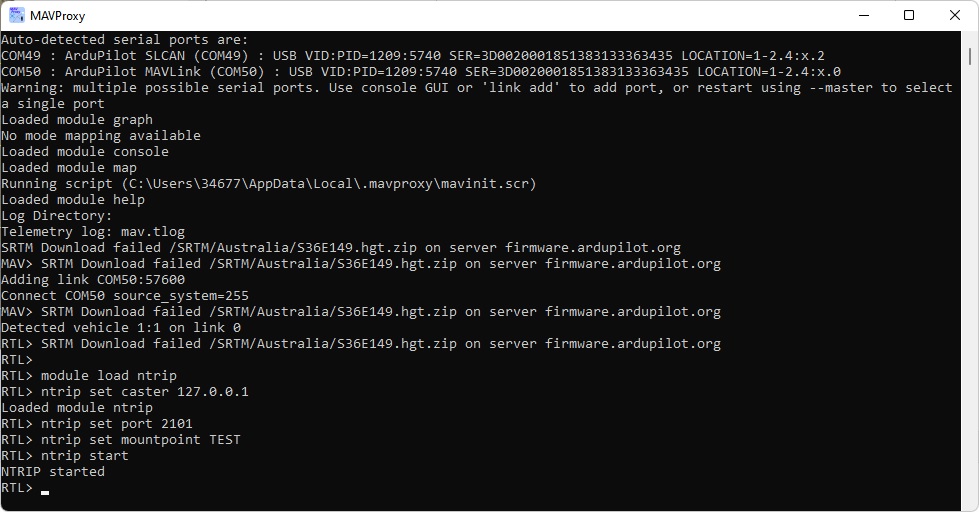
  1. Ouvrez MAVProxy fenêtre et type du terminal :
    • module load ntrip
    • ntrip set caster 127.0.0.1
    • ntrip set port 2101
    • ntrip set mountpoint TEST
    • ntrip start
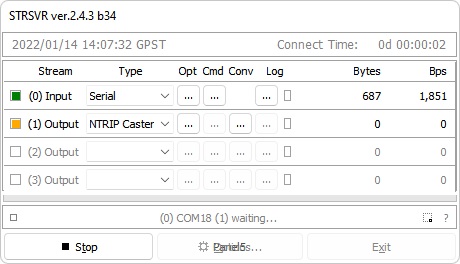
  1. Une fois l'étape précédente terminée, STRSVR Le résultat devrait ressembler à l'exemple ci-dessous, indiquant qu'une transmission de données est en cours.
  1. Le GNSS receiver connecté à votre pilote automatique recevra RTCM messages depuis votre station de base automatiquement et entrez RTK fix/float mode.

Vous pourriez aussi aimer ...

Si vous souhaitez réaliser ce tutoriel, nous avons tous les produits en stock et prêts à être expédiés.

Assistant RTK

Trouvez les meilleurs produits pour votre application en quelques questions seulement.

Si vous avez aimé ce contenu, vous pouvez nous suivre sur Twitter, YouTube, Facebook or LinkedIn pour rester à jour de contenu comme celui-ci.

Vous avez des questions ou des demandes?
Contactez-nous! Nous vous répondrons en moins de 24 heures !

Contact ArduSimple
Fermer

Accédez à votre compte et à vos commandes

Or

Nouveau client? Créez votre compte
ArduSimple – Des équipements et solutions de levés RTK de haute précision simplifiés

Vous souhaitez en savoir plus sur le GPS et le RTK ?

Si vous êtes occupé(e) en ce moment, nos ingénieurs peuvent vous envoyer 3 courts courriels expliquant tout ce que vous devez savoir pour démarrer votre projet.