Mise à jour (11/11/2026) : Nous disposons d'un stock important pour tous nos produits. Retrouvez-nous également sur et    Comment obtenir un devis

Comment configurer le u-blox ZED-F9P

Introduction

Cette page s'applique aux récepteurs de la série simpleRTK2B équipés des modules ZED-F9P. Nous vous guiderons à travers les étapes d'utilisation de base du logiciel u-center, conçu pour évaluer les performances, effectuer des analyses et configurer les récepteurs u-blox.

Pour commencer

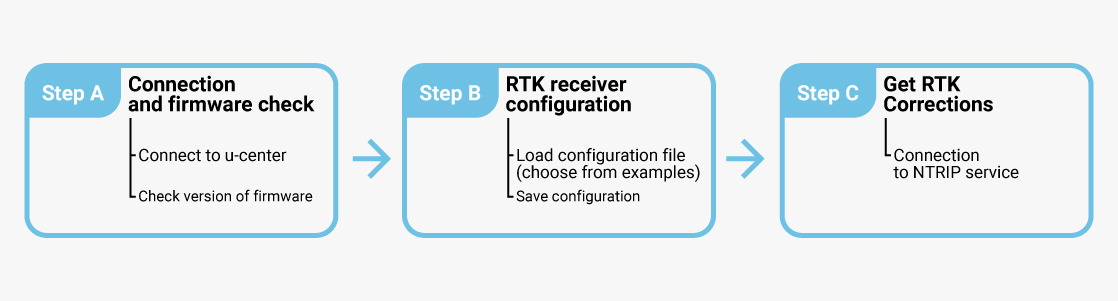
Pour utiliser la carte avec le ZED-F9P, vous devez essentiellement suivre les étapes suivantes afin d'obtenir un fix RTK et atteindre une précision centimétrique avec votre carte RTK :

Se connecter à u-center
  1. Installez u-center sur votre PC. Vous pouvez le télécharger pour Microsoft Windows ici (téléchargez la version pour F9, pas u-center2). Si vous souhaitez l'utiliser sur Linux ou Mac, consultez nos tutoriels Comment installer u-center sur Ubuntu et Comment installer u-center sur macOS.
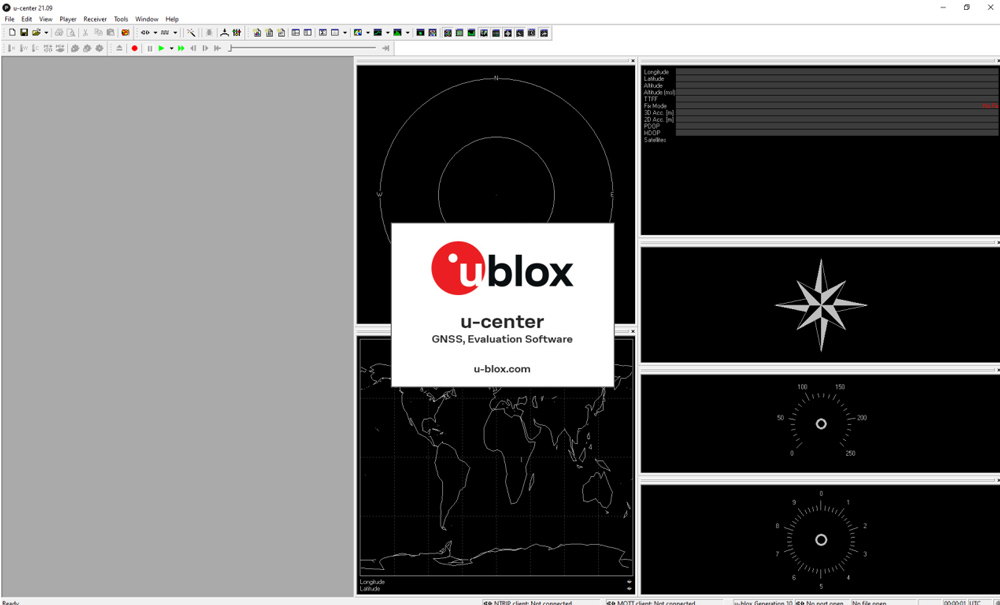
  2. Une fois l'installation réussie, u-center peut être lancé depuis le menu Démarrer et s'ouvrira comme indiqué sur l'image suivante.
  1. Connectez l'antenne GNSS à votre récepteur. Assurez-vous que l'antenne dégage une vue dégagée sur le ciel pour tester le fonctionnement. Sinon, vous ne verrez pas les satellites ni le signal.
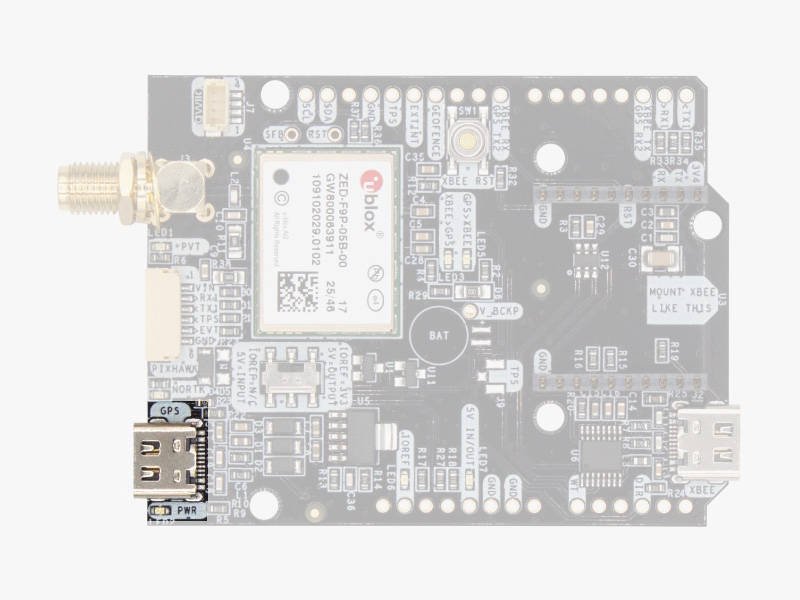
  2. Connectez le récepteur à votre PC via le port USB étiqueté POWER+GPS.
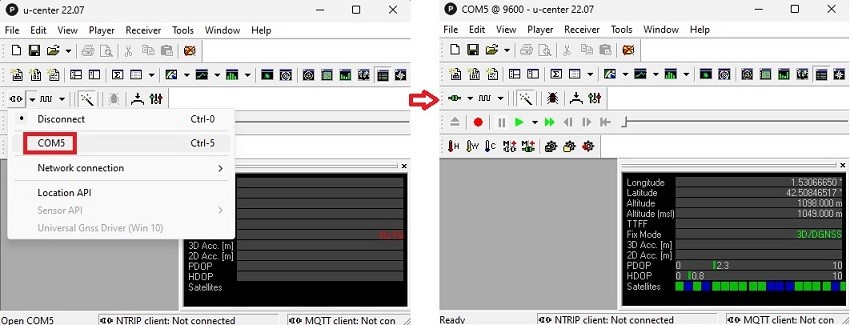
  1. Ouvrez u-center. Sélectionnez le port COM pour connecter votre récepteur. Si vous ne savez pas à quel port COM votre récepteur est connecté, vérifiez le Gestionnaire de périphériques de votre PC.
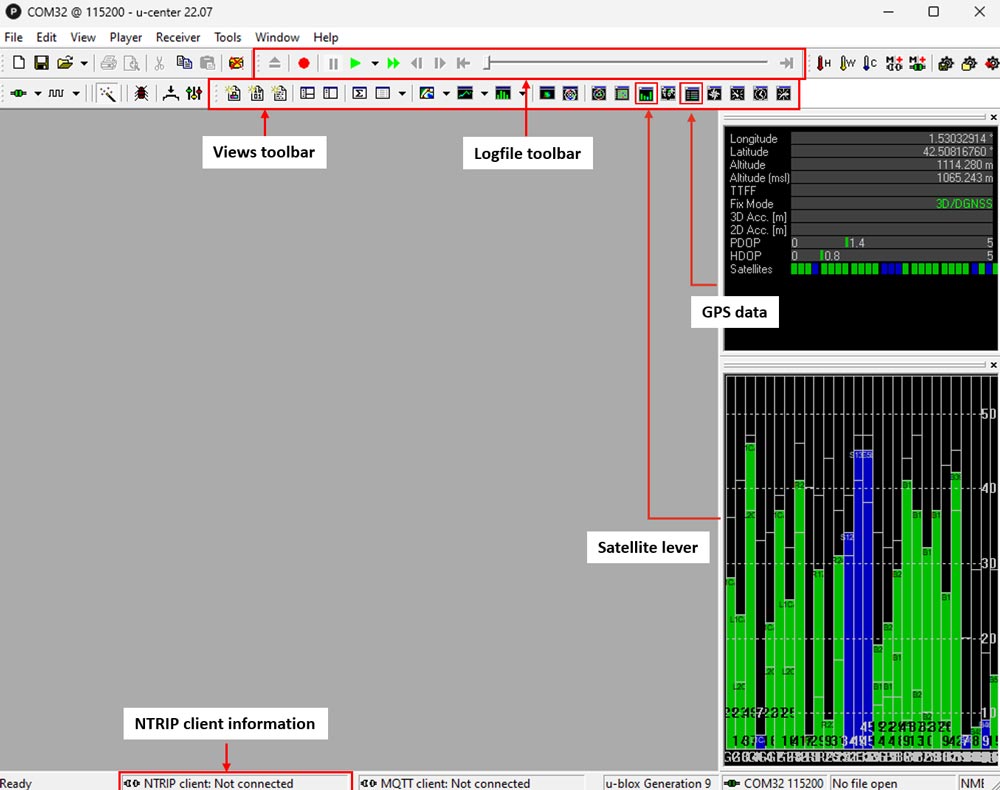
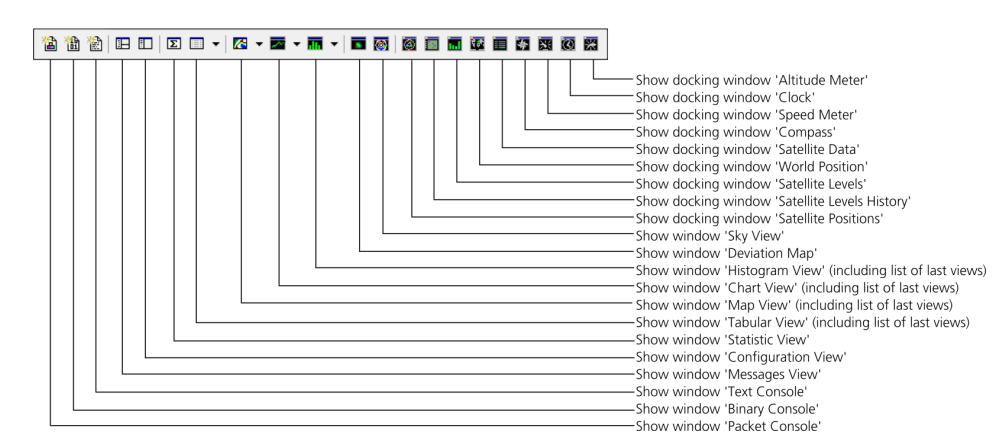
  1. Dans la barre d'outils des vues, vous pouvez choisir les données que vous souhaitez visualiser. Nous vous recommandons d'activer les données GPS et les niveaux de satellites en cliquant sur les icônes mises en surbrillance dans les carrés rouges pour afficher les coordonnées et la force du signal. Vous pouvez organiser l'emplacement ou la barre d'outils en cliquant et en glissant avec la souris. De plus, vous pouvez modifier la position et la taille de la fenêtre d'ancrage à l'aide de la souris.
Barre d'outils des vues :
Vérifier la version du micrologiciel
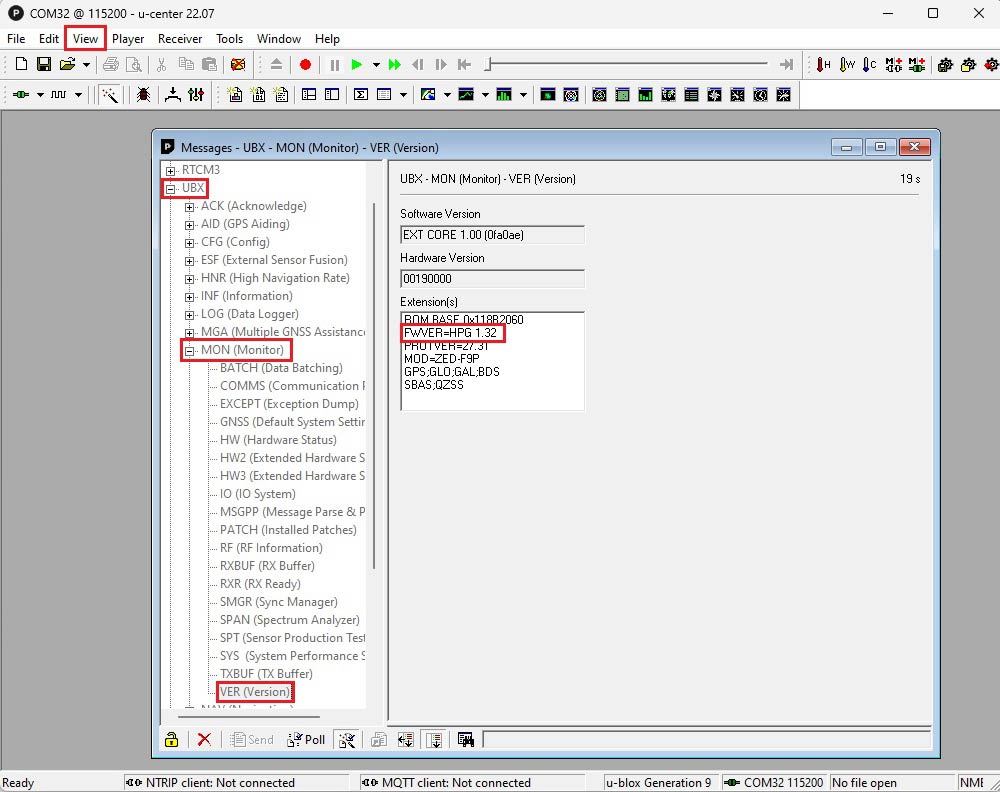
  1. Vous pouvez vérifier la version du micrologiciel de votre récepteur en allant dans View->Message View->UBX->MON->VER. Selon la date d'achat de votre carte, elle peut être livrée avec des micrologiciels différents. Si vous devez changer de micrologiciel, consultez la section Fonctionnalités avancées : Mettre à jour le micrologiciel.

Pour vous aider à configurer votre récepteur ZED-F9P, nous avons préparé plusieurs exemples de fichiers de configuration.

Charger le fichier de configuration
  1. Trouvez le fichier de configuration qui correspond le mieux aux exigences de votre projet dans le tableau ci-dessous et cliquez dessus pour le télécharger sur votre PC.

    Si la configuration sélectionnée nécessite une version de firmware différente de celle actuellement installée sur votre appareil, suivez les instructions pour mettre à jour le firmware de votre module ZED-F9P avant de passer aux étapes suivantes.

Configuration Firmware 1.51 Firmware 1.13
Base
Détails
Cela configurera votre récepteur en tant que station de base en utilisant le mode survey-in de u-blox.
À partir d'une configuration ZED-F9P par défaut :

Activer le survey-in avec une précision cible de 2,5 m (cela ne devrait pas prendre plus de 5 à 10 min).
Modifier le baudrate de l'UART2 à 115 kbps. Cela améliore l'utilisation du tampon des liaisons radio.
Activer les messages RTCM suivants :
1005 : Station de référence RTK stationnaire ARP
1074 : GPS MSM4
1084 : GLONASS MSM4
1094 : GALILEO MSM4
1230 : Phase de code GLONASS
Nous avons sélectionné cette combinaison de messages car elle offre un bon compromis entre performances et liaison de données requise :

Les performances peuvent être améliorées en utilisant des messages MSM7.
La bande passante RF peut être optimisée en éliminant d'autres constellations (par exemple, supprimer Galileo) ou en configurant le message 1005 pour qu'il ne soit envoyé qu'une fois toutes les 5 secondes.
Base_1.51 Base_1.13
1, Hz (Rover)
Détails
À partir d'une configuration ZED-F9P par défaut :

Modifier le baudrate de l'UART2 à 115 kbps. Cela améliore l'utilisation du tampon des liaisons radio.
Désactiver SBAS pour éviter les sauts de position lors de brèves interruptions des corrections RTK.
Désactiver Beidou pour simplifier l'augmentation du taux de navigation à 10 Hz sans problème.
Rover_1Hz_1.51 Rover_1Hz_1.13
5, Hz (Rover)
Détails
À partir d'une configuration ZED-F9P par défaut :

Modifier le baudrate de l'UART2 à 115 kbps. Cela améliore l'utilisation du tampon des liaisons radio.
Désactiver SBAS pour éviter les sauts de position lors de brèves interruptions des corrections RTK.
Désactiver Beidou pour simplifier l'augmentation du taux de navigation à 10 Hz sans problème.
Désactiver GSV sur l'UART pour éviter le débordement du tampon.
Définir le taux de navigation à 200 ms.
Rover_5Hz_1.51 Rover_5Hz_1.13
10, Hz (Rover)
Détails
À partir d'une configuration ZED-F9P par défaut :
Modifier le baudrate de l'UART2 à 115 kbps. Cela améliore l'utilisation du tampon des liaisons radio.
Désactiver SBAS pour éviter les sauts de position lors de brèves interruptions des corrections RTK.
Désactiver Beidou pour simplifier l'augmentation du taux de navigation à 10 Hz sans problème.
Désactiver GSV sur l'UART pour éviter le débordement du tampon.
Définir le taux de navigation à 100 ms.
Non pris en charge (le FW 1.51 ne prend pas en charge la fréquence de mise à jour de 10 Hz). Rover_10Hz_1.13
Rover 1Hz + envoi des messages NMEA vers le Bluetooth, le BLE ou un plugin radio
Détails
Activez les messages NMEA sur le port COM2 du récepteur, ce qui vous permet de connecter le récepteur à votre appareil mobile via Bluetooth, BLE, ou d'utiliser une radio et d'autres plugins de communication sur le socket Xbee. À partir d'une configuration ZED-F9P par défaut :

Désactiver SBAS pour éviter les sauts de position lors de brèves interruptions des corrections RTK.
Activer la sortie NMEA sur l'UART2 via UBX-CFG-PRT et changer le baudrate à 115 200 bps.
Activer GST pour rendre les estimations de précision visibles.
Activer le NMEA haute précision avec un chiffre décimal supplémentaire.
Activer le mode SPARTN pour la compatibilité PP (uniquement sur le FW v1.51).
Rover_1Hz_plugin_1.51 Rover_1Hz_plugin_1.13
Rover 1Hz + envoi du message GGA vers le plugin UART2
Détails
Ce fichier de configuration permet la connexion à un client NTRIP avec des mountpoints VRS.
À partir d'une configuration ZED-F9P par défaut :

Modifiez le baudrate de l'UART2 à 115 kbps. Cela améliore l'utilisation du buffer des liaisons radio.
Désactivez le SBAS pour éviter les sauts de position lors de brèves interruptions des corrections RTK.
Désactivez le Beidou pour faciliter l'augmentation du taux de navigation à 10Hz sans problème.
Activez le protocole de sortie UART2 sur NMEA
NMEA-GGA en sortie sur l'UART2 pour permettre la compatibilité avec les mountpoints VRS
Désactivez le reste des messages NMEA sur l'UART2

Seulement sur la version de FW v1.51, RTCM+SPARTN+UBX sont activés comme protocole d'entrée sur l'UART1 et l'UART2
Rover_1Hz_GGA_1.51 Rover_1Hz_GGA_1.13
Post-traitement des données RAW (PPK) via UART1 et USB à 1Hz
Détails
Messages NMEA désactivés sur l'UART1 et baudrate modifié à 115 200 bps.
Sortie UBX-RXM-RAWX et UBX-RXM-SFRBX sur l'UART1, l'UART2 et l'USB.
PPK_1.51 Non pris en charge
(Le FW 1.13 ne prend pas en charge l'exportation des données brutes PPK)
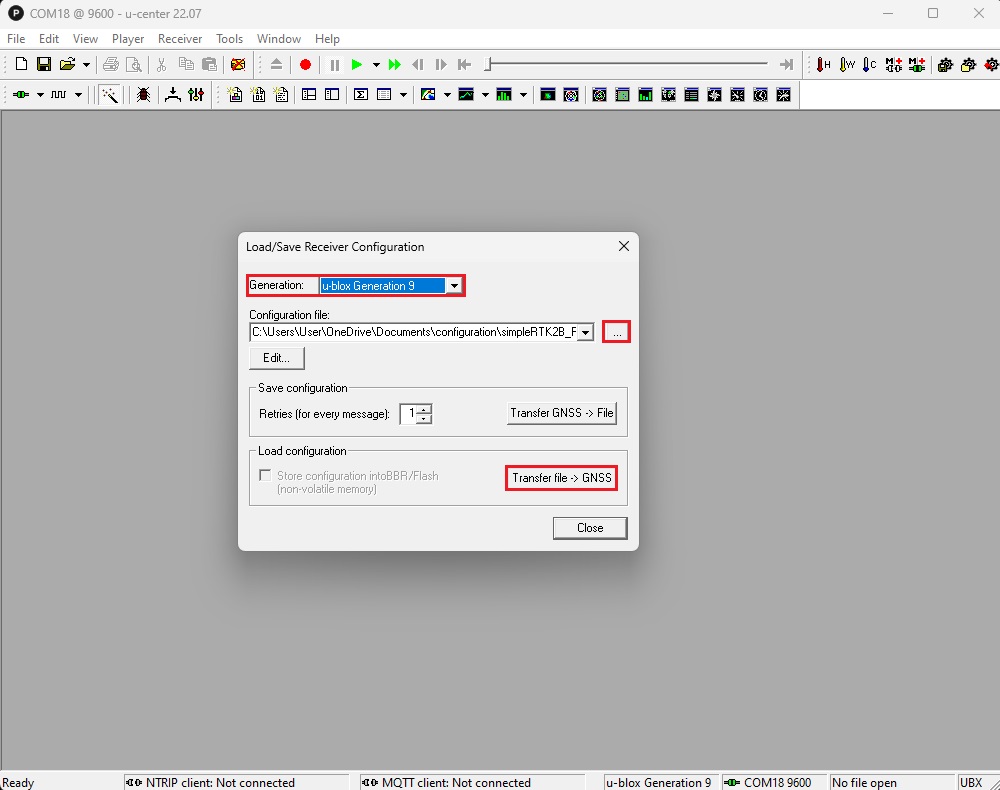
  1. Pour charger un fichier de configuration, allez dans Tools –> Receiver Configuration…  et sélectionnez la génération u-blox Generation 9.
  2. Sélectionnez le fichier de configuration sur votre disque dur et cliquez sur Transfer file –> GNSS.
Enregistrer la configuration
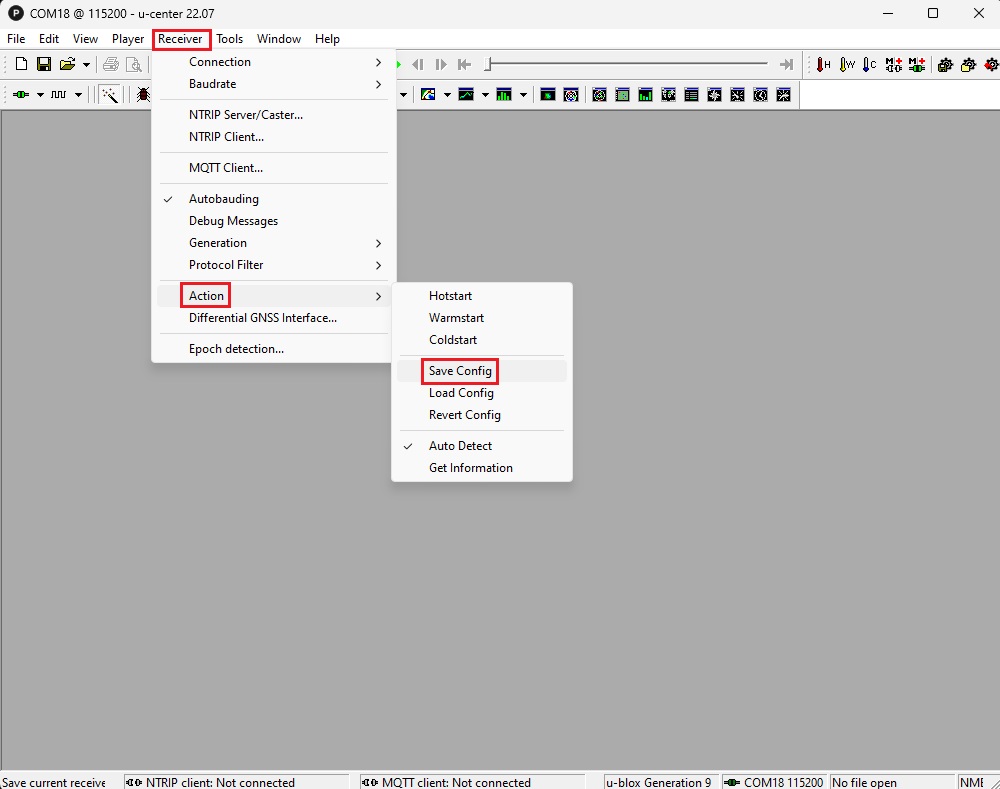
  1. Une fois la configuration terminée, le ZED-F9P commence immédiatement à utiliser la nouvelle configuration. Cependant, si vous coupez l'alimentation, il reviendra à la précédente. Pour enregistrer définitivement notre nouvelle configuration, dans la barre de menu, allez dans Receiver–>Action–>Save Config pour sauvegarder votre configuration.

Pour atteindre une précision centimétrique avec les récepteurs GNSS, des corrections RTK sont nécessaires. Il y a 2 façons d'obtenir des corrections RTK :

  • Service de correction NTRIP (option recommandée) : il nécessite uniquement un récepteur rover et l'accès à un service de correction. Cela évite d'avoir à déployer et entretenir une station de base supplémentaire.
  • Configuration Base–Rover : Dans cette configuration, vous exploitez votre propre station de base locale, qui génère des corrections RTK et les transmet directement au rover. 
Service de correction NTRIP

Le NTRIP (Networked Transport of RTCM via Internet Protocol) est un protocole utilisé pour diffuser des données GNSS via Internet. Il facilite la transmission de données de correction en temps réel d'une station de référence vers un rover ou un appareil utilisateur.

Vous pouvez rechercher les services de correction RTK disponibles dans votre pays pour obtenir les identifiants (adresse du serveur, port, utilisateur et mot de passe) du NTRIP.

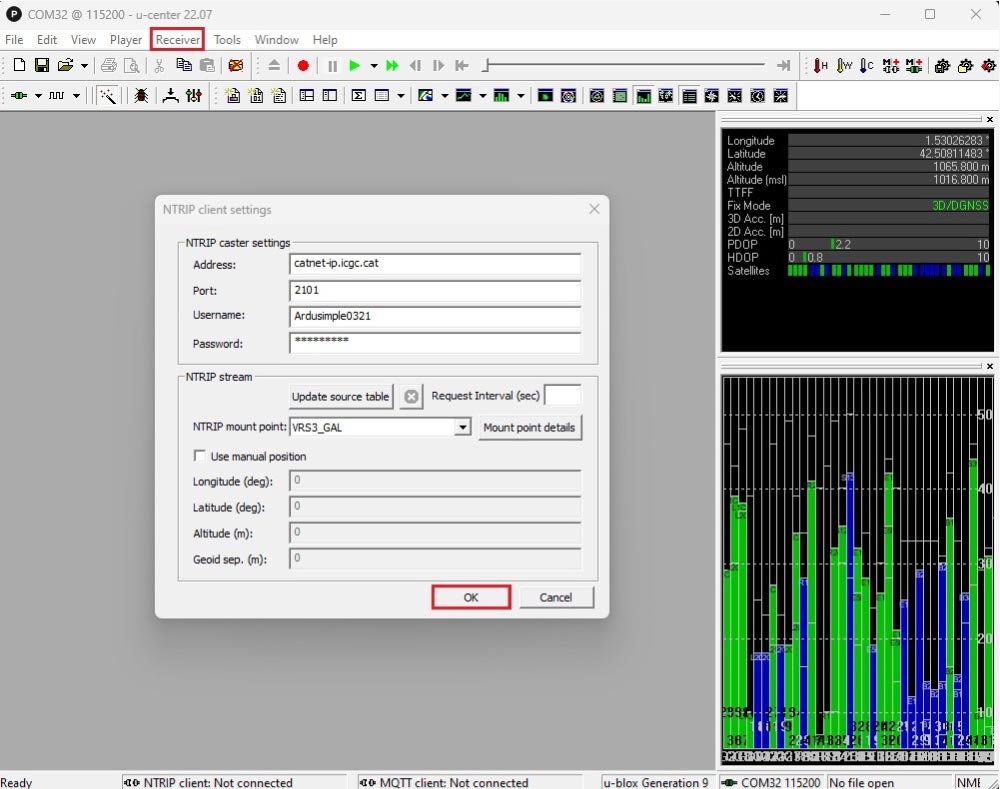
  1. Dans la barre de menus, sélectionnezRécepteur → Client NTRIP… Configurez l'adresse, le port, le nom d'utilisateur, le mot de passe et le point de montage de votre NTRIP. Cliquez surOK.
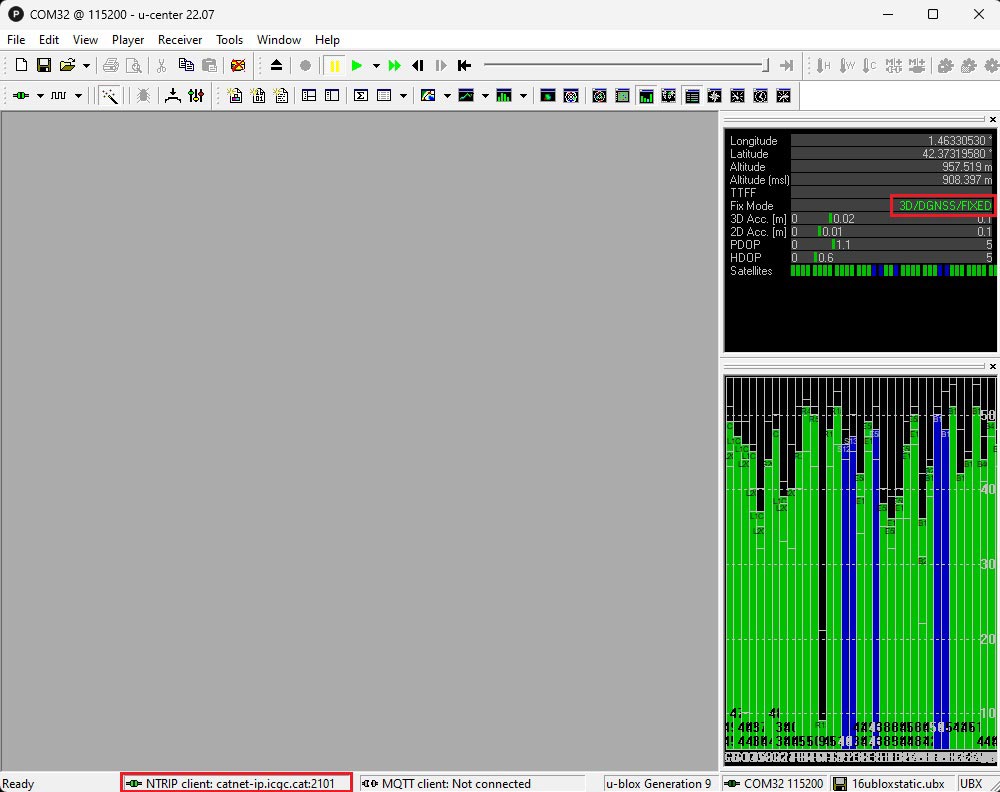
  1. Dans quelques minutes, vous verrez le mode de positionnement passer à « FIXED » ou « FLOAT ».
    En bas de l'écran, l'icône du client NTRIP deviendra verte. Avec un positionnement « FIXED » valide, vous devriez constater que la précision 3D (3D Acc.) et la précision 2D (2D Acc.) sont de l'ordre du centimètre.
  1. Vous pouvez également vous connecter à NRTIP depuis votre appareil mobile, ce qui est pratique pour le travail sur le terrain. Pour plus d'informations, consultez notre tutoriel « Comment utiliser un GPS au centimètre près avec n'importe quelle application Android (localisation fictive) ».
  1. Vous pouvez également vous connecter au service de correction NRTIP à l'aide de l'un de nos plug-ins de communication ci-dessous. Pour plus d'informations, consultez le guide d'utilisation de chaque produit.
Corrections Base-Rover
  1. Dans une configuration Base-Rover, vous aurez besoin de deux récepteurs RTK : l'un, configuré en tant que « Base », envoie des données de correction via un module radio à l'autre récepteur, configuré en tant que « Rover ».
  1. Vous pouvez également utiliser nos kits de base et de rover GNSS RTK préconfigurés .

Fonctionnalités avancées

Mise à jour du micrologiciel

  1. Téléchargez le micrologiciel dont vous avez besoin. Deux versions du micrologiciel du ZED-F9P sont disponibles au téléchargement :
    • Version 1.13 ( prend en charge jusqu'à 10 Hz, idéale pour les applications à haute fréquence telles qu'ArduPilot).
    • Version 1.51 (prend en charge jusqu'à 8 Hz, compatible avec le service SSR PointPerfect).
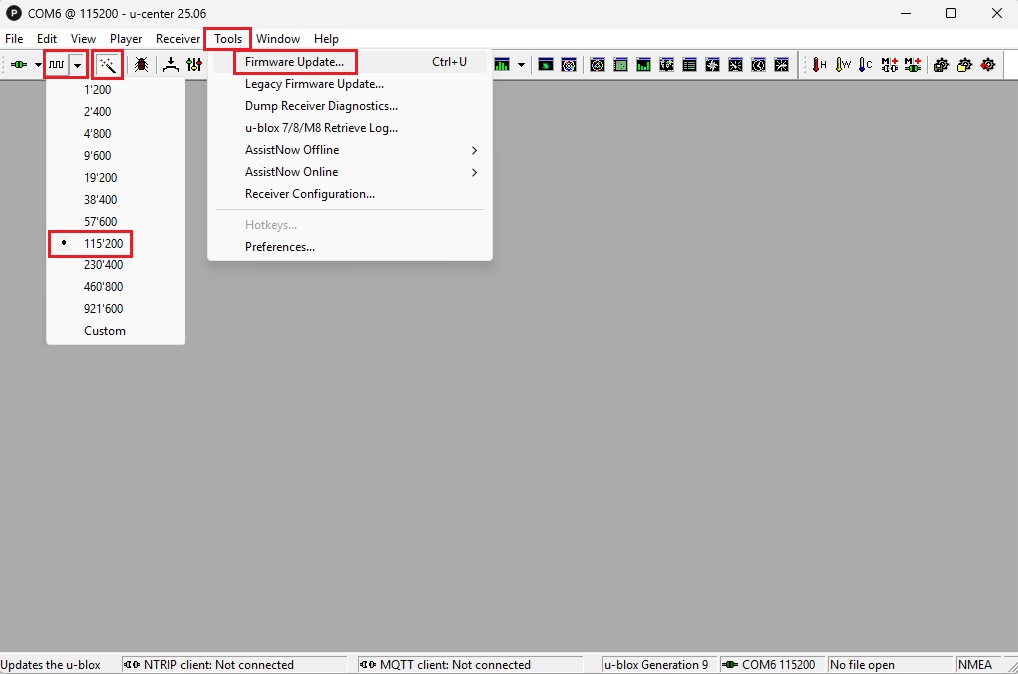
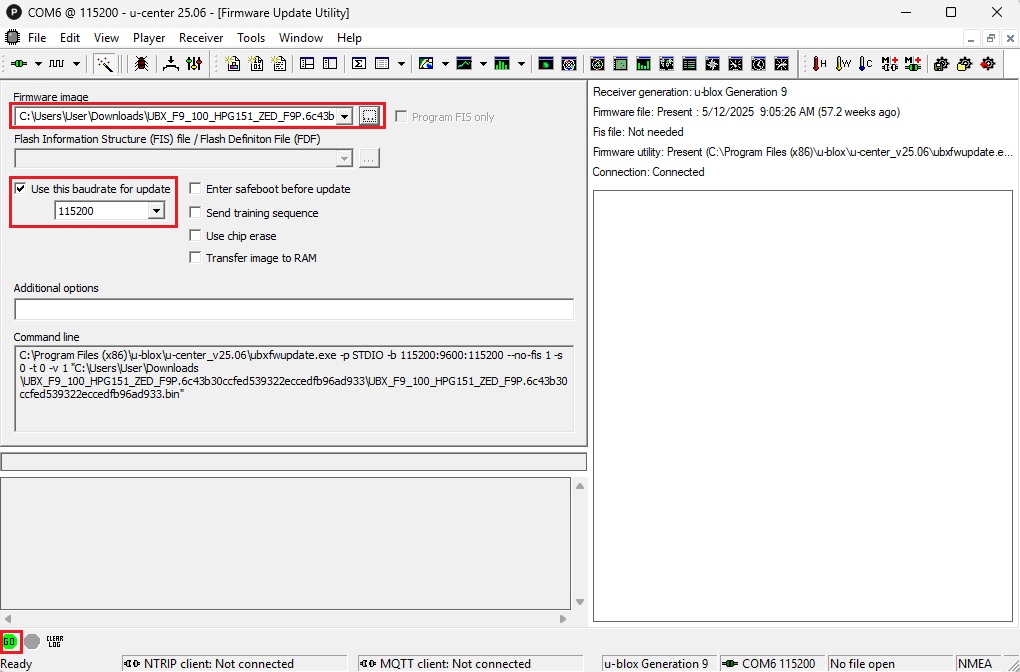
  2. Les cartes SimpleRTK2B Lite prennent en charge un débit en bauds maximal de 115 200 bps; utilisez donc cette valeur pour la connexion, puis appuyez sur le bouton « baguette magique » pour activer la détection automatique du débit sur les autres cartes de la série SimpleRTK2B.
  3. Sélectionnez « Outils » -> « Mise à jour du micrologiciel ».
  1. Sélectionnez sur votre disque dur le fichier image du micrologiciel que vous avez téléchargé à l'étape 1.
  2. Réglez la vitesse de transmission sur 115 200 bps.
  3. Dans le coin inférieur gauche de la fenêtre de l'application, cliquez sur le bouton « GO ».
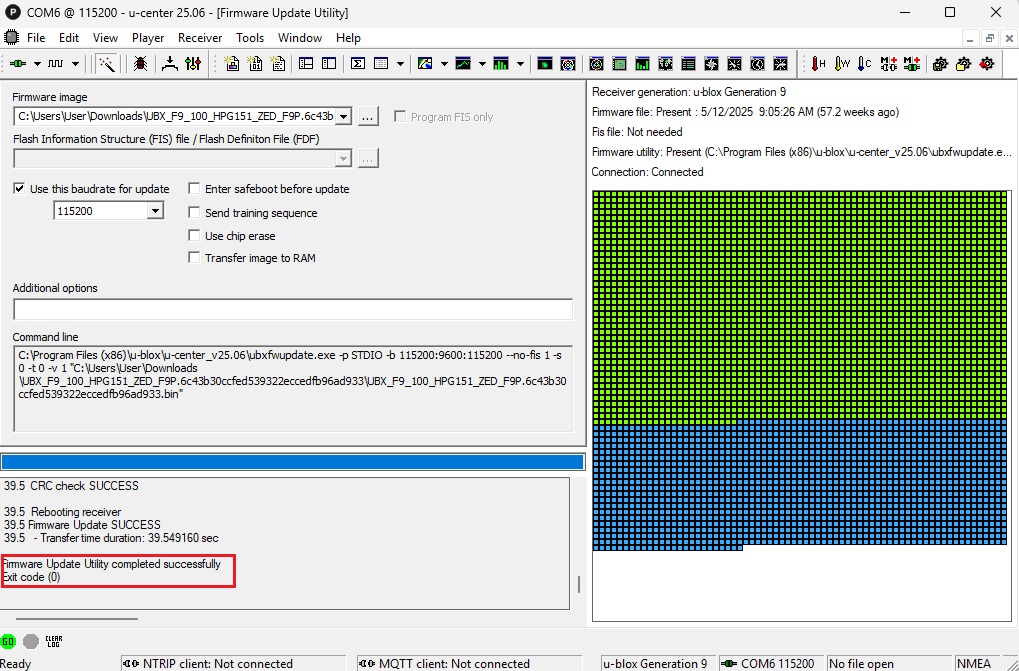
  1. Une fois le processus de mise à jour du micrologiciel terminé, un message de confirmation s'affichera.

Créez votre propre fichier de configuration

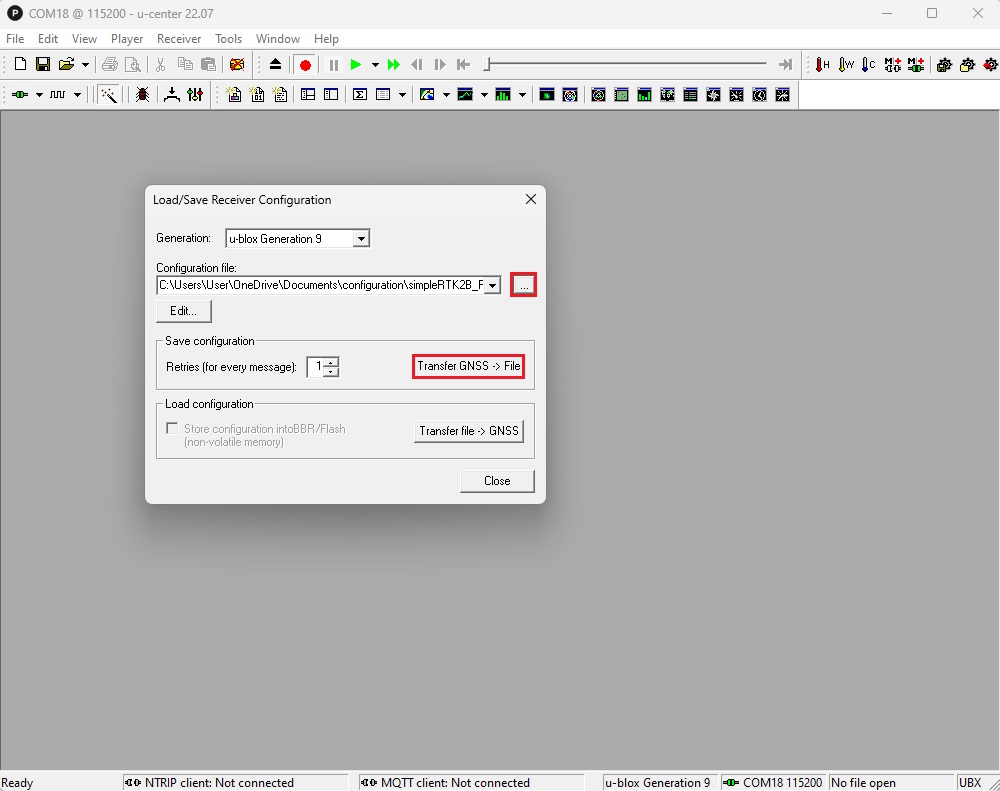
Vous pouvez personnaliser manuellement la configuration de votre récepteur à l'aide du logiciel u-center et créer votre propre fichier de configuration. Ce fichier sera enregistré sur l'ordinateur en tant que fichier local au format ASCII, ce qui facilitera son utilisation avec d'autres récepteurs.

  1. Pour créer le fichier de configuration et l'enregistrer localement, allez dans Tools–>Receiver Configuration… Dans Configuration file, sélectionnez le dossier et le nom du fichier de destination. Cliquez sur Transfer GNSS–>File.
  1. Une fois l'opération terminée, le fichier de configuration est enregistré.

Enregistrer un fichier log

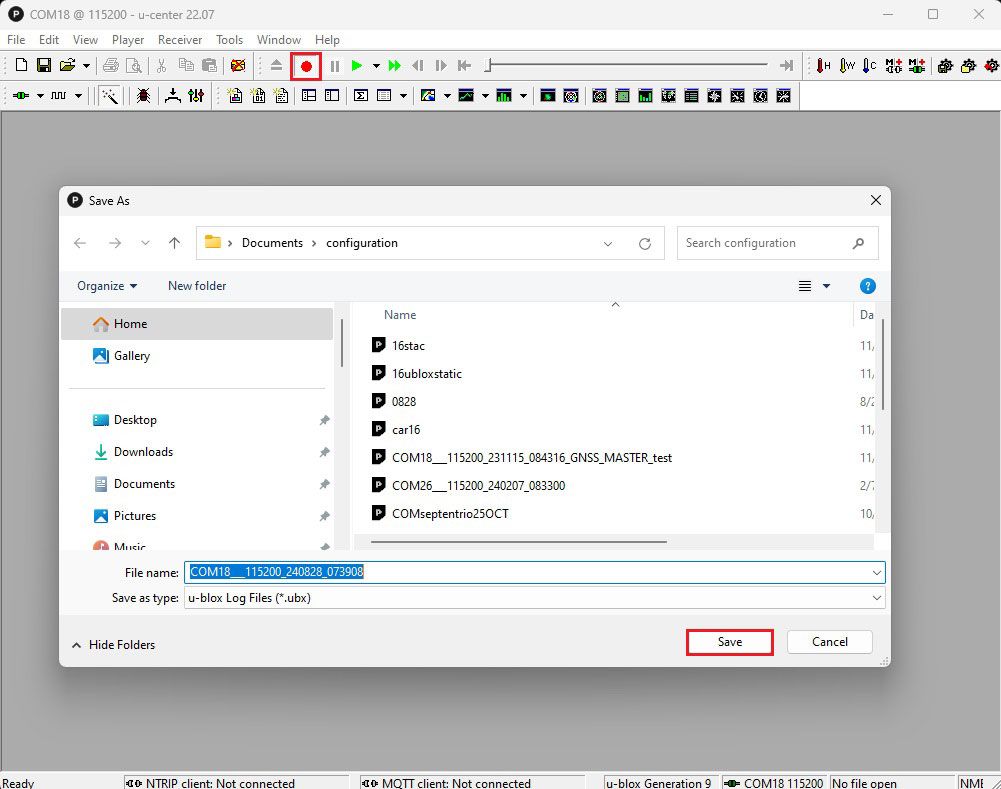
Vous pouvez enregistrer votre session u-center lors de son exécution et la rejouer à tout moment pour simuler les conditions rencontrées sur le terrain, ce qui est pratique pour le debugging et les tests.

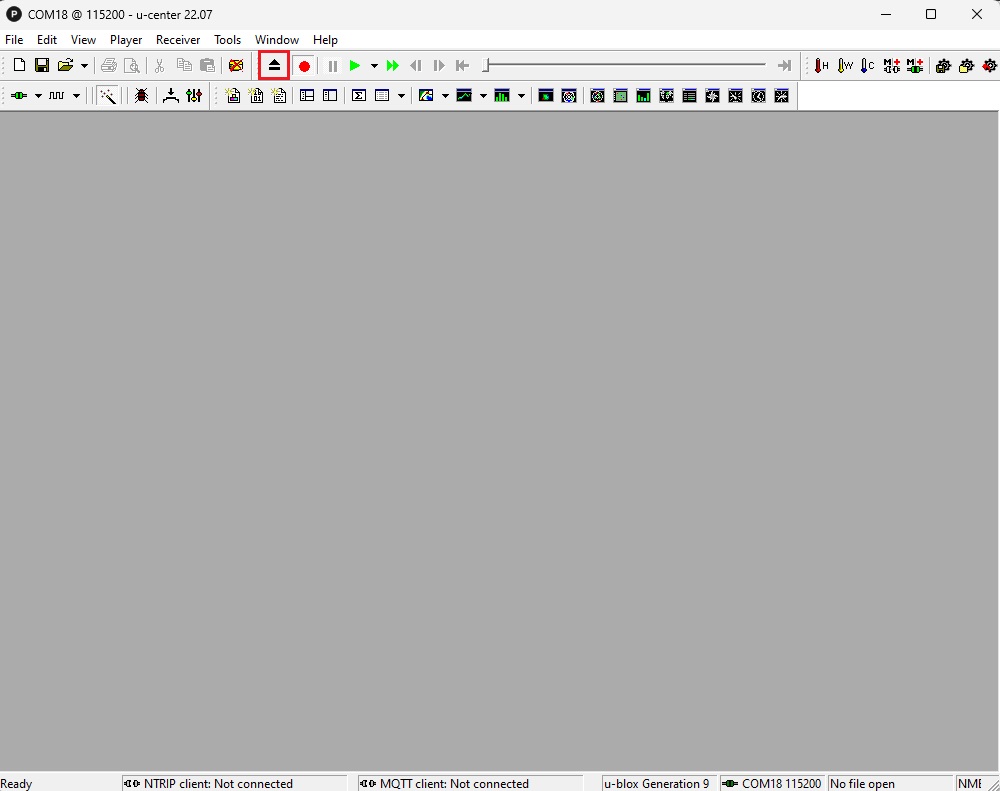
  1. Cliquez sur le bouton d'enregistrement dans la barre d'outils, puis sélectionnez le dossier et le nom du fichier log à enregistrer. Cliquez sur Save.
  1. Pour arrêter l'enregistrement, il vous suffit de cliquer sur le bouton d'éjection dans la barre d'outils.

Lire un fichier log

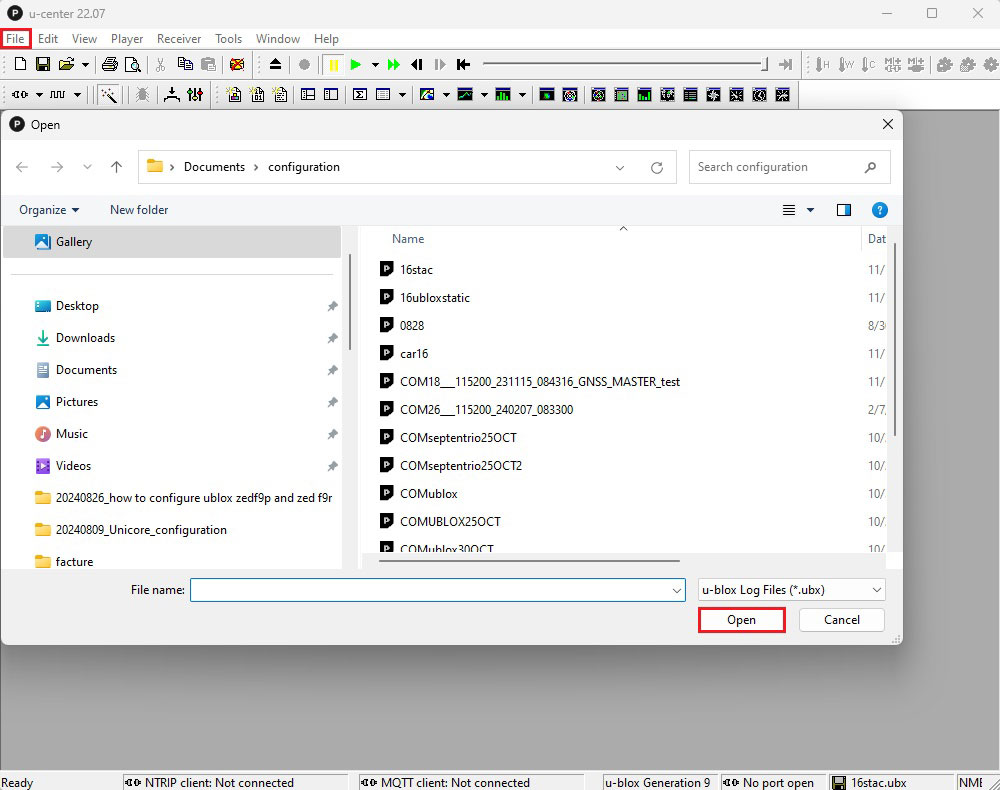
  1. Pour relire un fichier log, allez dans File–>Open. Sélectionnez le fichier log, puis cliquez sur Open.
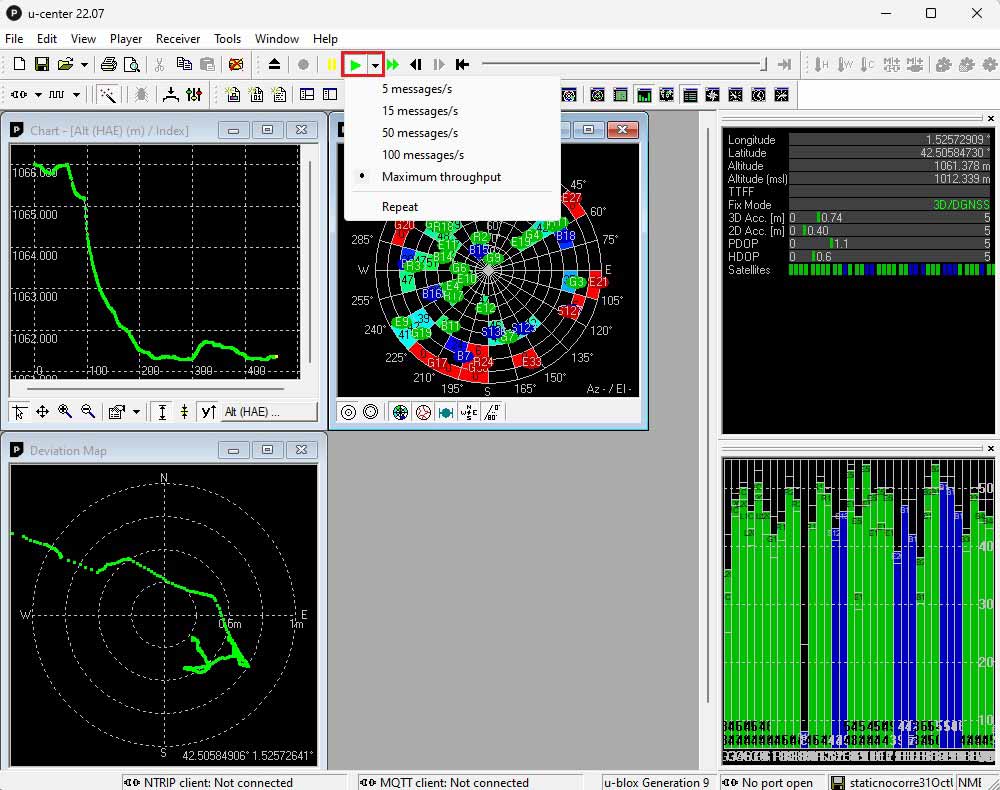
  1. Cliquez sur l'icône de lecture pour démarrer la lecture. Vous pouvez ajuster la vitesse de relecture selon vos besoins. Dans la barre d'outils d'affichage, vous pouvez sélectionner les données qui vous intéressent.

Documentation

Si vous êtes un utilisateur avancé et recherchez des informations détaillées, consultez le u-center User Guide.

Got any questions or requests?
Contact us! We'll answer <24 hours!

Contacter ArduSimple
Fermer

Accédez à votre compte et à vos commandes

Ou

Nouveau client ? Créez votre compte
ArduSimple – matériel et solutions de positionnement RTK haute précision simplifiés

Vous souhaitez en savoir plus sur le GPS et le RTK ?

Si vous êtes occupé en ce moment, nos ingénieurs peuvent vous envoyer 3 e-mails courts pour vous expliquer tout ce qu'il faut savoir pour démarrer votre projet.