Mise à jour (07 / 10 / 2026): Nous avons beaucoup de stock sur tous nos produits, retrouvez-nous aussi dans et    Comment obtenir un devis

Comment configurer u-blox ZED-X20P, ZED-X20D

Introduction

Cette page couvre les u-blox Ce document décrit les récepteurs GNSS ZED-X20, notamment les modèles X20P et X20D. Il fournit un guide pas à pas pour l'utilisation de base d'u-center 2, le logiciel conçu pour l'évaluation des performances, l'analyse approfondie et la configuration des récepteurs u-blox.

Commencer

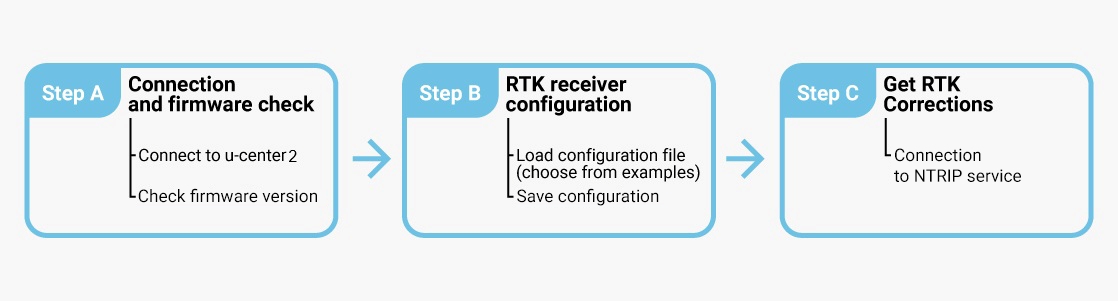
Pour utiliser la carte avec le ZED-X20, il vous suffit de suivre les étapes suivantes pour obtenir un RTK fix et atteignez une précision centimétrique avec votre carte RTK.

Connectez-vous à u-center 2
  1. Télécharger u-center 2 pour Windows 10/11 (64 bits). Important : sélectionnez la version pour u-blox Produits M10/F10/X20, et non l'ancienne version pour M8/M9/F9 ou les récepteurs GNSS hérités.
  2. Une fois l'installation terminée, saisissez votre u-blox Identifiez-vous au portail d'assistance et connectez-vous via votre navigateur. Si vous n'avez pas de compte, cliquez sur S'enregistrer.
  1. Une connexion internet est requise pour la première connexion, mais une fois u-center La session 2 a commencé ; elle peut être utilisée hors ligne lors des sessions suivantes.

  1. Connectez l'antenne GNSS à votre récepteur. Pour les tests fonctionnels, positionnez l'antenne de manière à avoir une vue dégagée du ciel ; sinon, vous ne recevrez aucun signal satellite.
  2. Connectez le récepteur à votre PC en utilisant le port USB étiqueté POWER+GPS.

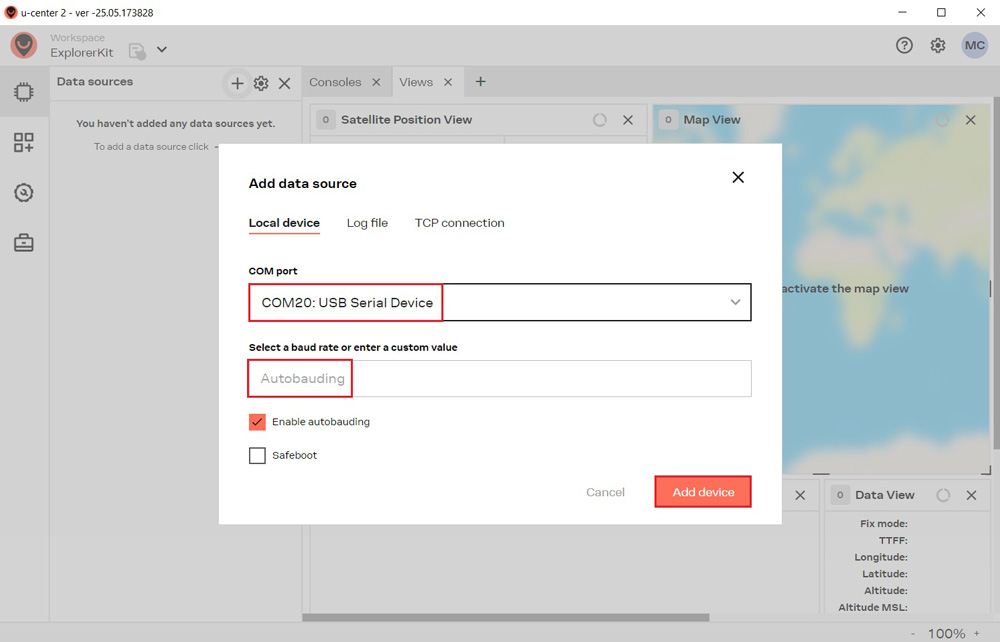
  1. Cliquez à nouveau Appareils dans la barre de menu de gauche, puis cliquez sur icône +Sélectionnez l'appareil Port COM et choisissez Autobauding pour la détection automatique du débit en bauds. Enfin, cliquez Ajouter un appareil.

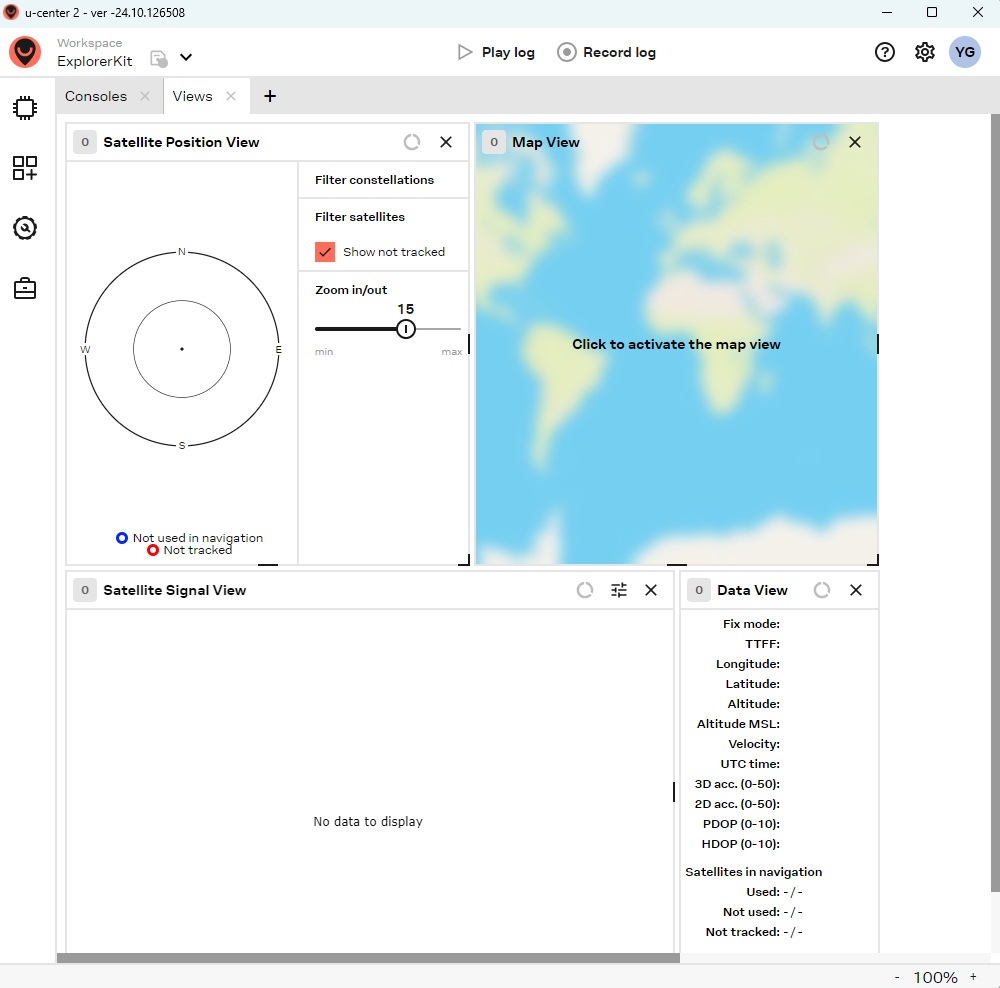
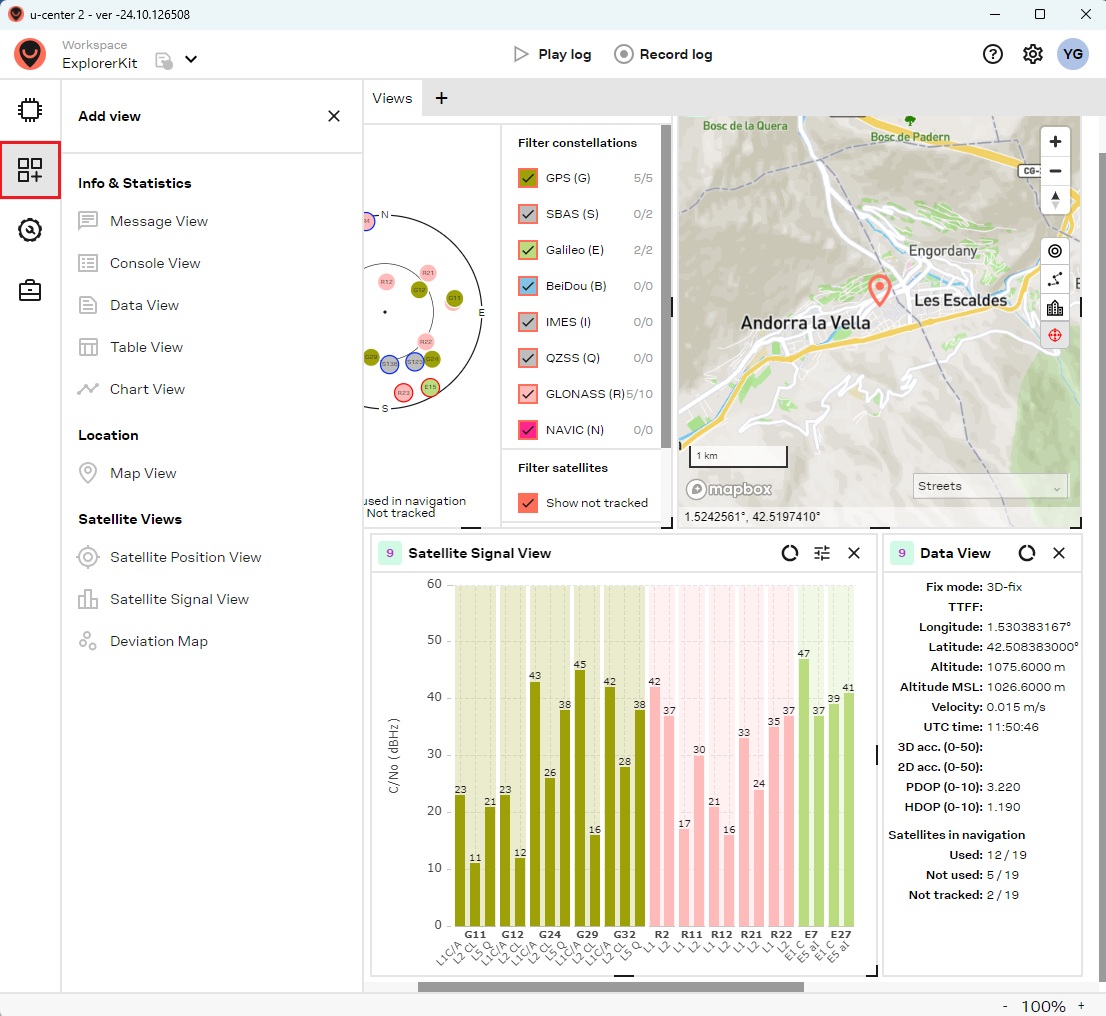
  1. Pour ajouter vos vues préférées, cliquez sur Ajouter une vue icône située dans la barre de menu de gauche.

Vérifier la version du firmware
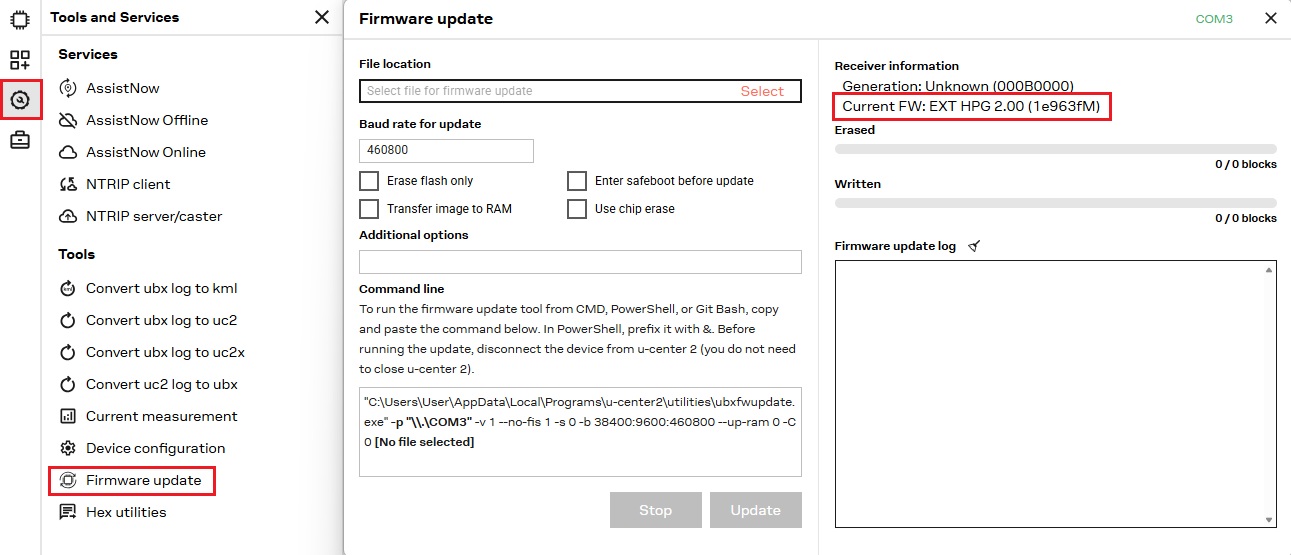
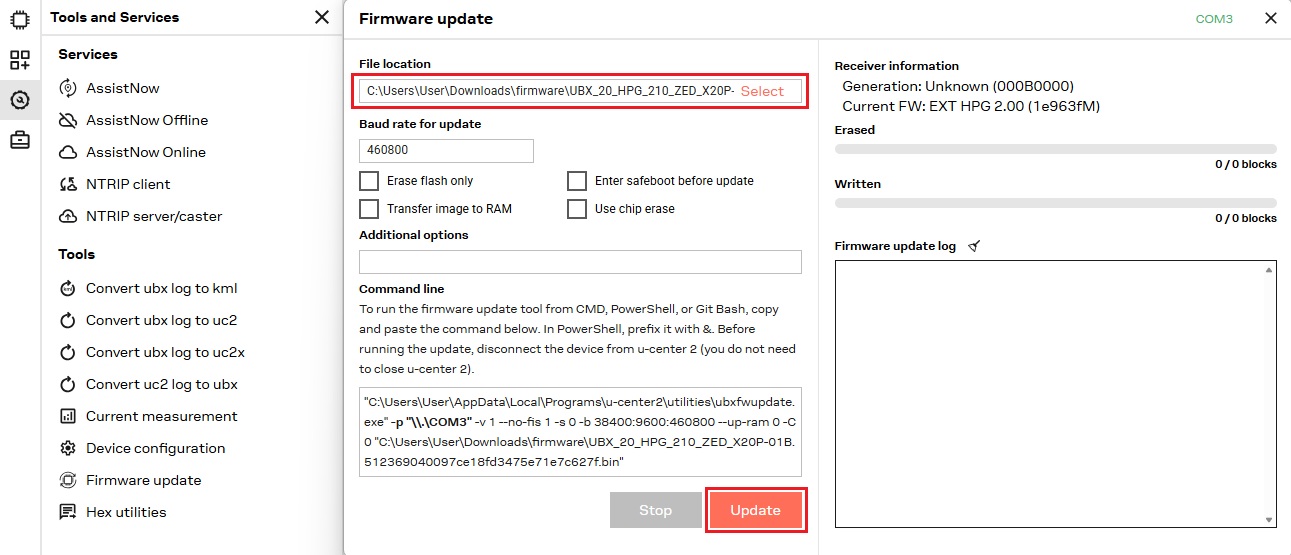
  1. Pour vérifier la version du firmware, accédez à Outils et services > Mise à jour du micrologicielLa version actuelle du firmware est affichée sous Informations sur le récepteur.

Pour vous aider à configurer votre récepteur ZED-X20, nous avons préparé plusieurs exemples de fichiers de configuration.

Charger un fichier de configuration
  1. Trouvez dans le tableau ci-dessous le fichier de configuration qui correspond le mieux aux exigences de votre projet et cliquez pour le télécharger sur votre ordinateur. Ces fichiers de configuration sont basés sur la version 2.11 du firmware. Avant de charger un fichier de configuration, veuillez suivre l'étape 8 ci-dessus. vérifiez votre version de firmwareet mettez-le à jour si nécessaire.

Configuration Fichier
Base
DÉTAILS
Cela configurera votre récepteur comme station de base en mode Survey-in avec une précision de 2.5 m et 60 s.
À partir de la configuration par défaut du ZED-X20P.
Activer la haute précision :
  • CFG-NMEA-HIGHPREC - 1
Désactiver SBAS :
  • CFG-SIGNAL-SBAS_ENA - 0
Débit en bauds sur UART1 et UART2 à 115 200 bps :
  • CFG-UART1-BAUDRATE - 115200
  • CFG-UART2-BAUDRATE – 115200
Activer la TPS sur tous les ports :
  • CFG-MSGOUT-NMEA_ID_GST_UART1 - 1
  • CFG-MSGOUT-NMEA_ID_GST_UART2 - 1
  • CFG-MSGOUT-NMEA_ID_GST_USB - 1
Activer NAV-SVIN et NAV-PVT sur USB :
  • CFG-MSGOUT-UBX_NAV_SVIN_USB-1
  • CFG-MSGOUT-UBX_NAV_PVT_USB - 1
Activer le mode de relevé avec une précision de 2.5 mètres et une durée de 60 secondes :
  • CFG-TMODE-MODE – 1 (Enquête)
  • CFG-TMODE-SVIN_ACC_LIMIT – 25000 (2500 mm)
  • CFG-TMODE-SVIN_MIN_DUR – 60 (60 s)
Activer les messages RTCM spécifiques sur UART2 et USB :
  • CFG-MSGOUT-RTCM_3X_TYPE1005_UART2 – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1005_USB – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1074_UART2 – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1074_USB – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1084_UART2 – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1084_USB – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1094_UART2 – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1094_USB – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1124_UART2 – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1124_USB – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1230_UART2 – 1
  • CFG-MSGOUT-RTCM_3X_TYPE1230_USB – 1
Base_2.11
Rover 1Hz
DÉTAILS
Cela configurera votre récepteur comme un rover à une fréquence de mise à jour de 1 Hz.
À partir d'une configuration ZED-X20P par défaut.
Activer la haute précision :
  • CFG-NMEA-HIGHPREC - 1
Désactiver SBAS :
  • CFG-SIGNAL-SBAS_ENA - 0
Débit en bauds sur UART1 et UART2 à 115 200 bps :
  • CFG-UART1-BAUDRATE - 115200
  • CFG-UART2-BAUDRATE - 115200
Activer la TPS sur tous les ports :
  • CFG-MSGOUT-NMEA_ID_GST_UART1 - 1
  • CFG-MSGOUT-NMEA_ID_GST_UART2 - 1
  • CFG-MSGOUT-NMEA_ID_GST_USB - 1
Activer sur USB NAV-PVT et RXM-COR :
  • CFG-MSGOUT-UBX_NAV_PVT_USB - 1
  • CFG-MSGOUT-UBX_RXM_COR_USB-1
Rover_1Hz_2.11
Rover 25Hz
DÉTAILS
Cela configurera votre récepteur comme un rover à une fréquence de mise à jour de 25 Hz.
En partant d'un Rover Configuration 1 Hz.
Désactiver sur USB NAV-PVT et RXM-COR :
  • CFG-MSGOUT-UBX_NAV_PVT_USB – 0 (par défaut)
  • CFG-MSGOUT-UBX_RXM_COR_USB – 0 (par défaut)
Désactiver les messages GSV et GSA sur tous les ports :
  • CFG-MSGOUT-NMEA_ID_GSV_UART1 - 0
  • CFG-MSGOUT-NMEA_ID_GSV_UART2 - 0
  • CFG-MSGOUT-NMEA_ID_GSV_USB - 0
  • CFG-MSGOUT-NMEA_ID_GSA_UART1 - 0
  • CFG-MSGOUT-NMEA_ID_GSA_UART2 - 0
  • CFG-MSGOUT-NMEA_ID_GSA_USB – 0
Réglez la fréquence de mise à jour sur 25 Hz :
  • CFG-RATE-MEAS – 40 (0.04 seconde)
Rover_25Hz_2.11
Rover 1 Hz + Galileo HAS les corrections
DÉTAILS
Cela configurera votre récepteur comme un rover à une fréquence de mise à jour de 1 Hz, y compris Galileo HAS rectificatifs.
En partant d'un Rover Configuration 1 Hz.
Désactiver sur USB NAV-PVT et RXM-COR :
  • CFG-MSGOUT-UBX_NAV_PVT_USB – 0 (par défaut)
  • CFG-MSGOUT-UBX_RXM_COR_USB – 0 (par défaut)
Désactivez HOST et activez GAL_HAS :
  • CFG-NAVCOR-ENABLE_HOST - 0
  • CFG-NAVCOR-ENABLE_GAL_HAS – 1
Rover_1Hz_GAL_HAS_2.11
Rover 1 Hz + envoi de messages NMEA vers Bluetooth, BLE ou radio plug-in
DÉTAILS
Cette configuration vous permet de connecter le récepteur à votre appareil mobile via Bluetooth, BLE ou d'utiliser radio et d'autres plugins de communication sur socket Xbee.
A partir de rover Configuration 1 Hz.
Désactiver sur USB NAV-PVT et RXM-COR :
  • CFG-MSGOUT-UBX_NAV_PVT_USB – 0 (par défaut)
  • CFG-MSGOUT-UBX_RXM_COR_USB – 0 (par défaut)
Activer le protocole de sortie NMEA dans l'UART2 :
  • CFG-UART2OUTPROT-NMEA – 1
Rover_1Hz_plugin_2.11
Rover 1 Hz + envoi de messages GGA vers la 4G NTRIP plug-in
DÉTAILS
Ce fichier de configuration permet la connexion à NTRIP client avec points de montage VRS.
A partir de rover Configuration 1 Hz.
Désactiver sur USB NAV-PVT et RXM-COR :
  • CFG-MSGOUT-UBX_NAV_PVT_USB – 0 (par défaut)
  • CFG-MSGOUT-UBX_RXM_COR_USB – 0 (par défaut)
Activer le protocole de sortie NMEA dans l'UART2 :
  • CFG-UART2OUTPROT-NMEA – 1
Désactiver tous les messages NMEA sur UART2 sauf GGA :
  • CFG-MSGOUT-NMEA_ID_GST_UART2 – 0 (par défaut)
  • CFG-MSGOUT-NMEA_ID_GLL_UART2 – 0
  • CFG-MSGOUT-NMEA_ID_GSA_UART2 - 0
  • CFG-MSGOUT-NMEA_ID_GSV_UART2 - 0
  • CFG-MSGOUT-NMEA_ID_RMC_UART2 - 0
  • CFG-MSGOUT-NMEA_ID_VTG_UART2 – 0
Rover_1Hz_4G_2.11
Post-traitement des données RAW (PPK) à 1 Hz
DÉTAILS
Ce fichier de configuration permet la sortie de données RAW.
A partir de rover Configuration 1 Hz.
Désactiver sur USB NAV-PVT et RXM-COR :
  • CFG-MSGOUT-UBX_NAV_PVT_USB – 0 (par défaut)
  • CFG-MSGOUT-UBX_RXM_COR_USB – 0 (par défaut)
Activer le protocole de sortie UBX dans UART2 :
  • CFG-UART2OUTPROT-UBX – 1
Activez les messages RAWX et SFRBX UBX sur tous les ports :
  • CFG-MSGOUT-UBX_RXM_RAWX_UART1 – 1
  • CFG-MSGOUT-UBX_RXM_RAWX_UART2 – 1
  • CFG-MSGOUT-UBX_RXM_RAWX_USB - 1
  • CFG-MSGOUT-UBX_RXM_SFRBX_UART1 - 1
  • CFG-MSGOUT-UBX_RXM_SFRBX_UART2 - 1
  • CFG-MSGOUT-UBX_RXM_SFRBX_USB - 1
PPK_2.11
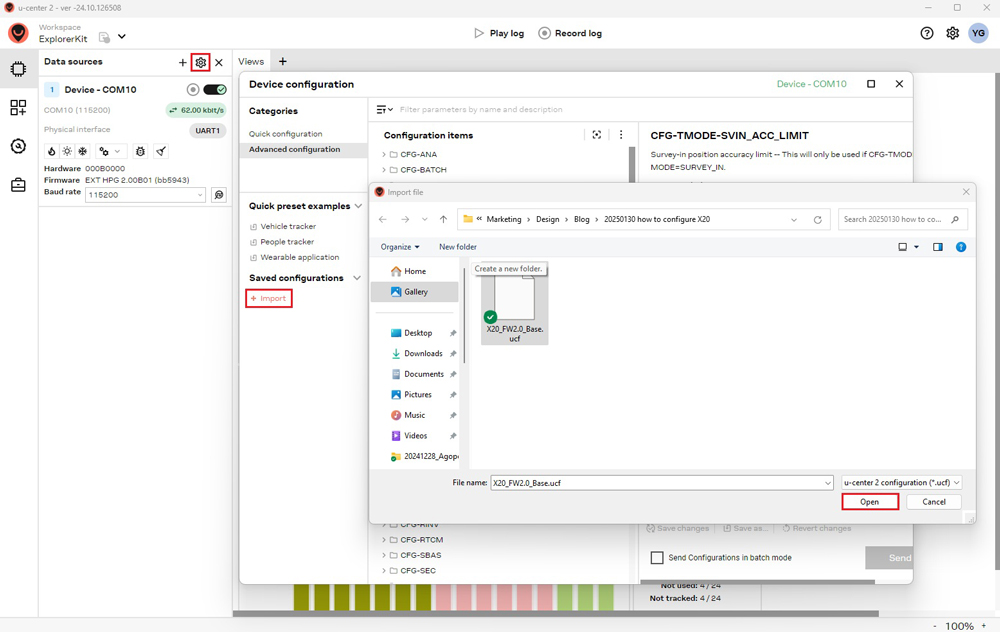
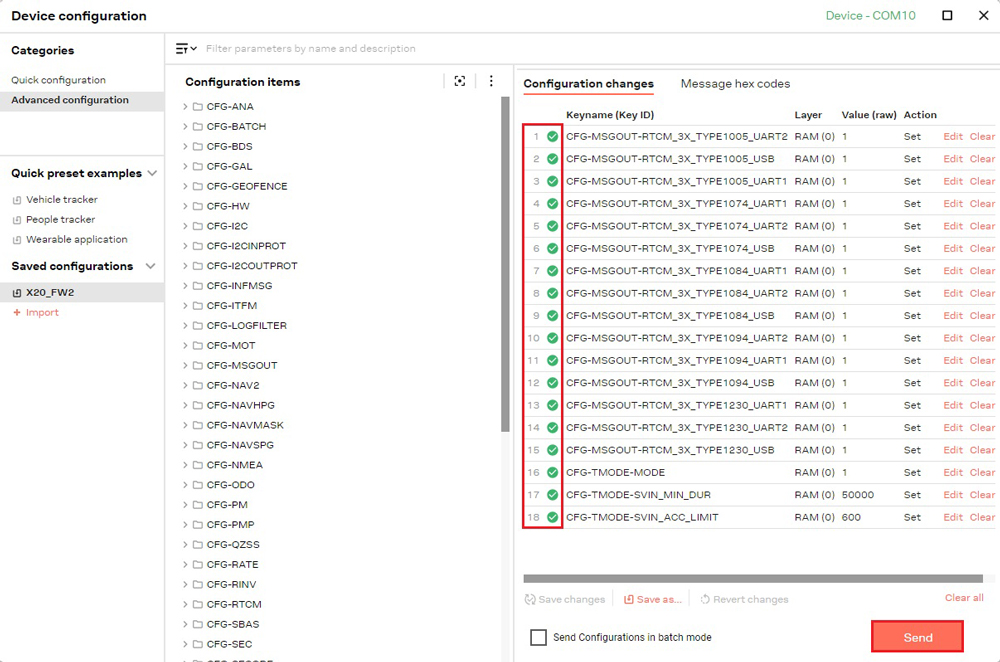
  1. Dans la barre de menu, cliquez sur l'icône d'engrenage pour ouvrir Configuration de l'appareil. En dessous de Configurations enregistréescliquez +Import, choisissez votre fichier de configuration, puis cliquez Ouvrez pour l'importer.

  1. Cliquez à nouveau EnvoyerUne coche verte apparaîtra sous Changements de configuration pour confirmer l'action.

Pour atteindre une précision centimétrique avec les récepteurs GNSS, des corrections RTK sont nécessaires. Il existe deux façons de les obtenir :

NTRIP service de correction

NTRIP RTCM (Networked Transport of RTCM via Internet Protocol) est un protocole de diffusion de données GNSS sur Internet. Il permet la transmission de données de correction en temps réel d'une station de référence vers un réseau. rover ou appareil utilisateur.

Pour obtenir les identifiants (adresse du serveur, port, nom d'utilisateur et mot de passe), recherchez les identifiants disponibles. Services de correction RTK dans votre pays.

  1. Connexion à la caster Pour la correction des données, il faut soit UBX-NAV-PVT or Messages NMEA GGA à activer. Si vous chargez notre Rover fichier de configurationCette étape n'est pas nécessaire.

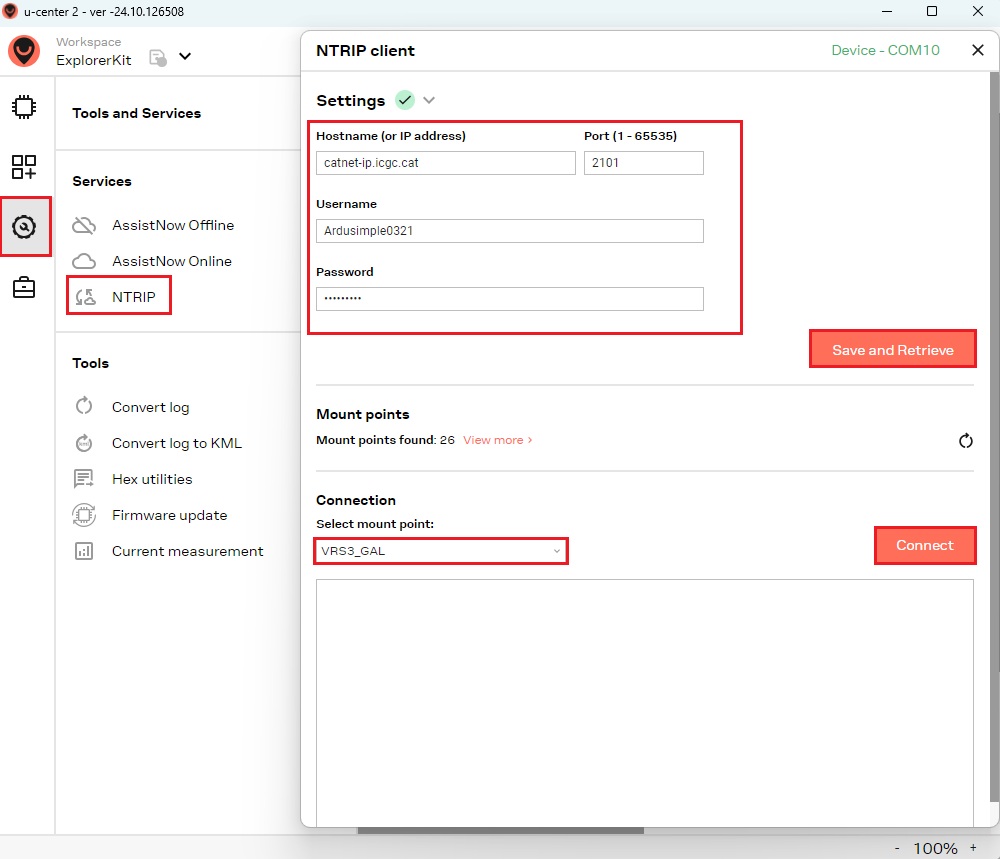
  1. Accédez à Outils et services > Services > NTRIPSaisissez le nom d'hôte (ou l'adresse IP), le port, le nom d'utilisateur et le mot de passe pour le NTRIP caster. Cliquez sur Sauvegarder et récupérer pour récupérer les points de montage disponibles, sélectionnez-en un et cliquez Connexion.

  1. Vous pouvez également vous connecter à NTRIP via votre appareil mobile — une option pratique pour le travail de terrain. Pour plus de détails, consultez notre tutoriel : Comment utiliser un GPS centimétrique avec n'importe quelle application Android (localisation fictive).

  1. Vous pouvez également vous connecter à NTRIP Vous pouvez effectuer des corrections à l'aide de l'un de nos modules d'extension de communication listés ci-dessous. Pour plus de détails, veuillez consulter le guide d'utilisation de chaque produit.

Base-Rover Corrections
  1. Une base-Rover La configuration nécessite deux récepteurs RTK : l’un configuré comme base qui envoie des données de correction via un radio module à l'autre récepteur configuré comme un RoverVous pouvez également utiliser l'un de nos modèles préconfigurés. Base GNSS RTK et rover kits.

Fonctionnalité avancée

Mise à jour du firmware

  1. Dans certains cas, vous devrez mettre à jour la version du firmware :
    • Module ZED-X20P : Si le firmware est inférieur à la version 2.10 (20 mai 2026), une mise à jour est nécessaire.
    • Module ZED-X20D : Si le firmware est inférieur à la version 2.00 (1er juillet 2026), une mise à jour est nécessaire.
  1. Téléchargez le dernier firmware pour votre récepteur, sélectionnez le fichier sur votre disque dur et cliquez sur Mises à jour.
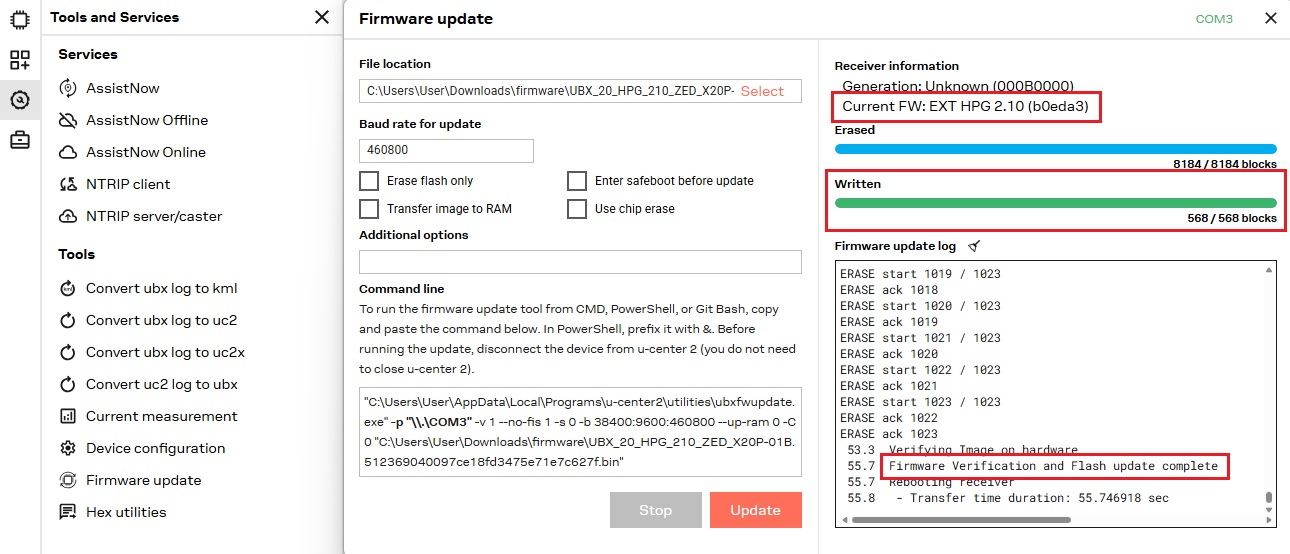
  1. Une fois le processus terminé, un Mise à jour du firmware terminée Un message apparaîtra.

Configuration personnalisée

Si vous souhaitez créer une configuration personnalisée pour le récepteur ou activer/désactiver des messages spécifiques, les étapes suivantes vous guideront tout au long du processus :

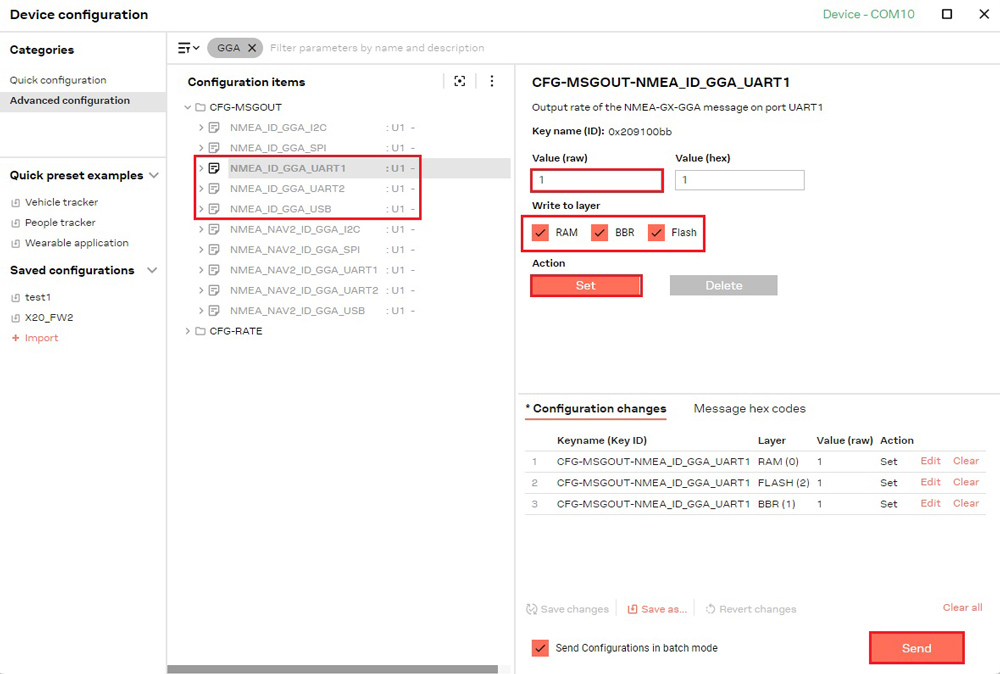
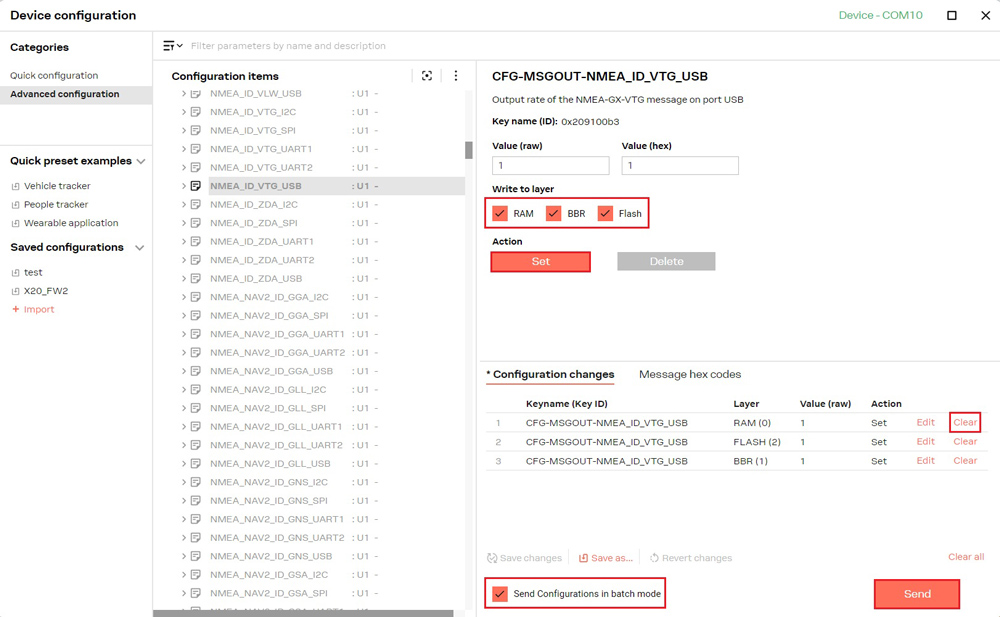
  1. Sélectionnez les éléments de configuration à modifier. Après avoir ajusté les valeurs, choisissez les couches sur lesquelles les modifications doivent être écrites. Pour les modifications temporaires, sélectionnez RAM (Les paramètres seront perdus après une réinitialisation de l'appareil). Pour conserver les modifications de façon permanente, sélectionnez RAM, BBR et Flash.

  1. Cliquez à nouveau complet »L'élément, sa valeur et les calques sélectionnés seront ajoutés à la liste. Liste des modifications de configuration.
  2. Répétez les étapes 8 à 9 pour constituer votre liste de modifications de configuration.
  3. Revoir le liste des modifications à envoyer à l'appareil. Pour réorganiser, faites glisser un élément vers une nouvelle position dans la liste des modifications de configuration. Pour supprimer un élément, sélectionnez Effacer. Par défaut, chaque propriété est envoyée sous forme de message UBX distinct. Sélection Envoyer la configuration par lots regroupe toutes les propriétés de chaque couche dans un seul message UBX, réduisant ainsi le nombre total de messages et accélérant la transmission.
  4. Cliquez à nouveau Envoyer pour appliquer les modifications à votre appareil.
  5. Pour sauvegarder le liste des modifications actuelles comme préréglage, cliquez Enregistrer sous… — il apparaîtra alors sous Configurations enregistrées.

Créez votre propre fichier de configuration

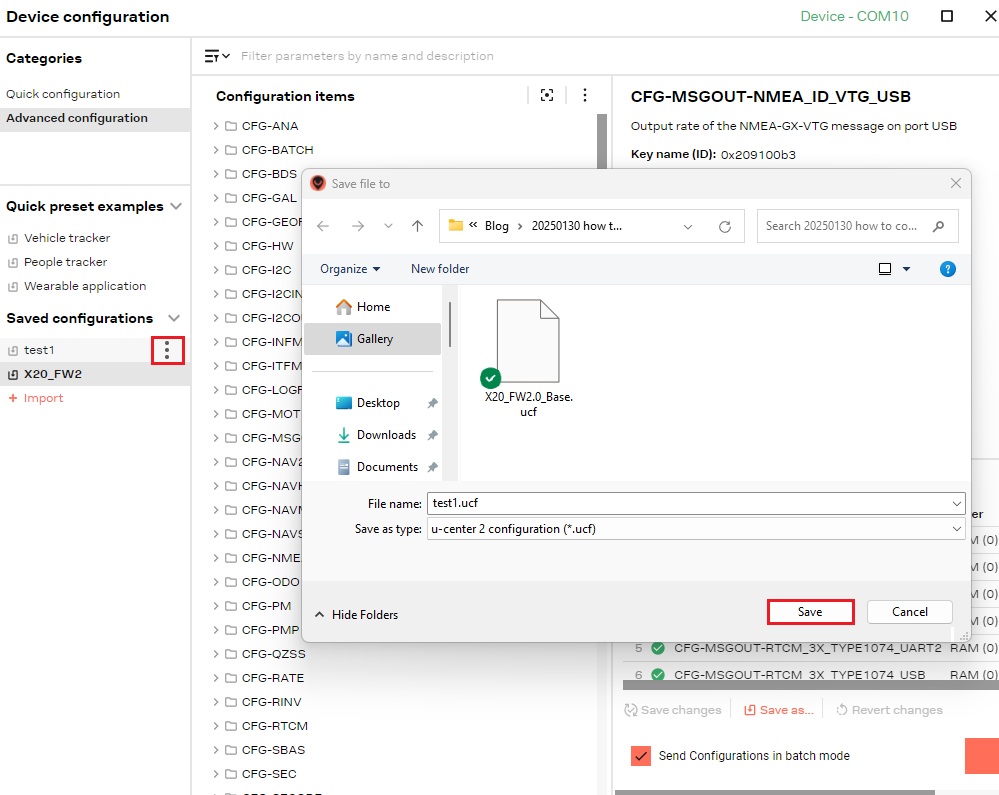
La configuration peut être exportée en tant que fichier local fichier .ucf, ce qui facilite l'utilisation avec d'autres récepteurs.

  1. Sélectionnez la configuration souhaitée, cliquez sur icône à trois points, et sélectionnez TéléchargerChoisissez votre dossier de destination et le nom du fichier, puis cliquez sur EnregistrerLe fichier .ucf exporté sera enregistré dans le dossier spécifié.

Permettre Galileo HAS

Galileo Service de haute précision (HAS) est un service gratuit qui améliore la précision du positionnement GNSS d'environ 1 à 2 mètres à environ 20 centimètres dans de bonnes conditions. Il diffuse les corrections directement via Galileo satelliteséliminant ainsi le besoin d'une station de base locale ou d'un abonnement payant — idéal pour les applications à distance zones sans internet ou radio infrastructure de liaison.

Commençant par version du firmware 2.10, Galileo HAS Des corrections sont disponibles pour le u-blox Module X20P. Autoriser Galileo HAS Pour toute question relative à cette fonctionnalité, veuillez suivre les étapes décrites ci-dessous.

  1. Assurez-vous que votre module exécute le micrologiciel 2.10 ou une version ultérieure. Si ce n'est pas le cas, mettez-le à jour vers la dernière version en suivant les instructions. Mise à jour du firmware section de ce guide.
  2. Chargez le Rover 1 Hz avec Galileo HAS les corrections fichier de configuration en suivant les étapes décrites dans le Charger un fichier de configuration section de ce guide.
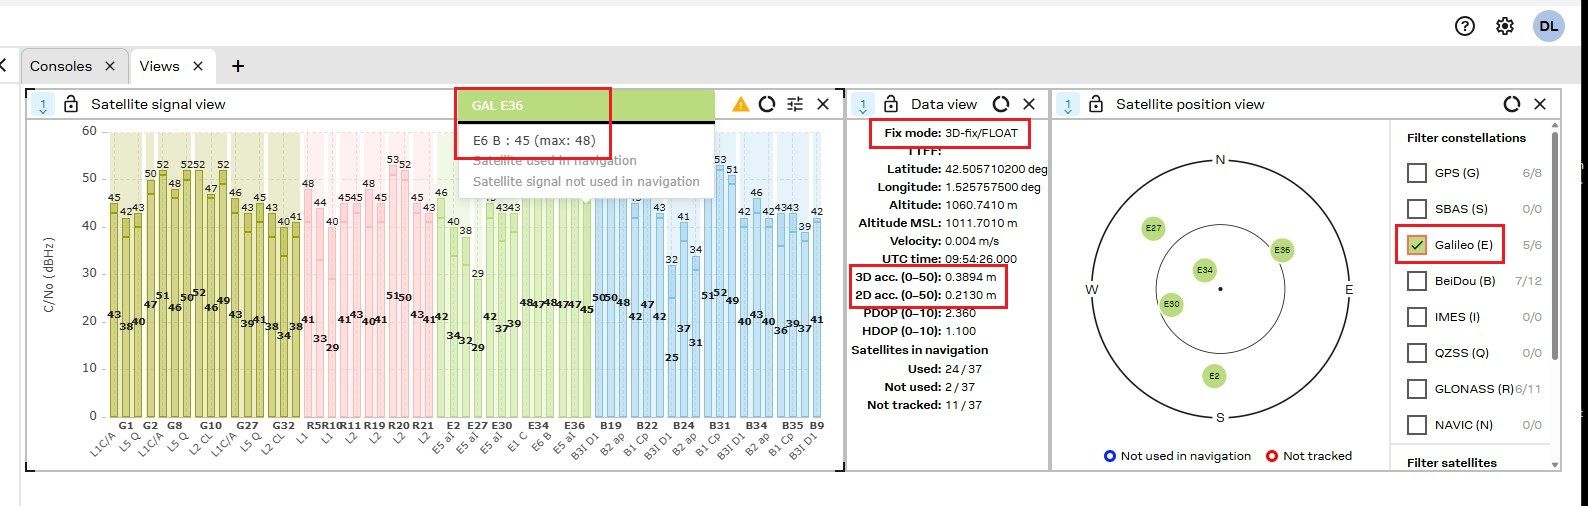
  3. Une fois la configuration chargée, NTRIP Cette fonctionnalité cessera de fonctionner. Cependant, elle n'est pas nécessaire tant que le récepteur reçoit. Galileo satellites avec un Signal E6-BCes satellites transmettront des corrections HAS au récepteur, améliorant ainsi la précision au niveau du décimètre (indiqué par un Type de flotteur RTK fixe).

Configuration du cap (ZED-X20D)

La section suivante s'applique exclusivement aux utilisateurs de simpleRTK 4 Dual équipé du u-blox Module ZED-X20DCela ne s'applique pas aux utilisateurs de simpleRTK 4 Optimum avec le module ZED-X20P.

Suivez ce guide d'installation à double antenne pour obtenir des données de cap précises. u-blox Module ZED-X20D.

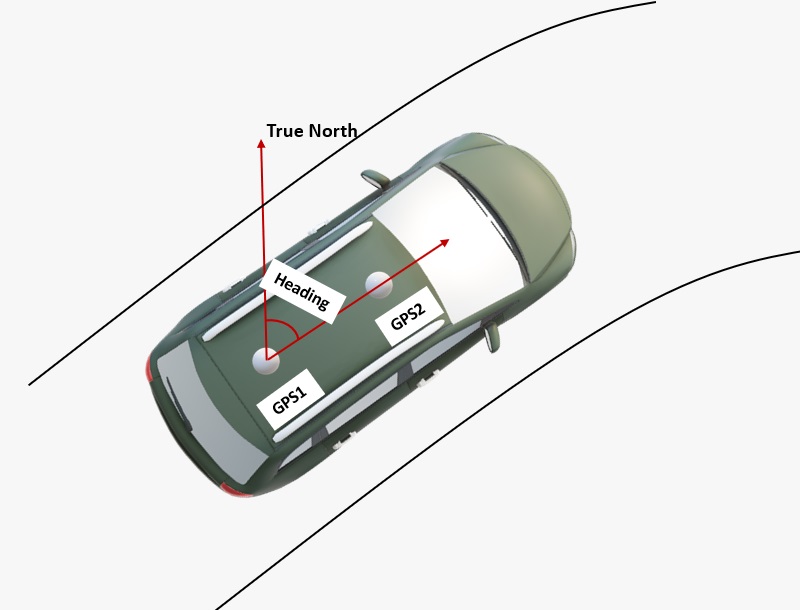
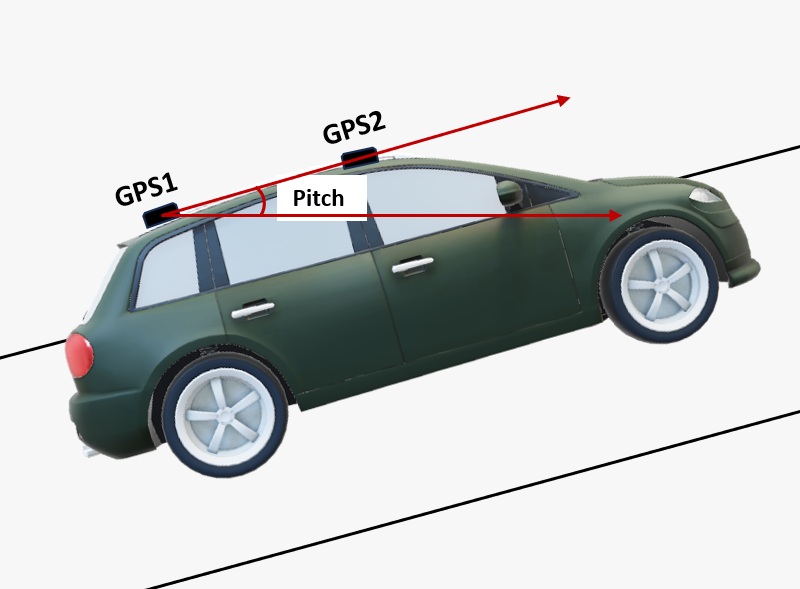
  1. Le cap indiqué représente l'angle horaire par rapport au nord géographique et au vecteur défini par la ligne de base reliant l'antenne principale (GPS1 sur la carte) à l'antenne secondaire (GPS2). L'angle de tangage indique l'inclinaison du véhicule ou du drone par rapport au plan horizontal.
  2. Par défaut, les antennes doivent être montées longitudinalement le long de l'axe du véhicule, l'antenne principale (désignée GPS1) étant située à l'arrière.
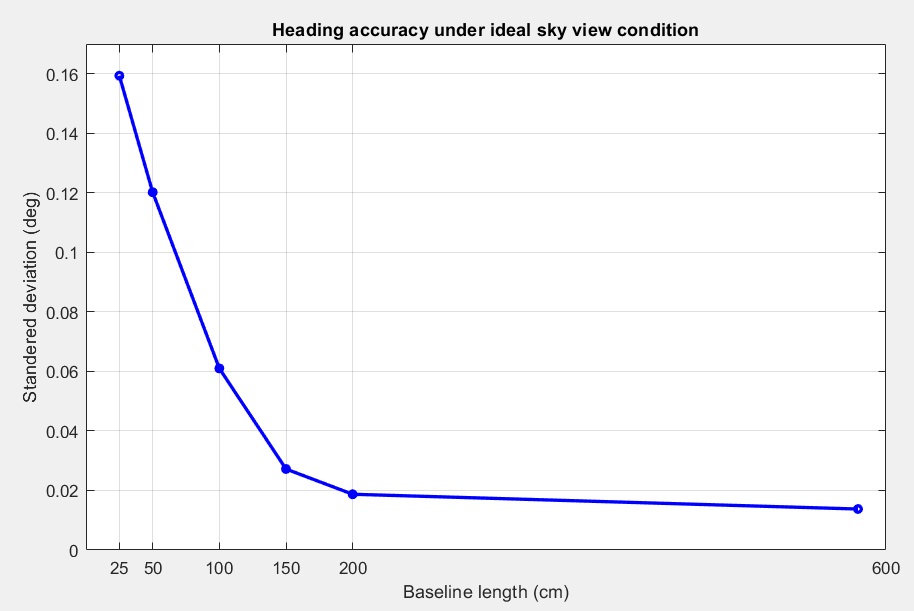
  1. La précision du cap dépend de l'écartement des antennes : plus la distance entre elles est grande, meilleure est la précision. Un écartement d'un mètre est généralement nécessaire pour une précision inférieure au degré, bien que cela ne soit pas toujours réalisable pour de nombreux véhicules. Avec une installation de qualité, un écartement de 0.5 mètre peut donner de bons résultats, tandis qu'un écart de 0.3 mètre est acceptable, mais peut générer un signal plus bruité.

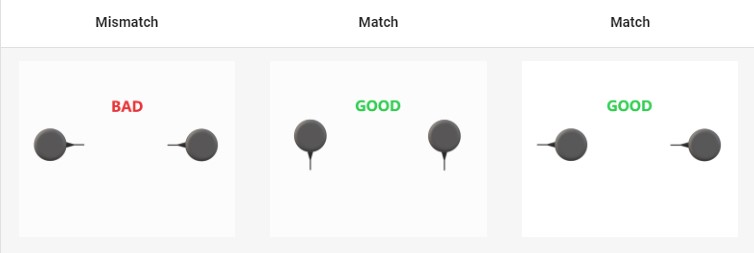
  1. Pour des performances optimales, les deux antennes GNSS doivent être identiques et orientées de manière cohérente l'une par rapport à l'autre ; par exemple, les câbles d'antenne doivent sortir du même côté sur chaque unité. Ceci garantit un alignement correct des centres de phase RF, essentiel à la précision du cap (il est à noter que le centre de phase RF réel est souvent décalé par rapport au centre physique de l'antenne). De plus, la longueur des câbles RF des deux antennes doit être identique pour obtenir les meilleurs résultats possibles.
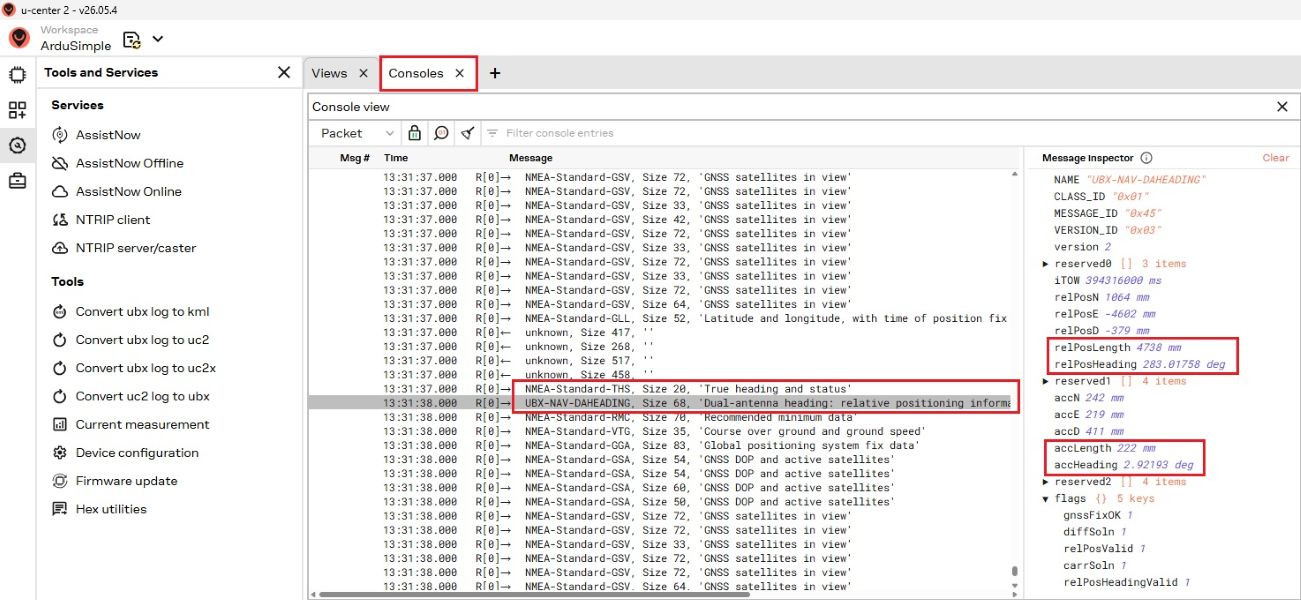
  1. Toutes les informations de cap, y compris le vecteur de position, le cap de l'antenne 1 à l'antenne 2 et les chiffres de précision correspondants, sont disponibles dans le UBX-NAV-DAHEADING un message. Le CFG-NAVSPGDAHEADING_OFFSET L'élément de configuration permet la valeur d'en-tête finale signalée dans le NMEA THS (cap et statut réels) Le message doit refléter la direction d'avancement du véhicule plutôt que la ligne de base de l'antenne.

Fichier journal d'enregistrement

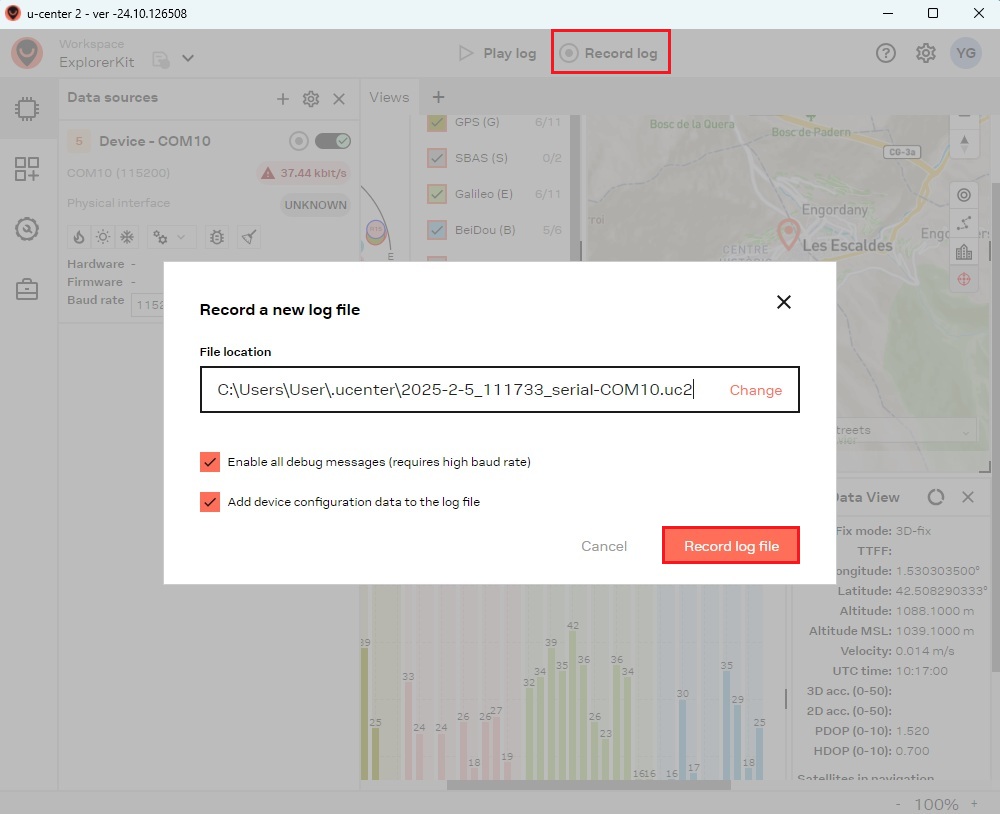
Votre session logicielle u‑center 2 peut être enregistrée pendant son exécution et rejouée à tout moment pour simuler des conditions sur le terrain à des fins de débogage et de test.

  1. Cliquez sur Bouton d'enregistrement du journalDans la boîte de dialogue qui apparaît, spécifiez l'emplacement du fichier en cliquant sur Changer et en saisissant le souhaité nom du fichier journal. Cliquez sur Journal des enregistrements pour commencer l'enregistrement.
  1. Cliquez à nouveau Arrête d'enregistrer pour finir. Deux fichiers journaux sera sauvé : celui avec un extension .uc2 et un avec un extension .ubxL’ fichier .ubx est pour rétrocompatibilité avec les scripts hérités et les anciennes versions d'u-center — il ne peut pas être utilisé directement par u-center 2. fichiers .uc2 peut être rejoué dans u-centre 2.

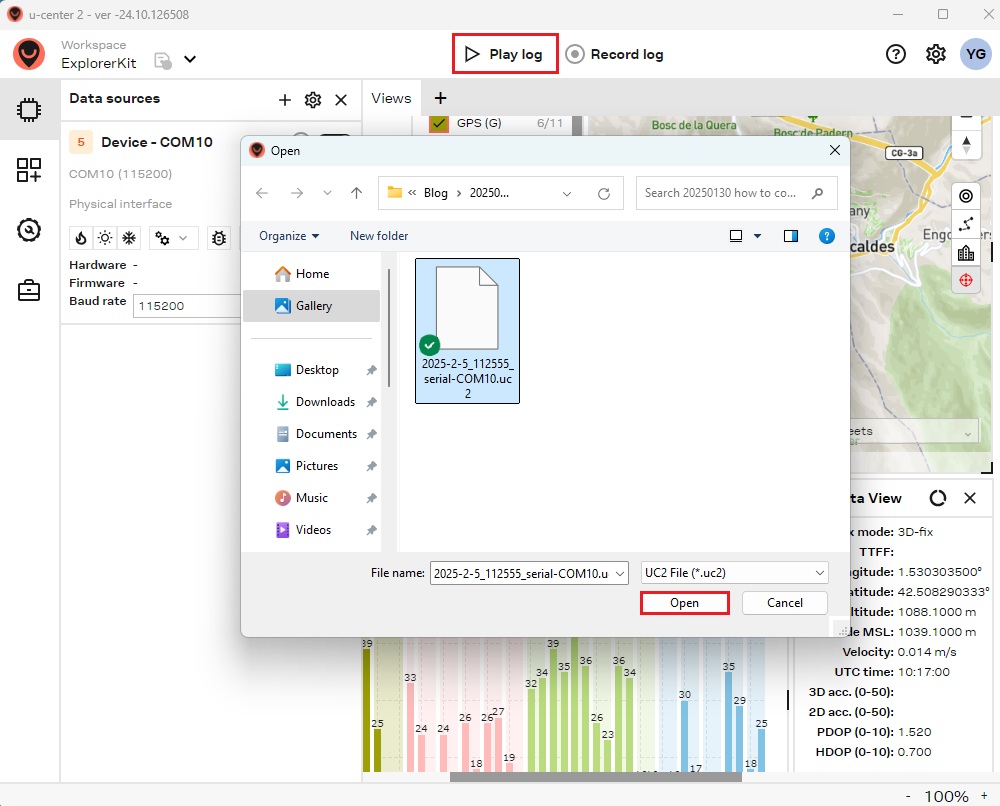
Fichier journal de lecture

  1. Pour lire un fichier journal existant, cliquez sur Bouton de journal de lecture, Sélectionner un fichier journalEt cliquez Ouvrez.

Documentation

Si vous êtes un utilisateur avancé recherchant des informations détaillées, veuillez vous référer au u-center 2 Guide de l'utilisateur et Description de l'interface ZED-X20.

Vous avez des questions ou des demandes?
Contactez-nous! Nous vous répondrons en moins de 24 heures !

Contact ArduSimple
Fermer

Accédez à votre compte et à vos commandes

Or

Nouveau client? Créez votre compte
ArduSimple – Des équipements et solutions de levés RTK de haute précision simplifiés

Vous souhaitez en savoir plus sur le GPS et le RTK ?

Si vous êtes occupé(e) en ce moment, nos ingénieurs peuvent vous envoyer 3 courts courriels expliquant tout ce que vous devez savoir pour démarrer votre projet.