
Table des matières
Il existe des services Internet qui offrent des données de correction provenant de stations de base liées à ce service. Ces données sont transmises sur Internet en utilisant le NTRIP protocol. Les plateformes logicielles comme Mission Planner et QGroundControl peut se connecter à ces serveurs et transmettre les données de correction au véhicule ou au drone via un MAVLink connexion.
Ce tutoriel expliquera comment configurer Mission Planner et QGroundControl envoyer RTK corrections au pilote automatique en utilisant un NTRIP online service. Les étapes sont les mêmes pour simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) et simpleRTK3B Pro (Septentrio Mosaic X5) récepteurs.
Si vous préférez utiliser le vôtre base station envoyer RTK correctionsVeuillez suivre les instructions. Comment envoyer les corrections de la station de base RTK à ArduPilot avec Mission PlannerTutoriel QGroundControl et MAVProxy.
Matériel requis
- simpleRTK2B Rubrique – Kit de démarrage de base
- Câble USB vers USB-C
- Pixhawk jeu de câbles
- Holybro Pixhawk 6C (vous pouvez utiliser votre pilote automatique préféré)
- PC ou ordinateur portable avec connexion internet
Logiciel requis
- Mission Planner or QGroundControl
- MAVProxy (uniquement dans le cas de QGroundControl)
Comment envoyer NTRIP corrections à ArduPilot utilisant Mission Planner ou QGroundControl
Configurez et connectez le récepteur
- Visser le antenna SMA connectors Connectez les antennes aux récepteurs à la main et assurez-vous de les placer dans un endroit offrant une vue dégagée du ciel.
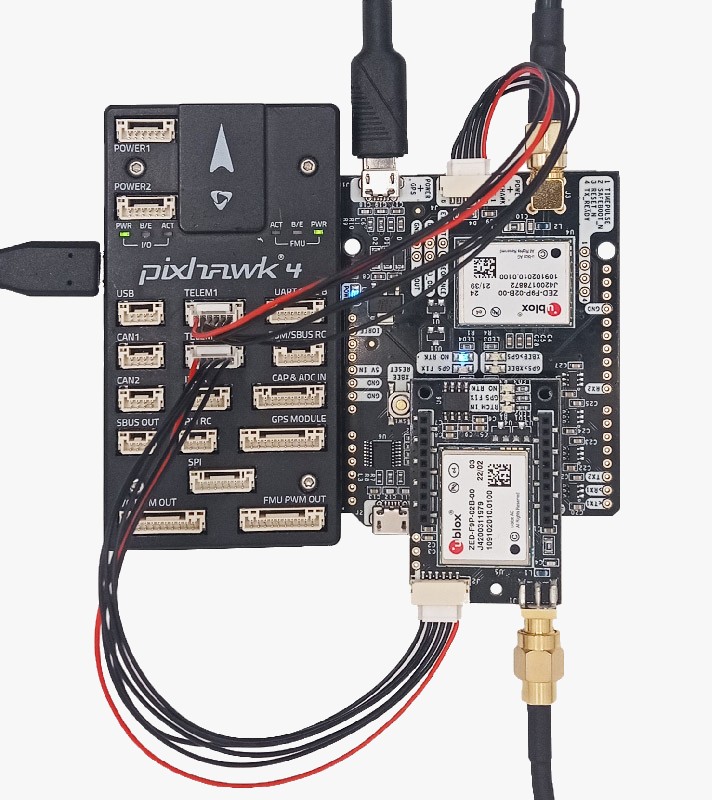
- Connectez les récepteurs au pilote automatique et vérifiez que vous disposez d'un GPS lock.
Envoyer des corrections RTK depuis une station au sol à l'aide d'un NTRIP service
Si vous n'êtes pas sûr des disponibilités NTRIP service à proximité, nous avons préparé un liste de services opérant dans votre pays pour vous aider.
- Ouvrez MissionPlanner et connectez votre pilote automatique via un port COM.
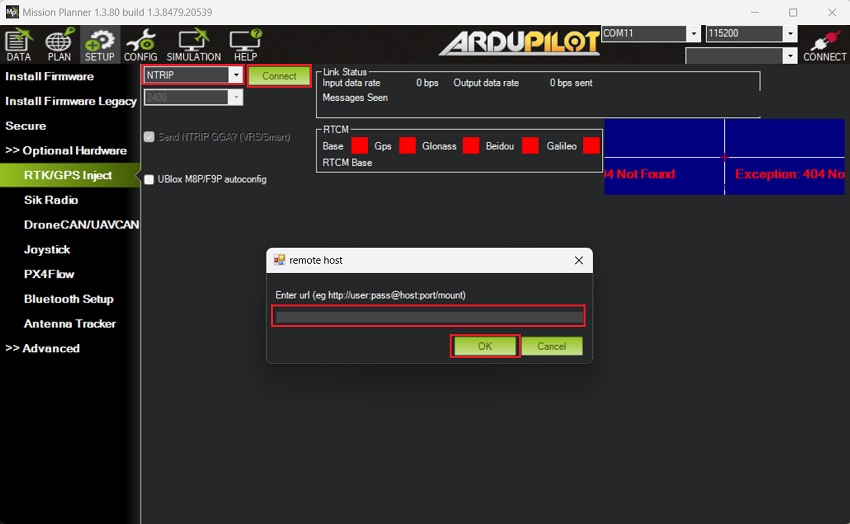
- Allez dans SETUP -> Optional Hardware -> RTK/GPS Inject.
- Sélectionner NTRIP dans la liste déroulante et appuyez sur Connect. Une fenêtre contextuelle apparaîtra, entrez votre NTRIP caster Les informations d'identification doivent être au format suivant.
- user:pass@host:port/mountpoint
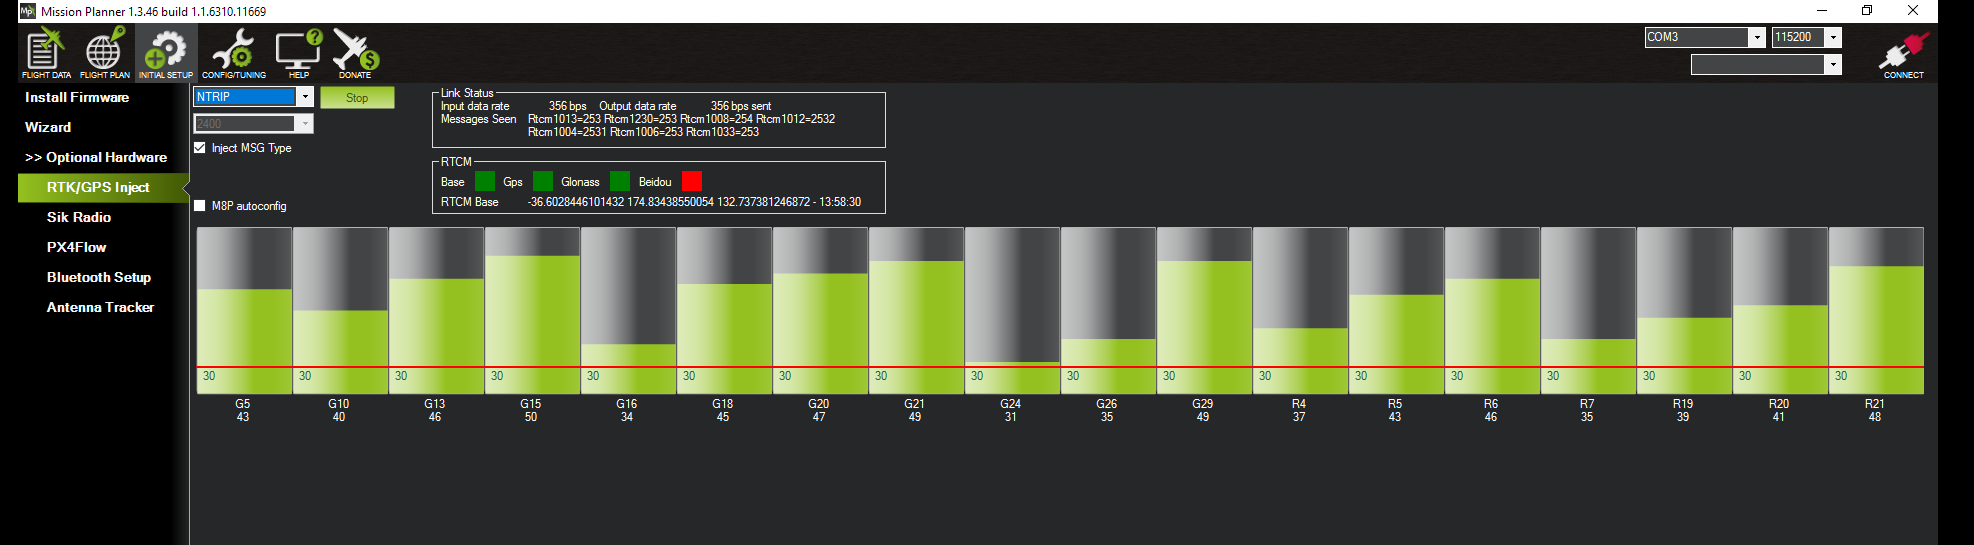
- Vous trouverez un résumé de GPS signals disponible et généré RTCM messages, ainsi que la position de la station de base sur la carte.
- Dans quelques secondes, votre récepteur RTK recevra les corrections RTCM et le Mission Planner GPS basculer vers RTK Float/Fixed mode.
- Ouvrez QGroundControl et courir MAVProxy.
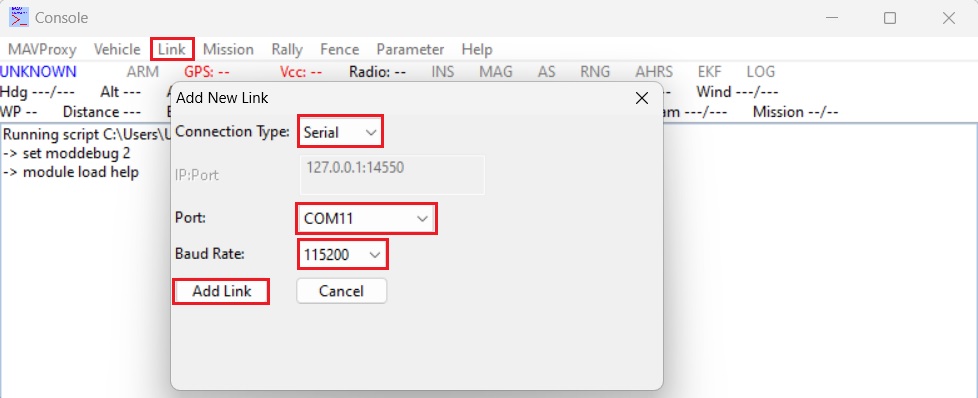
- In MAVProxy aller à la Link -> Add -> Serial et sélectionnez le telemetry link ou pilote automatique COM port et baudrate (le débit de données de la connexion USB est généralement de 115 200 bits/s et le radio le taux de connexion est de 57600). Presse Add Link.
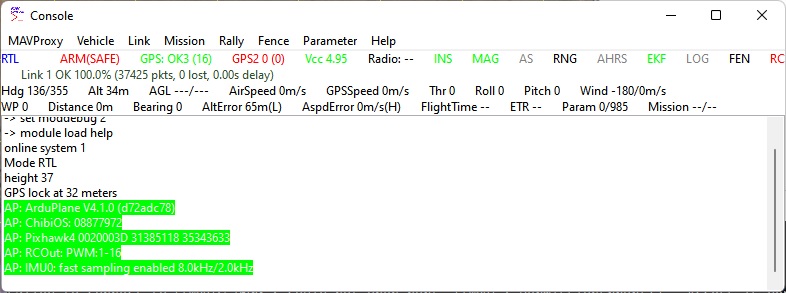
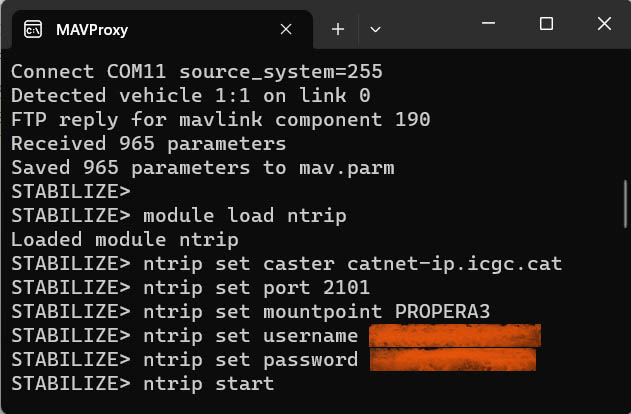
- Votre MAVProxy L'écran devrait ressembler à l'image ci-dessous.
- Dans l' MAVProxy terminal type de fenêtre (remplacez XXXXX par votre NTRIP crédits):
- module load ntrip
- ntrip set caster XXXXX
- ntrip set port XXXXX
- ntrip set mountpoint XXXXX
- ntrip set username XXXXX
- ntrip set password XXXXX
- ntrip start
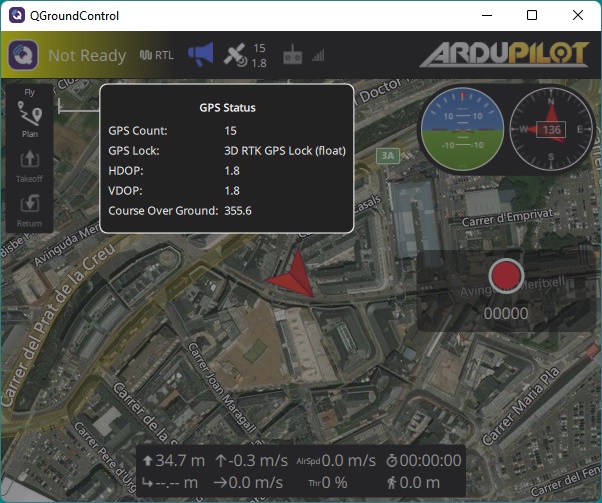
- Le récepteur GNSS commencera à recevoir RTCM correction messages de la NTRIP service et passer à RTK float/fixed mode.
Vous pourriez aussi aimer ...
Si vous souhaitez réaliser ce tutoriel, nous avons tous les produits en stock et prêts à être expédiés.
-
Promo!
Fabriqué en EuropeRTK starter kitssimpleRTK2B Heading – Basic Starter Kit
Dès 414,00€ Ce produit a plusieurs variantes. Les options peuvent être choisies sur la page produit
et