
 et


Comment configurer la boussole simpleRTK3B couplé à l'Unicore UM982 avec l'ArduPilot pour un guidage GNSS de haute précision

Table des matières
Dans ce tutoriel, nous vous guiderons dans la configuration du simpleRTK3B Compass (propulsé par le Unicore module UM982 RTK) pour fournir un cap GNSS de haute précision dans votre projet ArduPilot.
Matériel requis
- Compas GNSS – Kit de démarrage RTK
- Câble USB vers USB-C
- Pixhawk jeu de câbles
- Holybro Pixhawk 6C (vous pouvez également utiliser votre pilote automatique préféré)
- PC ou ordinateur portable
Logiciel requis
- Mission Planner
- Précis (Mot de passe du dossier zip protégé : 1234)
Avant de commencer
Veuillez vérifier le firmware de votre ArduPilot en connectant votre Pixhawk à votre ordinateur à l'aide d'un câble USB vers USB-C et en ouvrant Mission PlannerLa version du firmware s'affiche dans la barre supérieure de l'écran. Mission Planner fenêtre.
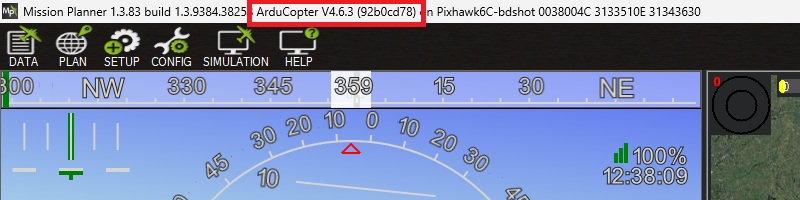
Notez que nous avons validé le tutoriel avec ces versions de firmware :
- ArduRover 4.6.0 et 4.6.3
- ArduCopter 4.6.0 et 4.6.3
- ArduPlane 4.6.0 et 4.6.3
Si vous utilisez la version 4.0 ou une version antérieure du micrologiciel, veuillez le mettre à jour en suivant les instructions. Tutoriel de chargement du firmware ArduPilot. Dans le cas contraire, certains paramètres décrits pourraient ne pas s'appliquer.
Si votre Pixhawk si un autre système de pilotage automatique est en marche, suivez les instructions. Chargement du firmware sur des cartes sans firmware ArduPilot existant.
Comment configurer et connecter le récepteur RTK UM982 avec ArduPilot
Configurer simpleRTK3B Compass Récepteur (UM982)
- Connectez les deux antennes GNSS à votre récepteur. Assurez-vous que les antennes ont une bonne vue du ciel pour tester la fonctionnalité. Sinon, vous ne pourrez pas voir la vue et le signal des satellites.
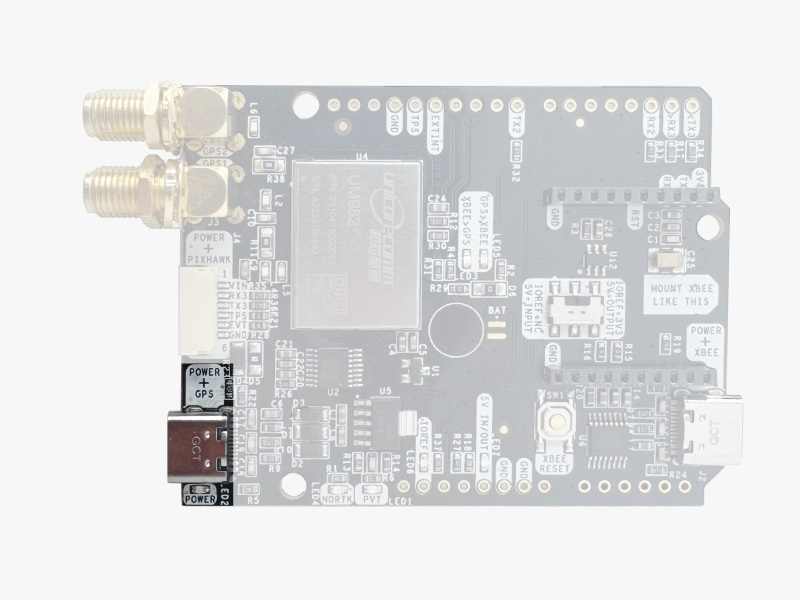
- Branchez le simpleRTK3B Compass à votre PC via le port USB marqué avec POWER+GPS à l’aide d’un câble USB-C.
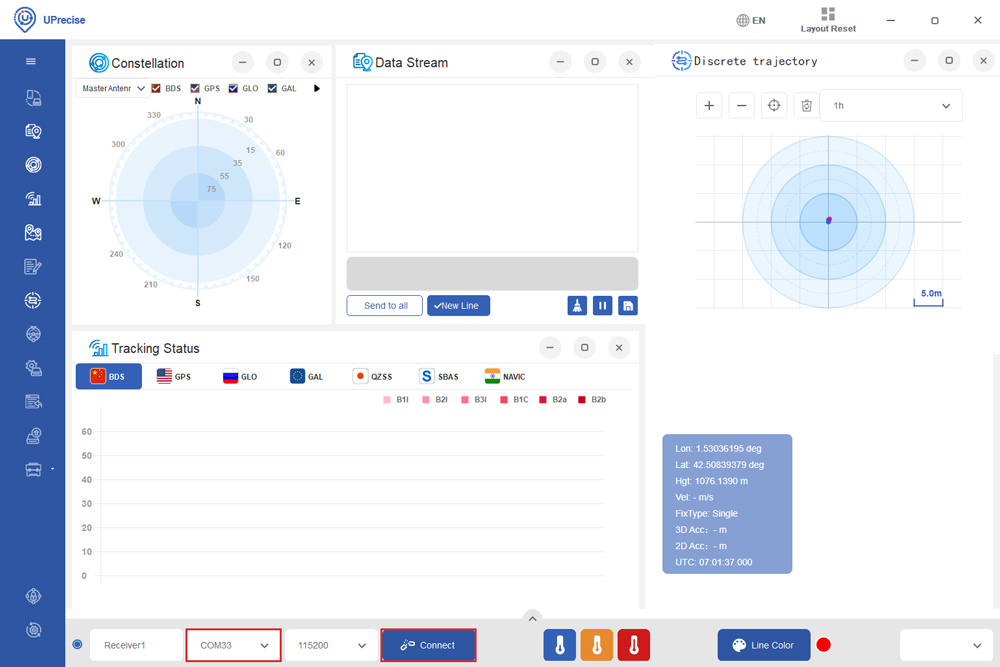
- Ouvrez Uprecise. Sélectionnez le COM port (si vous ne savez pas quel port COM, consultez le gestionnaire de périphériques de votre PC) et définissez le débit en bauds sur 115200 or AUTO. Pressez Connect.
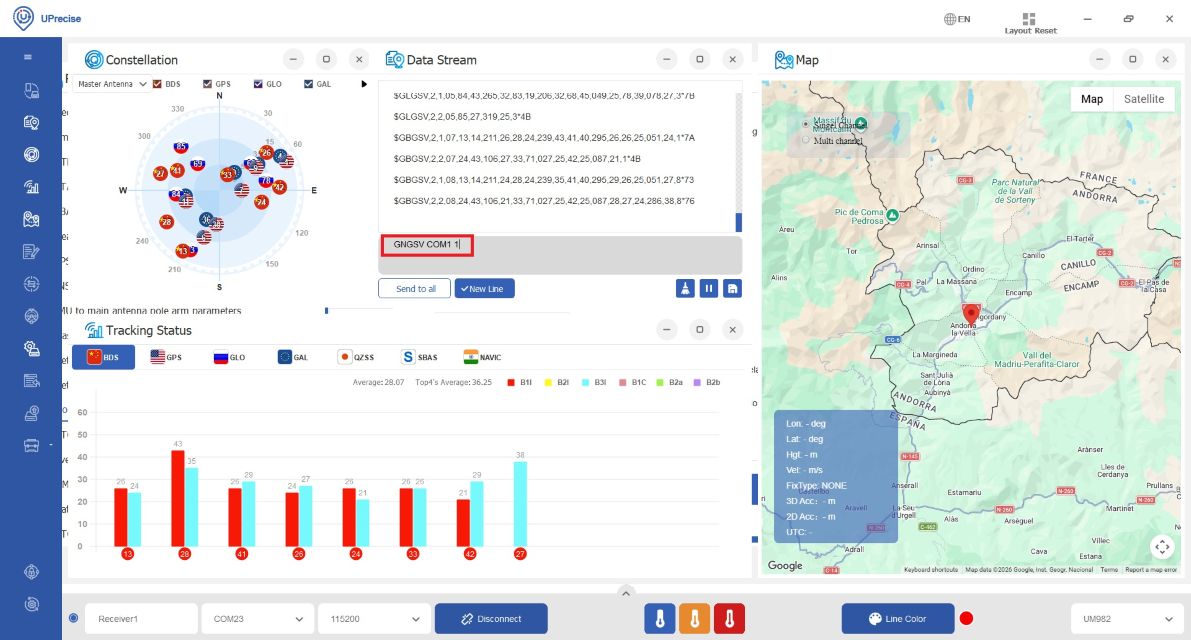
- Saisissez les commandes suivantes dans la fenêtre Flux de données (encadré gris inférieur) pour transmettre des messages NMEA au port COM1 à des fins de débogage et envoyer des messages NMEA à Pixhawk via COM3 à 1 Hz. Si une fréquence plus élevée est nécessaire, ajustez les commandes (par exemple GNGGA COM1 0.1 pour une fréquence de 10 Hz).
- GNGSV COM1 1
- GNGSA COM1 1
- UNIHEADINGA COM1 1
- GNGGA COM3 1
- GNRMC COM3 1
- GPHDT COM3 1
- ENREGISTRER CONFIG
- Dans la barre de menu, allez à Attitude, vous verrez la valeur du titre affichée comme Azimut.
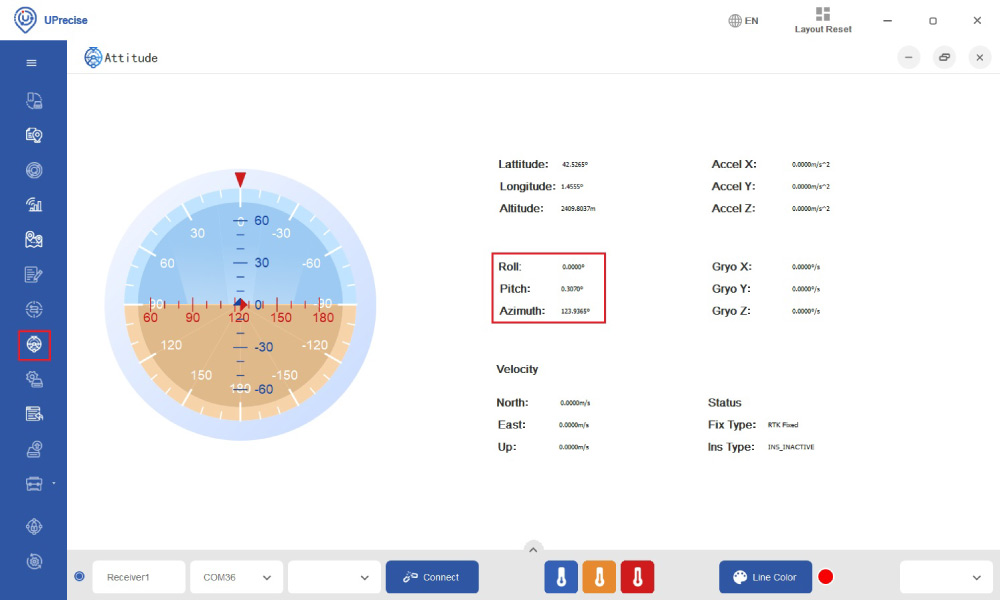
Configurer ArduPilot
- Connectez votre Pixhawk à votre ordinateur à l'aide d'un câble USB vers USB-C.
- Ouvrez Mission Planner et connectez votre Pixhawk à celui-ci avec un port COM avec un débit en bauds de 115200.
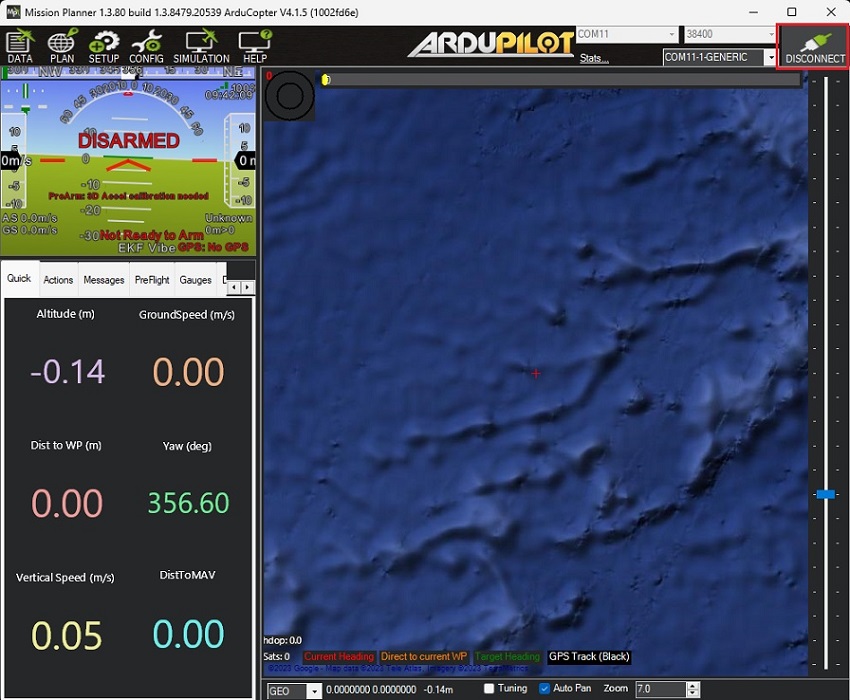
- Allez dans CONFIG -> Full Parameter ListÉtant donné que la version du firmware peut différer de la vôtre, voici la liste de tous les paramètres qui ont été modifiés par rapport à leurs valeurs par défaut :
- COMPASS_ENABLE 1 -> 0 (Désactivé)
- UTILISATION_COMPASSE 1 -> 0 (Désactivé)
- COMPASS_USE2 1 -> 0 (Désactivé)
- COMPASS_USE3 1 -> 0 (Désactivé)
- EK3_MAG_CAL 3 -> 5 (Utiliser un capteur de lacet externe)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Désactive la configuration automatique)
- GPS_AUTO_SWITCH 1 -> 0 (Utiliser le principal)
- GPS2_RATE_MS 200 -> 100 (10 Hz)
- GPS2_TYPE 0 -> 5 (NMEA)
- SERIAL1_BAUD 57 -> 115 (115200)
- PROTOCOLE SERIAL1 2 -> 5 (GPS)
- Presse Write Params pour enregistrer vos paramètres.
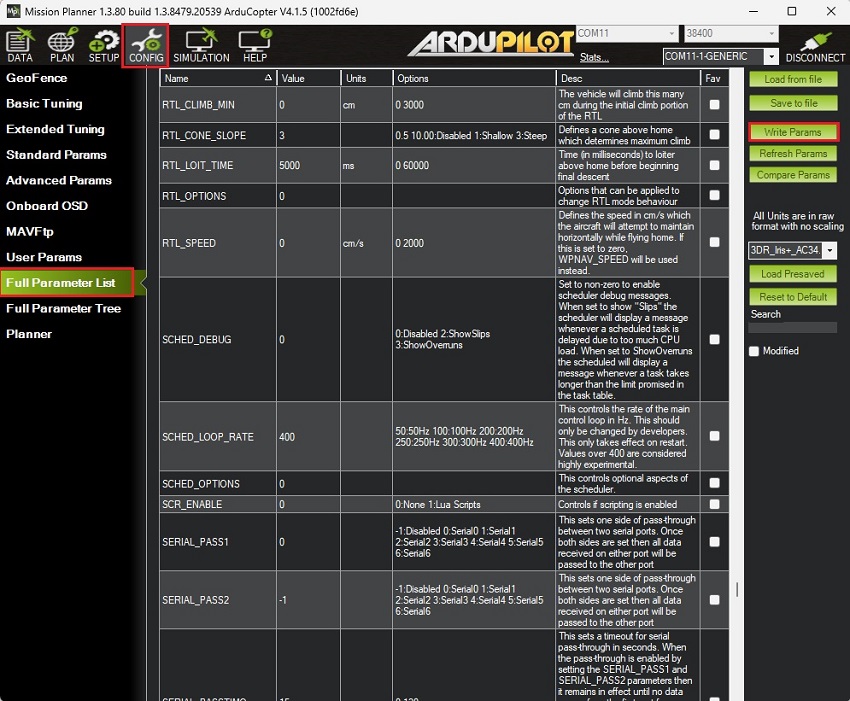
- Après avoir enregistré tous les paramètres, assurez-vous de redémarrer votre pilote automatique en débranchant puis en rebranchant le câble USB-C.
Connectez la carte de cap RTK UM982 à votre pilote automatique.
- Utilisez le connecteur JST sur le simpleRTK3B Compass et connectez-le au port TELEM1.
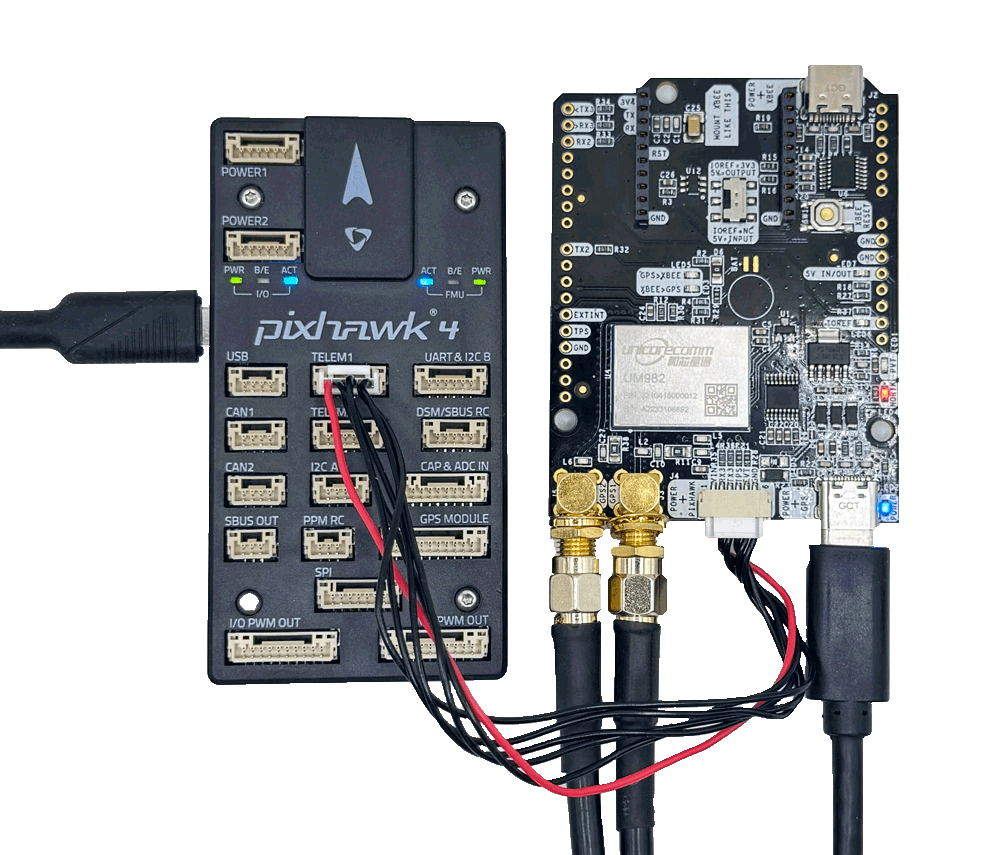
Unicore Le résultat du cap correspond à l'angle entre le nord géographique et la ligne de base de l'antenne principale (appelée GPS1 à bord) et l'antenne secondaire (appelée GPS2), dans le sens horaire. L'angle de tangage correspond à l'angle de la voiture ou du drone par rapport au plan horizontal.
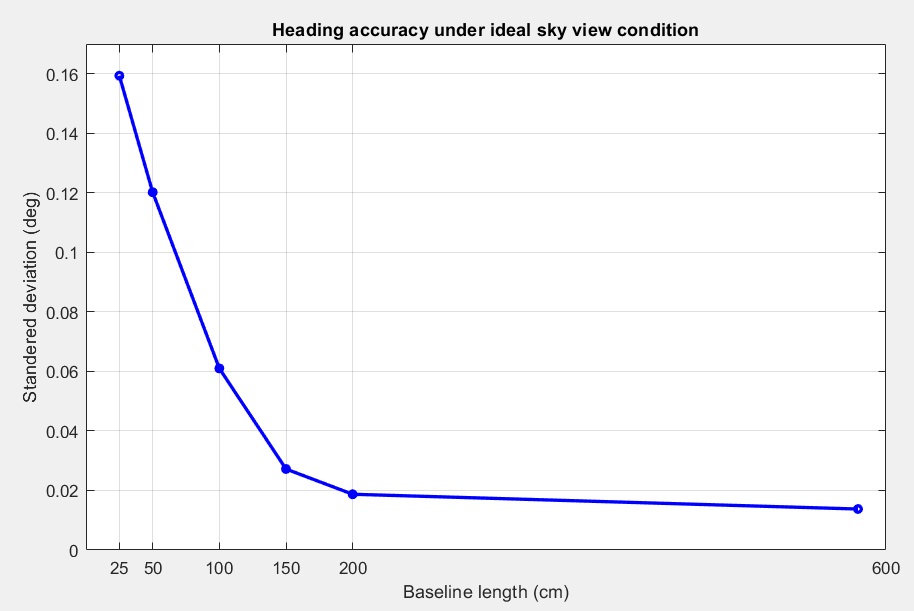
- Assurez-vous que les deux antennes sont positionnées dans un endroit complètement dégagé, avec une vue dégagée du ciel, et qu'elles sont séparées par une distance minimale de 0.3 mètre. Pour plus d'informations, suivez les instructions. Mode d'emploi: simpleRTK3B Compass Section Configuration de l'en-tête.
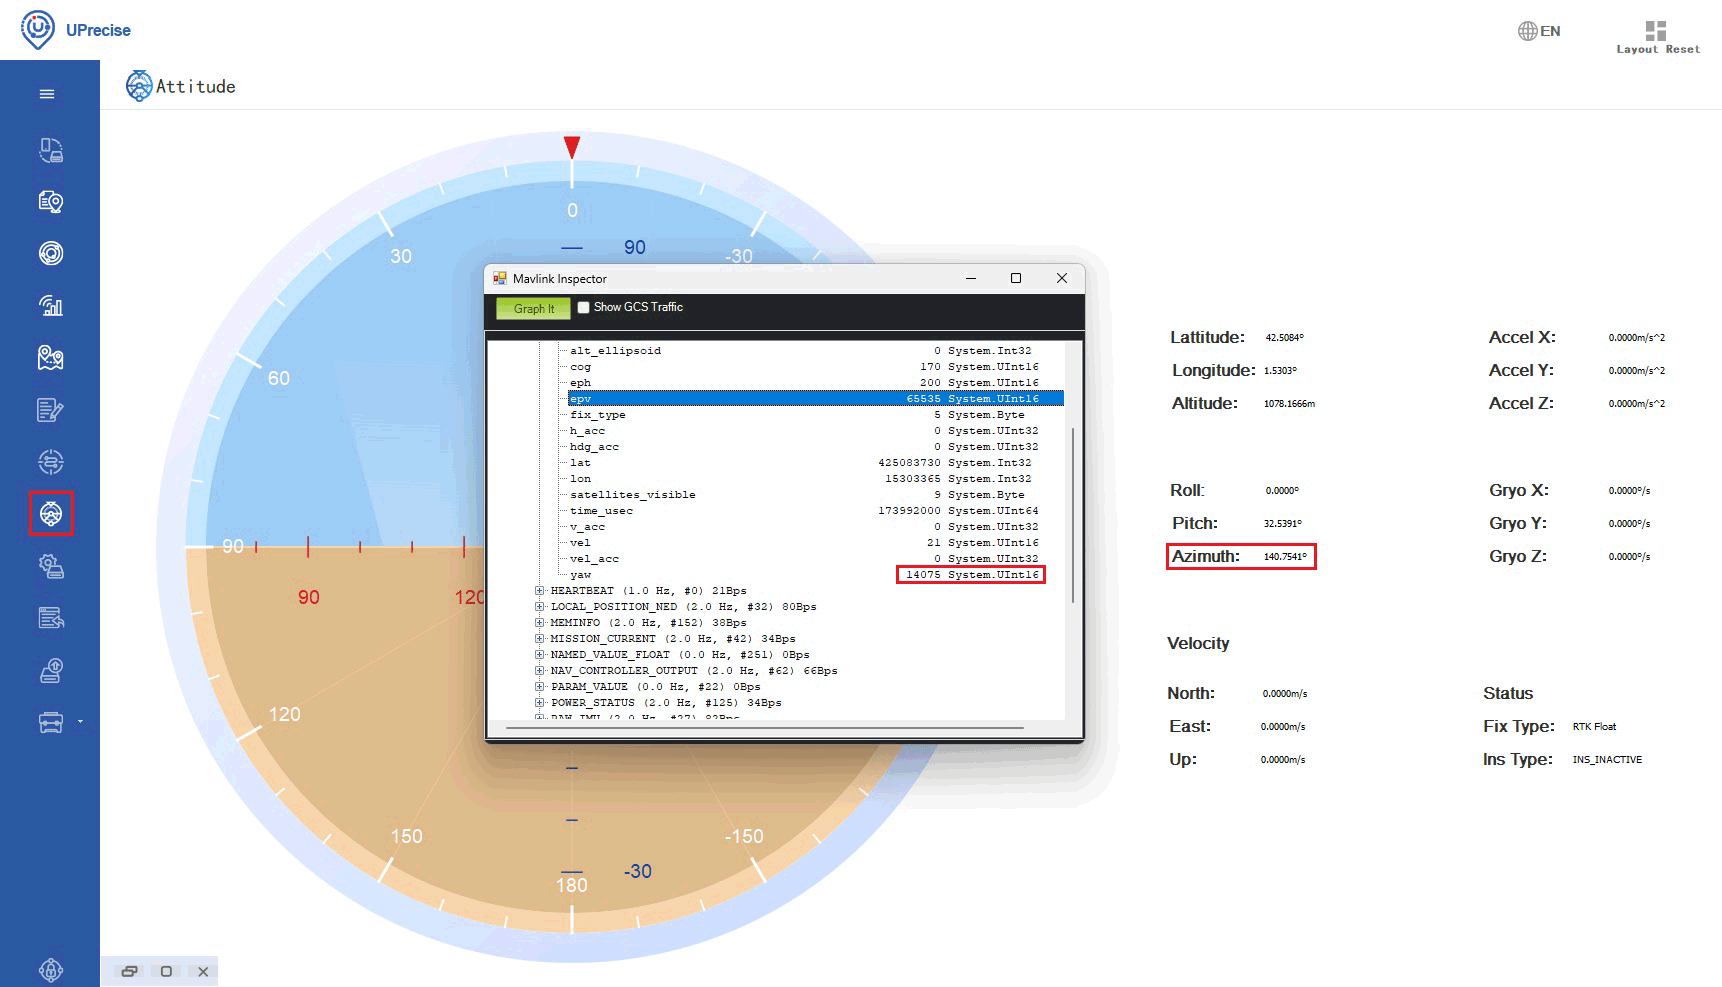
- Mettez le pilote automatique en marche et ouvrez Mission Planner. Pressez CTRL+F -> MAVlink inspector -> GPS2_RAW -> yaw. La valeur doit correspondre à la valeur Azimut dans UPrecise.
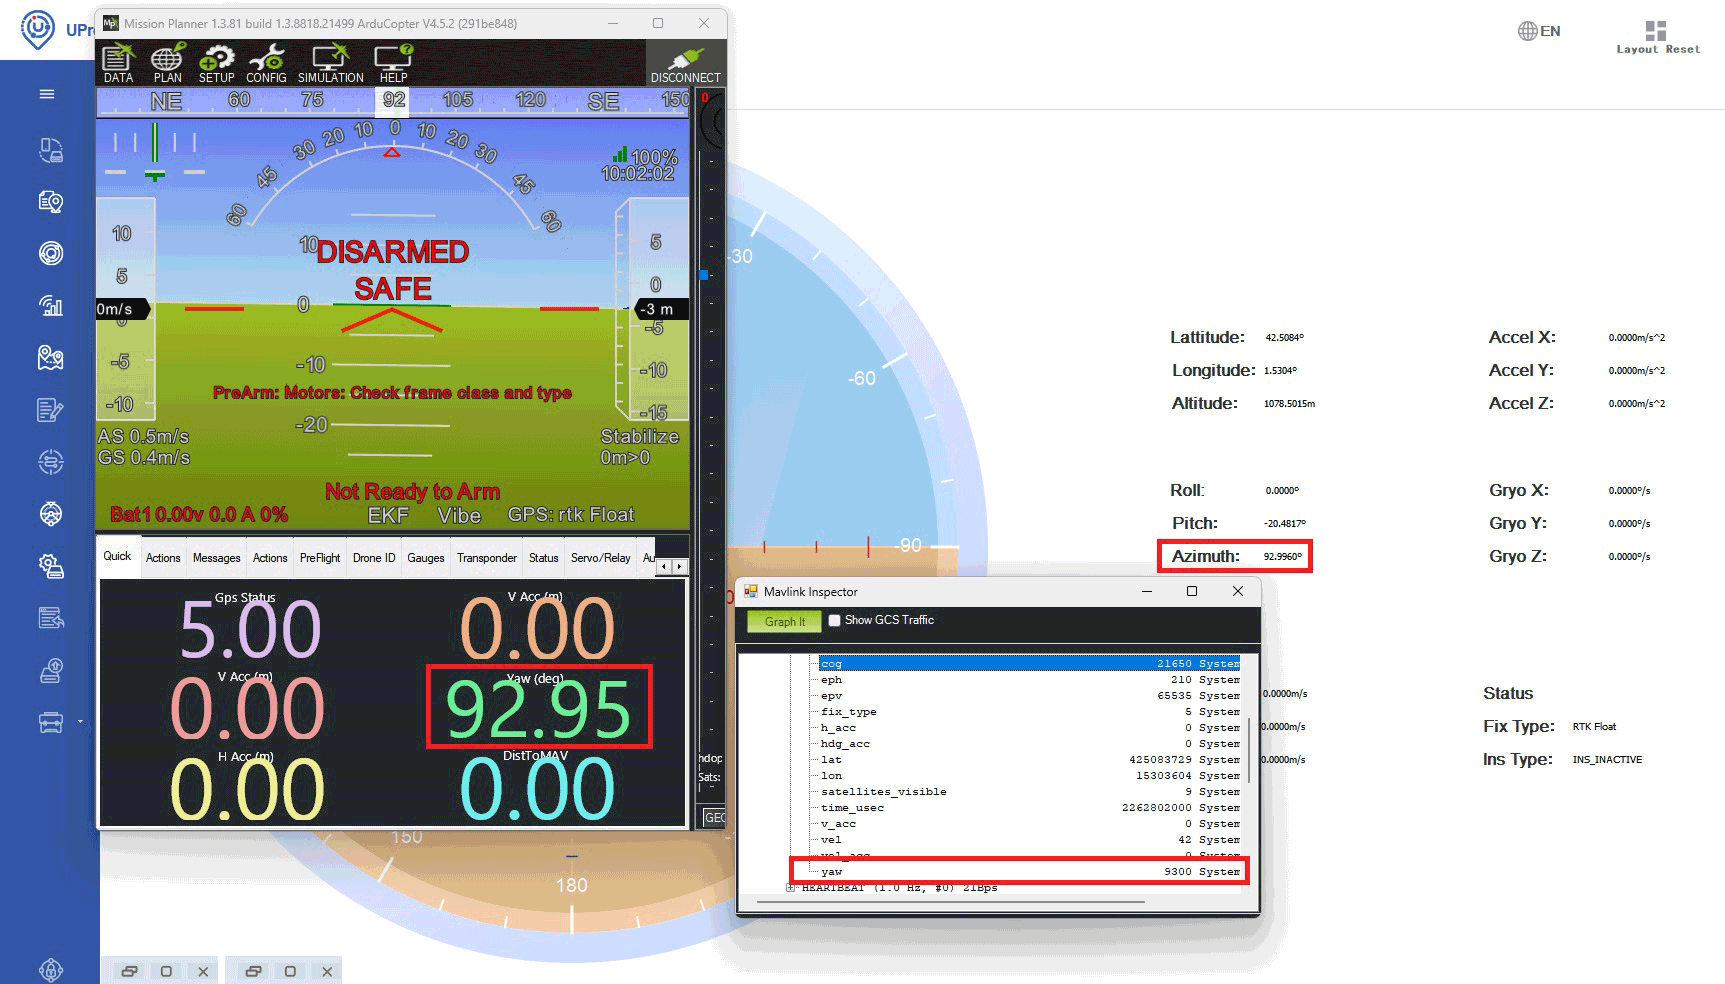
- La valeur de lacet de l'AHRS dans Mission Planner La synchronisation avec la valeur de lacet GPS2_RAW se fera progressivement. Ce processus peut prendre quelques minutes.
- Pour obtenir les meilleurs résultats lors des tests dynamiques, assurez-vous que les deux Pixhawk et les antennes GNSS sont montées sur le même appareil ou la même surface.
Connexion aux corrections RTK
- Pour obtenir une précision de positionnement au centimètre près, des données de correction doivent être transmises à l' roverIl existe deux méthodes principales pour fournir ces données de correction :
- Utilisation du service de correction en ligne (NTRIP): Dans cette méthode, le rover reçoit des corrections en temps réel via le NTRIP Protocole RTCM (Networked Transport of RTCM via Internet Protocol). Cette méthode est pratique pour les zones bénéficiant d'un accès Internet fiable et élimine le besoin d'installer une station de base physique. Pour obtenir des instructions sur l'intégration, veuillez consulter [lien vers la documentation]. NTRIP corrections avec ArduPilot, vous pouvez suivre ArduSimpleTutoriel de envoi NTRIP corrections à ArduPilot.
- Configuration d'une station de base : cette méthode est utile dans les zones où il n'y a pas d'accès Internet ou NTRIP réseau disponible, mais cela nécessite un équipement et une configuration supplémentaires. Vous pouvez vous référer à ArduSimpleTutoriel de envoi des corrections de la station de base RTK à ArduPilot pour des instructions détaillées.
- Dans quelques secondes, sur Mission Planner Le statut du GPS2 passera à rtk Float or rtk Fixe.

Vous pourriez aussi aimer ...
Si vous souhaitez suivre ce tutoriel, tous les produits sont en stock et prêts à être expédiés.


Assistant RTK
Trouvez les meilleurs produits pour votre application en quelques questions seulement.