
 et


Comment configurer simpleRTK2B – Kit de démarrage de base (ZED-F9P module) et connectez-le à Ardupilot pour obtenir une localisation GPS précise au centimètre près

Table des matières
Nous avons créé ce tutoriel pour la configuration de base lorsque vous devez connecter votre récepteur RTK alimenté par le ZED-F9P module à ArduPilotNous vous guiderons pas à pas dans la configuration de votre récepteur, la vérification de la communication entre les appareils et la connexion. RTK corrections pour vous offrir une précision au centimètre près ArduPilot .
Matériel requis
- simpleRTK2B – Kit de démarrage de base
- Câble USB vers USB-C
- Pixhawk jeu de câbles
- Holybro Pixhawk 6C (Vous pouvez également utiliser votre pilote automatique préféré)
- PC ou ordinateur portable
Logiciel requis
- Mission Planner
- u-center (pour M8, M9, F9)
Avant de commencer
S'il te plaît verifie ton ArduPilot firmware en connectant votre Pixhawk à votre ordinateur à l'aide d'un câble USB vers USB-C et en ouvrant Mission PlannerL’ firmware version affiche dans la barre supérieure de Mission Planner fenêtre.
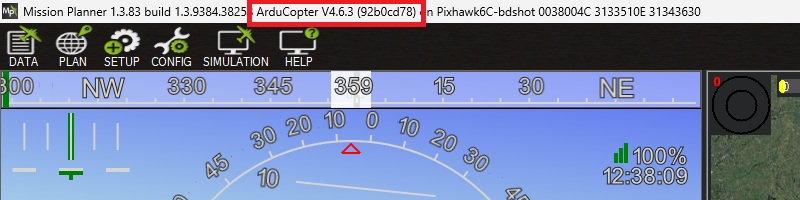
Notez que nous avons validé le tutoriel avec ces versions de firmware :
- ArduRover 4.6.0 and 4.6.3
- ArduCopter 4.6.0 and 4.6.3
- ArduPlane 4.6.0 and 4.6.3
Comment se connecter ZED-F9P carte avec ArduPilot ?
Configurer simpleRTK2B récepteur
- Connectez le récepteur à votre PC via le port USB étiqueté comme POWER+GPS avec un câble USB-C.

- Ouvrez u-center et connectez votre récepteur via COM port.
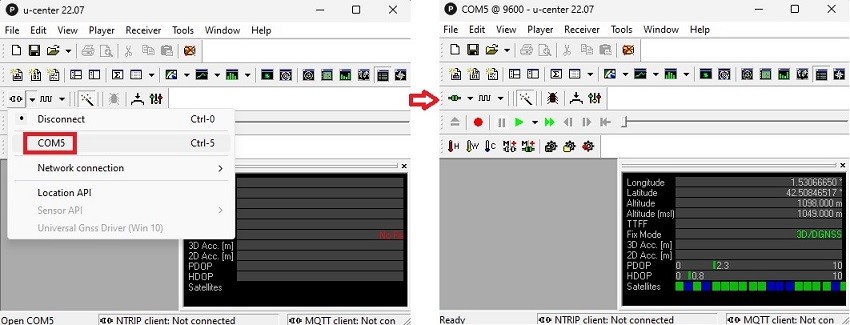
- Assurez-vous que votre récepteur RTK possède Firmware 1.13Si vous avez besoin d'aide pour vérifier ou mettre à jour la version du micrologiciel de votre récepteur, veuillez consulter notre site web. page du fichier de configuration pour des instructions détaillées. La fréquence maximale de Firmware 1.32 pour votre ZED-F9P le récepteur est 7HzPar conséquent, nous recommandons d'utiliser Firmware 1.13 | 10Hz Taux de mise à jour dans ce tutoriel.
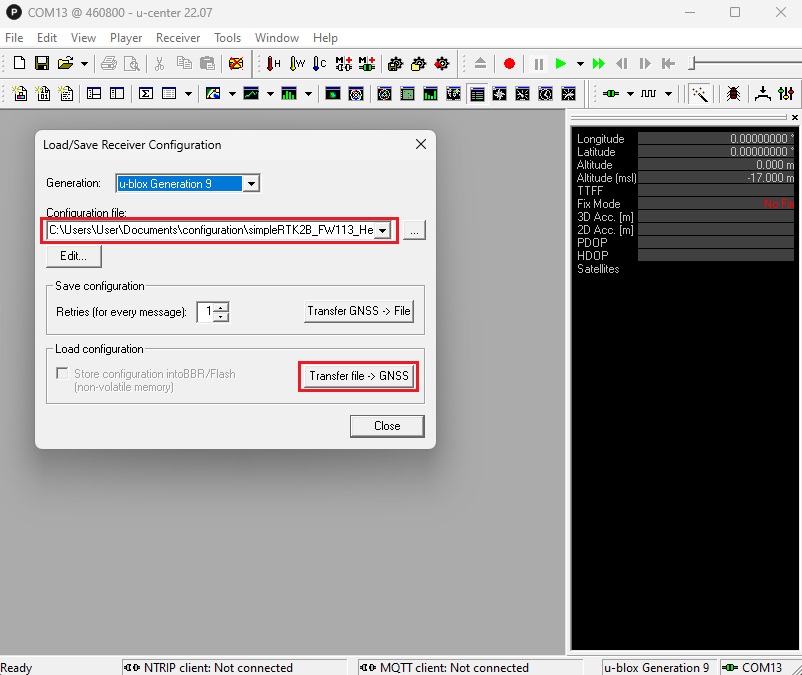
- Allez dans Tools -> Receiver Configuration. Sélectionnez le fichier de configuration simpleRTK2B_FW113_Rover_10Hz_Ardupilot.txt (clic droit et sélectionner) save link as) que nous avons préparé pour vous. Ce fichier de configuration réglera votre récepteur sur un débit de sortie de 10Hz et de transmettre UBX-PVT messages au pilote automatique.
- Cliquez à nouveau Transfer file –> GNSS pour transférer le fichier de configuration vers votre récepteur.
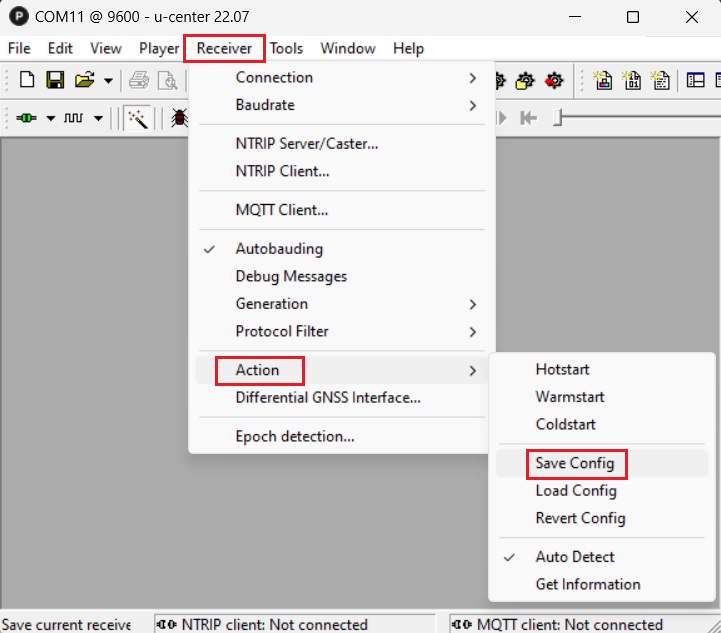
- Dans la barre de menus, accédez à Receiver –> Action –> Save Config pour enregistrer votre configuration.
Configurer ArduPilot
- Connectez votre Pixhawk à votre ordinateur à l'aide d'un câble USB vers USB-C.
- Assurez-vous d'avoir déjà terminé la configuration initiale de votre pilote automatique. Vous pouvez vérifier le mode d'emploi of ArduPilot pour voir comment faire.
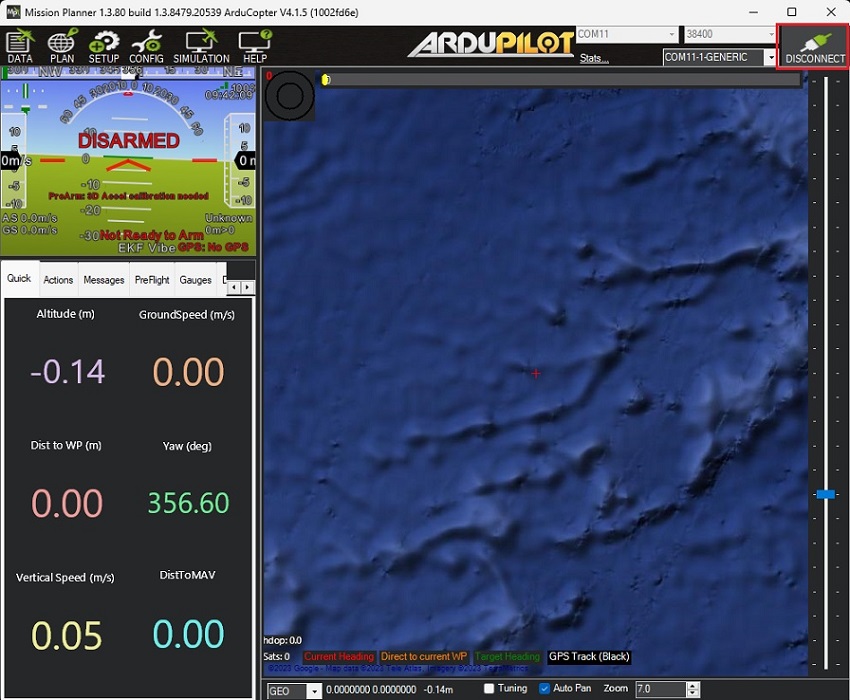
- Ouvrez Mission Planner et connectez votre Pixhawk à cela avec COM port.
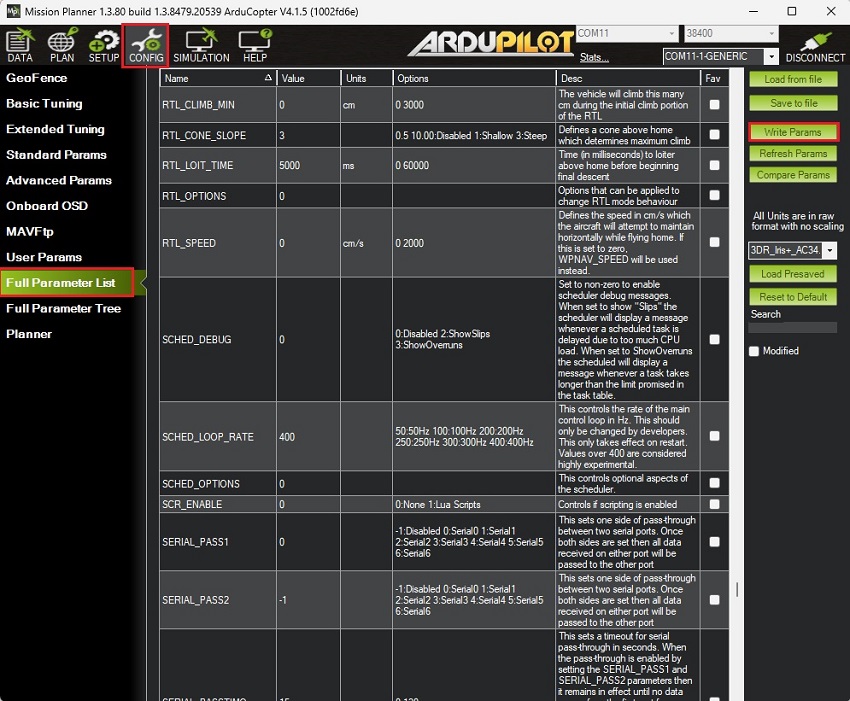
- Allez dans CONFIG –> Full Parameter List. Étant donné que la version du firmware peut différer de la vôtre, voici la liste de tous les paramètres qui ont été modifiés par rapport à leurs valeurs par défaut :
- COMPASS_ENABLE 1 -> 0 (Désactivée)
- COMPASS_USE 1 -> 0 (Désactivée)
- COMPASS_USE2 1 -> 0 (Désactivée)
- COMPASS_USE3 1 -> 0 (Désactivée)
- EK3_MAG_CAL 3 -> 2 (Jamais)
- EK3_SRC1_YAW 1 -> 2 (GPS)
- GPS_AUTO_CONFIG 1 -> 0 (Désactive la configuration automatique)
- GPS_AUTO_SWITCH 1 -> 0 (Utiliser le primaire)
- GPS2_POS_X 0 -> Distance sur l'axe X entre l'antenne GPS et le contrôleur de vol IMU position (vous devez configurer ce paramètre ainsi que GPS2_POS_Y et GPS2_POS_Z pour les axes Y et Z)
- GPS_PRIMARY 0 -> 1 (Deuxième GPS)
- GPS2_RATE_MS 200 -> 100 (10Hz)
- GPS1_TYPE 1 -> 0 (Aucun)
- GPS2_TYPE 0 -> 2 (uBlox)
- SERIAL1_BAUD 57 -> 460 (460800)
- SERIAL1_PROTOCOL 2 -> 5 (GPS)
- Presse Write Params pour enregistrer vos paramètres.
- Après avoir enregistré tous les paramètres, assurez-vous de couper l'alimentation de votre pilote automatique en débranchant le câble USB pour réinitialiser votre pilote automatique.
Connectez le récepteur à votre pilote automatique.
- Connectez l'antenne à votre récepteur. Assurez-vous que l'antenne a une vue dégagée du ciel ; vous pouvez la placer près d'une fenêtre pour effectuer des tests.
- Assurez-vous d'avoir le bon JST câble pour votre Pixhawk.
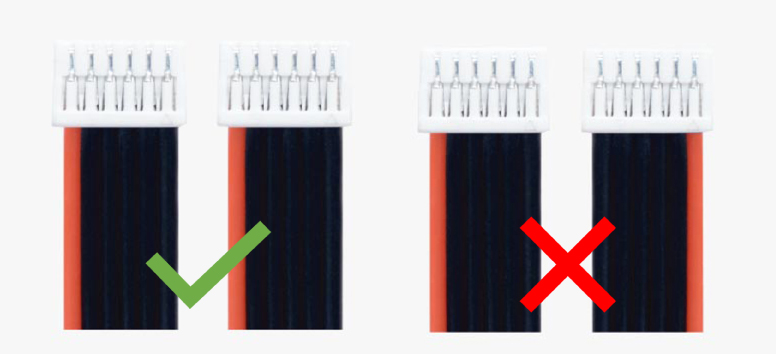
- Utilisez le bouton JST connecteur sur le simpleRTK2B et connectez-le au récepteur TELEM1 Port.
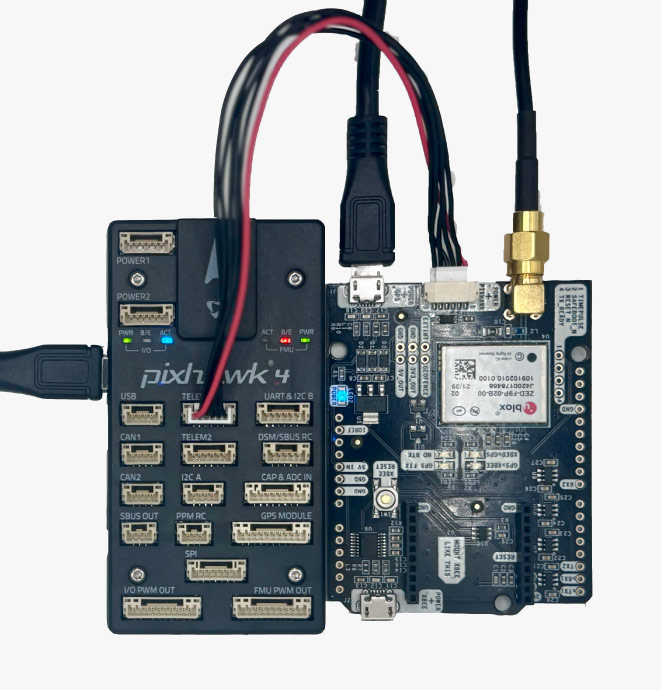
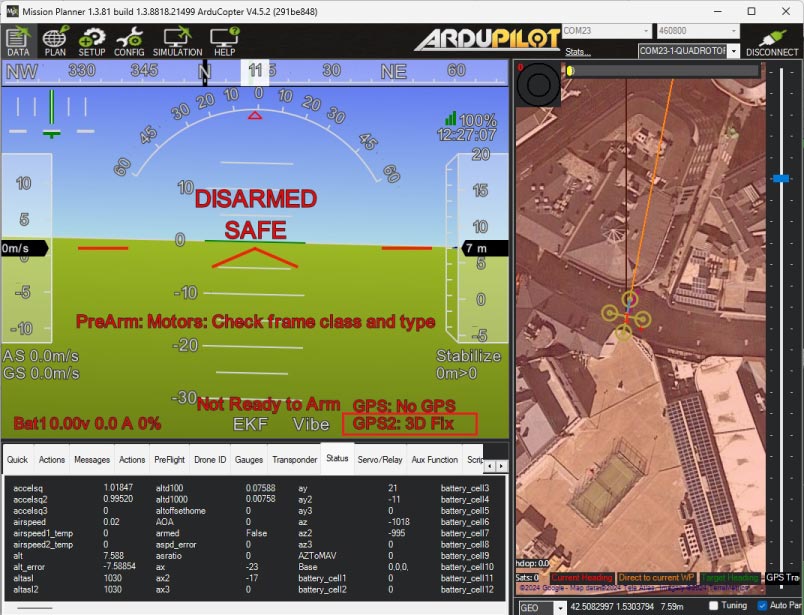
- Activez le pilote automatique, vous verrez GPS2 est connecté.
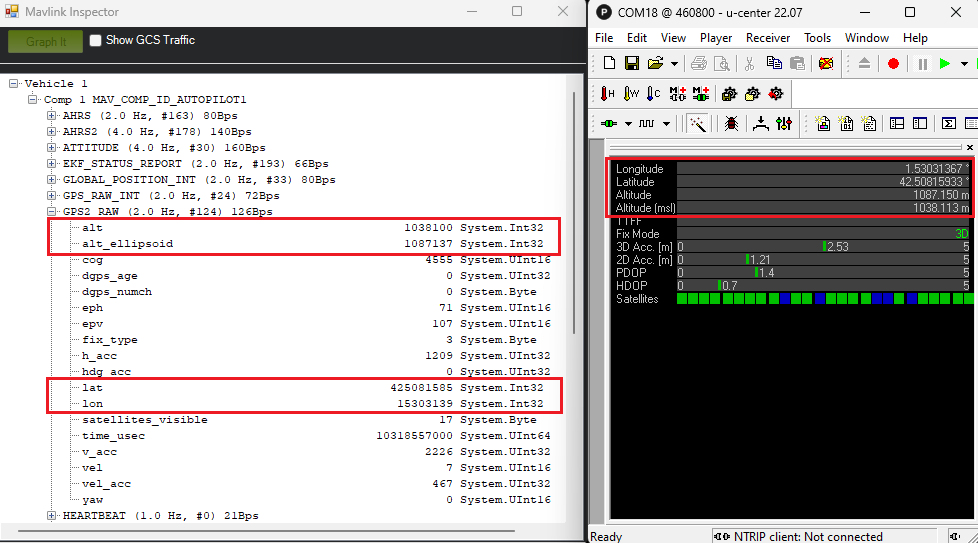
- In Mission Planner, vous pouvez vérifier le GPS pour obtenir des informations, consultez CTRL+F –> MAVlink inspector –> GPS2_RAWLes informations d'altitude, de latitude et de longitude sur Mission Planner devrait être le même que sur u-center.
Connexion aux corrections RTK
- Par défaut simpleRTK2B Le récepteur aura une précision allant jusqu'à 1.5 mètre. Si vous souhaitez obtenir une précision de localisation au centimètre près, vous aurez besoin de… RTK corrections qui peut être reçu d'un local NTRIP service ou de votre propre RTK base station.
- NTRIP Service: Si vous disposez d'une connexion internet dans la zone où vous allez opérer, le moyen le plus simple de recevoir RTK corrections est à travers un NTRIP service car vous n'avez besoin d'aucun équipement supplémentaire. Consultez le tutoriel. Comment envoyer NTRIP corrections à ArduPilot. Suivez les étapes 4 à 8.
- Station de base RTK : Si vous vous trouvez dans un endroit sans accès internet fiable, vous pouvez configurer le vôtre RTK base station. Cela nécessitera un supplément simpleRTK2B – Basic Starter Kit pour cela. La station de base transmettra RTK corrections à ArduPilotvous permettant d'atteindre une précision centimétrique même dans les zones reculées. Consultez le tutoriel. Comment envoyer les corrections de la station de base RTK à ArduPilot. Suivez les étapes 1 à 6.
- Dans quelques secondes, sur Mission Planner vous serez GPS2 changement de statut en RTK Float/Fixed.

Vous pouvez désormais profiter de votre ArduPilot projet avec votre haute précision RTK récepteur!
Vous pourriez aussi aimer ...
Si vous souhaitez réaliser ce tutoriel, nous avons tous les produits en stock et prêts à être expédiés.
-
 Plugins
Radio module Long Range (LR)
101,00€ Ce produit a plusieurs variantes. Les options peuvent être choisies sur la page produit - Plugins
Radio module eXtra Long Range (XLR)
161,00€ Ce produit a plusieurs variantes. Les options peuvent être choisies sur la page produit -
-

Assistant RTK
Trouvez les meilleurs produits pour votre application en quelques questions seulement.