
 et

La précision d'un récepteur GNSS dépend de nombreux facteurs, tels que l'antenne utilisée, la dynamique du véhicule, la visibilité du ciel, etc.
Par conséquent, chaque fois que vous voyez un chiffre de précision, vous devez vous demander dans quelles conditions il a été mesuré.
Pour ce test, nous avons voulu nous concentrer sur la précision et la répétabilité. Nous avons donc préparé un banc d'essai spécifique :
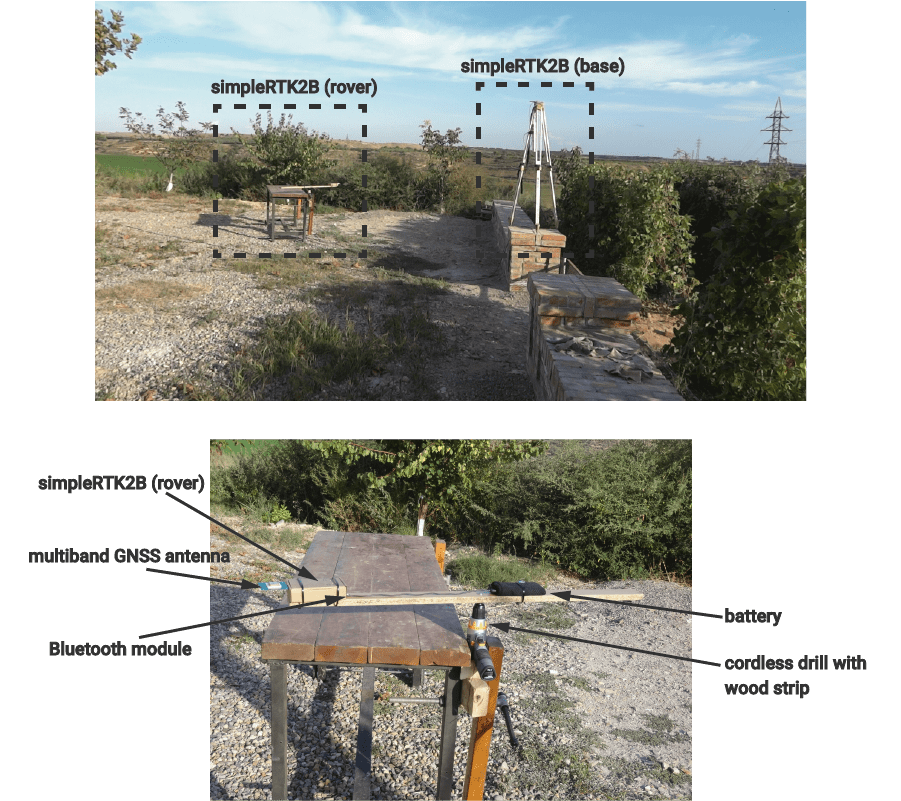
Conditions du test :
- Les cartes simpleRTK2B de la base et du rover sont des prototypes
- Antenne GNSS multibande passive pour la base et le rover.
Les antennes finales (OEM et IP65) seront actives, avec une meilleure réception du signal. - Perceuse tournant à une position de déclenchement fixe, à une vitesse d'environ 38 tr/min
- Distance (rayon) de l'antenne GNSS au centre de la perceuse de 60,96 cm
- Vitesse de l'antenne GNSS d'environ 2,3 m/s
- simpleRTK2B fonctionnant en configuration base-rover (RTK)
- simpleRTK2B configuré pour transmettre les données à 5 Hz
- 41,7 minutes de données (12 510 points), incluant le démarrage et l'arrêt de la perceuse.
Si vous êtes curieux, le journal complet du test peut être téléchargé ici. - Tous les résultats présentés ne subissent aucun post-traitement ni filtrage.
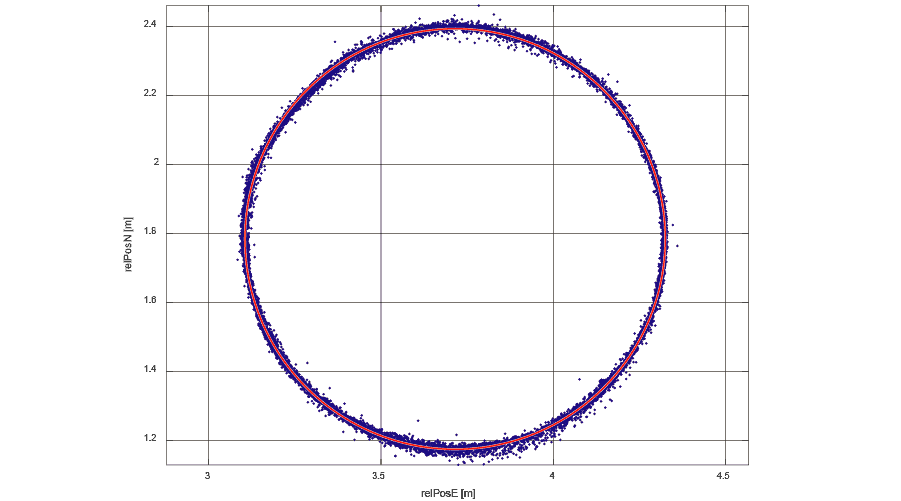
Résultats du test, montrant la position relative par rapport à la base (bleu) et la position réelle (rouge) :
Pour chacun des 12 510 points, l'erreur par rapport à la position réelle a été calculée. Voici son histogramme (PDF et CDF), ajusté selon une distribution de Weibull :
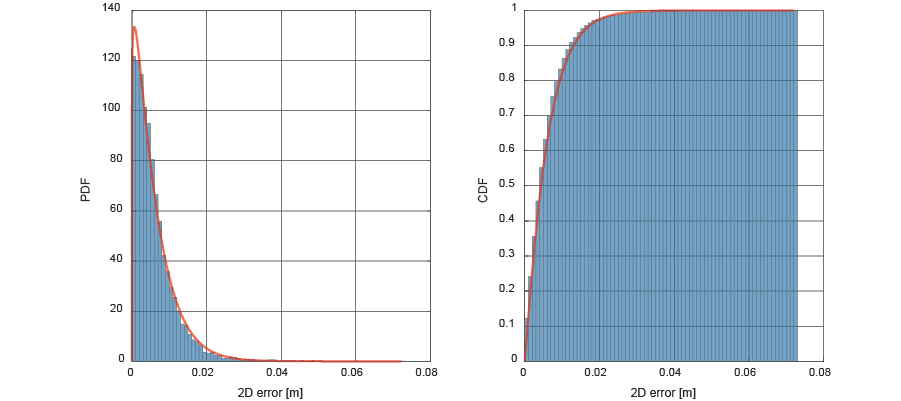
La précision est de :
- <7mm (~1σ, 68% of the points have an accuracy better than 7mm)
- <1.7cm (~2σ, 95.45% of the points have an accuracy better than 1.7cm)
- <3.8cm (~3σ, 99.73% of the points have an accuracy better than 3.8cm)